Hubungi BBP

Motor elektrostatik: prinsip kerja dan prospek penggerak pompa

Motor elektrostatik adalah motor listrik yang menghasilkan gerak putar atau linier melalui gaya tarik muatan elektrostatik di antara pelat elektroda. Motor elektromagnetik menggunakan arus listrik melalui belitan tembaga untuk membentuk medan magnet. Mesin elektrostatik menggunakan tegangan tinggi melintasi celah kerja sempit yang terisolasi di dalam kapasitor. Dalam spesifikasi produk ZeroMag, C-Motive melaporkan bahwa motor dielektrik cairnya mengurangi penggunaan tembaga sebesar 90% dan meniadakan magnet permanen tanah jarang. C-Motive menunjukkan penggerak langsung kecepatan rendah untuk tugas 1 hingga 4 HP (0.75 hingga 3,0 kW) dan di bawah 400 RPM.
Cakupan rekayasa & poin utama:
- Batas fisika: Udara atmosfer memiliki medan tembus sekitar 3 kV/mm yang dipengaruhi oleh ukuran celah kerja dan geometri elektroda; pada besar medan listrik total E yang tetap, tegangan geser Maxwell maksimum adalah εE²/2. Pada kerapatan fluks 1.5 T yang dapat dicapai di dalam besi, skala tegangan magnetik yang dikutip (B²/μ₀) adalah 1,79 MPa (260 psi), atau batas tangensial ½B²/μ₀ = 0,895 MPa. Mengisi celah kerja 0,8 mm dengan fluida dielektrik aprotik meningkatkan tegangan geser elektrostatik terukur menjadi 13,8 kPa (2 psi).
- Berdasarkan perjanjian tanggal 8 Juli 2026, Richardson Electronics menyediakan layanan desain untuk manufaktur, produksi percontohan Alpha dan Beta, serta manufaktur volume untuk pengendali penggerak ZeroMag milik C-Motive guna mempersiapkan produksi pengendali komersial yang dimulai pada tahun kalender 2027.
- Selama pengujian laboratorium, prototipe elektrostatik 360 W, 18 Nm, 200 RPM (sekitar 377 W daya keluaran poros terhitung) menggerakkan pompa perpindahan positif hidrolik kecepatan rendah. Pompa sentrifugal, aliran aksial, dan pompa lumpur berkecepatan lebih tinggi atau berdaya lebih besar menggunakan motor AC elektromagnetik yang diklasifikasikan berdasarkan IEC 60034-30-1 atau IEC TS 60034-30-2:2016.
- BBP Manufacturing Co. Ltd memproduksi berbagai jenis pompa industri (sentrifugal, lumpur, aliran aksial, dan celup) menggunakan motor elektromagnetik standar IEC dan NEMA. BBP tidak merancang, memproduksi, atau menjual motor elektrostatik.
Apa itu motor elektrostatik dan bagaimana gaya Coulomb menggantikan magnetisme?
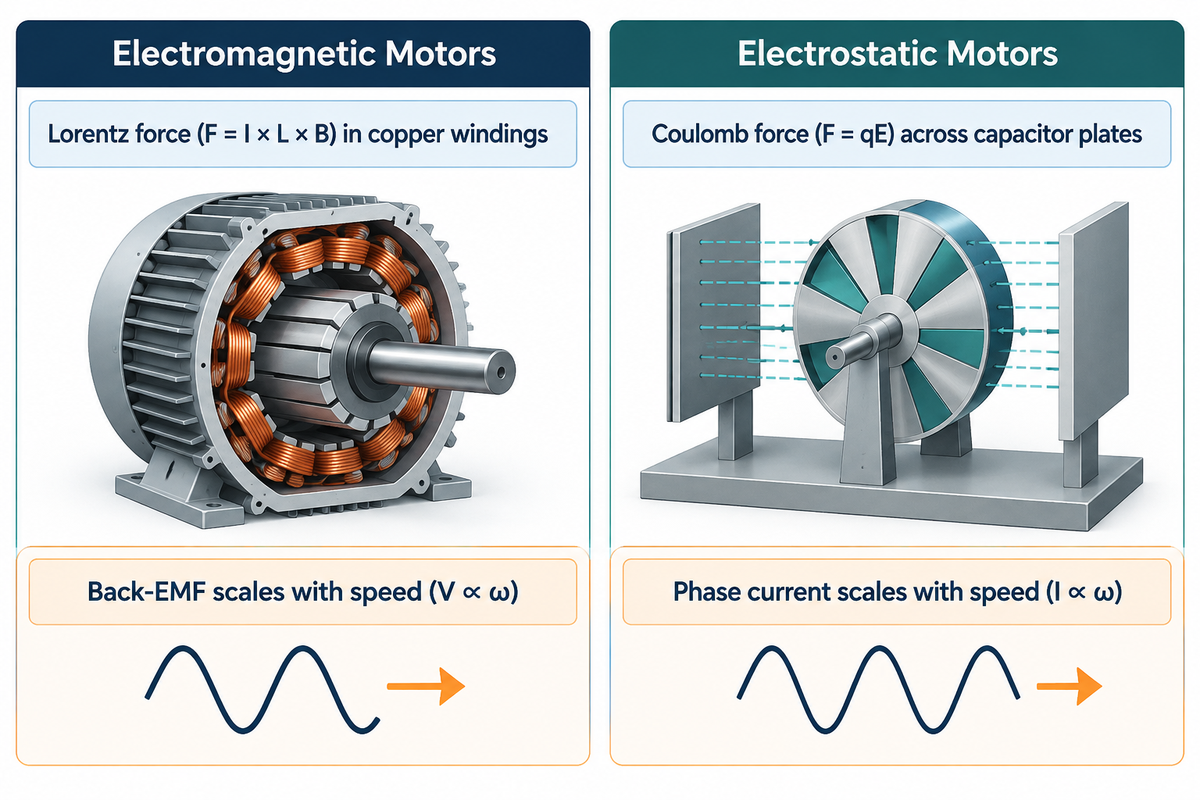
Motor elektrostatik memanfaatkan gaya Coulomb (F = qE) di antara stator bermuatan dan elektroda rotor untuk mengubah daya listrik menjadi torsi poros. Motor magnetik industri standar menggunakan gaya Lorentz (F = I × L × B) sebagai gantinya. Belitan tembaga dan inti baja listrik berlaminasi pada motor elektromagnetik konvensional menghasilkan serta mengarahkan fluks magnetik. Motor elektrostatik putar menggantikan fluks magnetik dengan medan listrik di antara pelat papan sirkuit tipis atau pelat aluminium. Struktur kapasitif ini meniadakan magnet permanen tanah jarang dan kumparan stator berukuran besar.
Secara historis, elektrostatika berusia hampir 80 tahun lebih tua daripada elektromagnetisme. Andrew Gordon dan Benjamin Franklin membangun roda elektrostatik putar pertama pada dekade 1740. Michael Faraday mendemonstrasikan motor homopolar magnetik 73 tahun kemudian pada tahun 1821. Perangkat dari dekade 1740 berfungsi seperti generator elektrostatik terbalik. Perangkat tersebut menggunakan listrik statis dan tolakan muatan di udara terbuka untuk memutar rakitan putar yang sangat ringan.
Bagaimana dualitas listrik-magnetik membalikkan peran tegangan dan arus?
Dualitas listrik-magnetik menukar peran mekanis tegangan dan arus melintasi celah kerja motor. Pada geometri dan sudut torsi tetap, komponen torsi sinkron dari motor elektrostatik berpenguatan terpisah sebanding dengan hasil kali tegangan stator dan rotor. Torsi elektromagnetik sebanding dengan arus penghasil torsi ketika fluks magnetik dijaga konstan. Contoh dari laboratorium Profesor Daniel Ludois di UW-Madison WEMPEC bersama diskusi di Electrical Engineering StackExchange menunjukkan dualitas ini. Pada motor elektromagnetik, tegangan GGL balik sebanding dengan kecepatan putar (V ∝ ω). Pada mesin elektrostatik, arus fase sebanding dengan kecepatan putar (I ∝ ω).
Pembalikan ini mengubah perilaku motor selama operasi kecepatan rendah dan penahanan pada kecepatan nol. Motor induksi konvensional dan motor servo magnet permanen perlu mengalirkan arus kontinu melalui belitan tembaga untuk menahan beban yang berhenti. Arus ini menghasilkan panas Joule I²R dan dapat menyebabkan isolasi belitan mengalami panas berlebih. Ketika motor elektrostatik menahan beban yang berhenti, tidak ada muatan yang berpindah melintasi pelat dan arus fase turun hingga miliampere arus bocor.
| Parameter rekayasa | Motor elektromagnetik (induksi, PMSM, reluktansi sinkron) | Motor elektrostatik celah udara (aktuator korona & MEMS) | Motor elektrostatik dielektrik cair (SEM kapasitif skala makro) |
|---|---|---|---|
| Hukum gaya pengatur | Gaya magnetik Lorentz (F = I × L × B) | Tarik-menarik muatan Coulomb / tegangan Maxwell celah udara | Tegangan geser Maxwell kapasitif dalam fluida dielektrik |
| Hubungan torsi utama | Arus torsi pada fluks magnetik konstan (T ∝ Φ × I) | Kuadrat tegangan elektroda celah tunggal pada dC/dθ tetap (T ∝ V²) | Hasil kali tegangan stator-rotor (T ∝ Vs × Vr × cos γ) ditambah elastansi |
| Pengendali kecepatan | Tegangan terapan & frekuensi listrik (V ∝ ω) | Transfer ion atau laju pulsa pensaklaran | Arus pengisian & frekuensi listrik (I ∝ ω, ~100 kutub) |
| Material struktural aktif | Laminasi baja listrik, belitan tembaga, batang rotor atau magnet | Roda rotor terisolasi atau wafer silikon teretsa | Pelat PCB fiberglass atau aluminium cetak, cairan dielektrik |
| Rugi penahanan berhenti pada kecepatan nol | Panas belitan tembaga I²R kontinu | Ionisasi korona dan rugi kebocoran udara | Sangat rendah: Control Engineering melaporkan daya penahanan kecepatan nol C-Motive ZeroMag di bawah 0,2% dari daya penuh |
Bagaimana motor elektrostatik dielektrik cair menghasilkan torsi kontinu tanpa belitan tembaga?
Motor elektrostatik dielektrik cair menghasilkan torsi kontinu dengan mengalihkan gelombang AC kilovolt multifase melintasi cakram kapasitor stator dan rotor yang berselang-seling di dalam fluida isolasi. Berbeda dengan motor induksi yang menggunakan elektromagnet untuk menarik gigi besi, penggerak ini menggunakan muatan pada jalur konduktif di pelat stasioner dan berputar untuk menarik elektroda rotor bermuatan negatif dan positif menuju medan listrik stator yang bergerak maju.
Bagaimana pelat elektroda stator dan rotor yang berselang-seling menciptakan torsi kapasitansi variabel?
Pada tegangan tetap, torsi elektrostatik dinyatakan oleh T = ½ × V² × dC/dθ. Motor tiga fase berpenguatan terpisah juga menghasilkan torsi melalui kopling kapasitif antara tegangan stator dan rotornya. Setiap cakram memiliki gigi elektroda radial berbahan tembaga atau aluminium yang diisolasi secara elektrik oleh lapisan tipis. Penerapan potensial kilovolt melintasi celah kerja 0,8 mm menyimpan ko-energi elektrostatik di antara gigi yang berhadapan.
Hubungan ini diturunkan oleh Ludois et al. dalam IEEE JESTPE (Volume 10, Issue 1, 2022). Untuk model kapasitansi variabel yang dijelaskan di sana, torsi mengikuti turunan ko-energi:
T(θ) = ½ × Vs² × dC(θ)/dθ
Pada mesin elektrostatik sinkron (SEM) berpenguatan terpisah, tegangan arus searah Vr mengeksitasi rotor sementara tegangan arus bolak-balik tiga fase Vs mengeksitasi stator melintasi P kutub. Torsi total sepanjang poros adalah jumlah dari torsi reaksi sinkron dan torsi elastansi menonjol:
T = (3P / 4) × [2 × Cm × Vs × Vr × cos γ + (Cd − Cq) × Vs² × sin(2γ)]
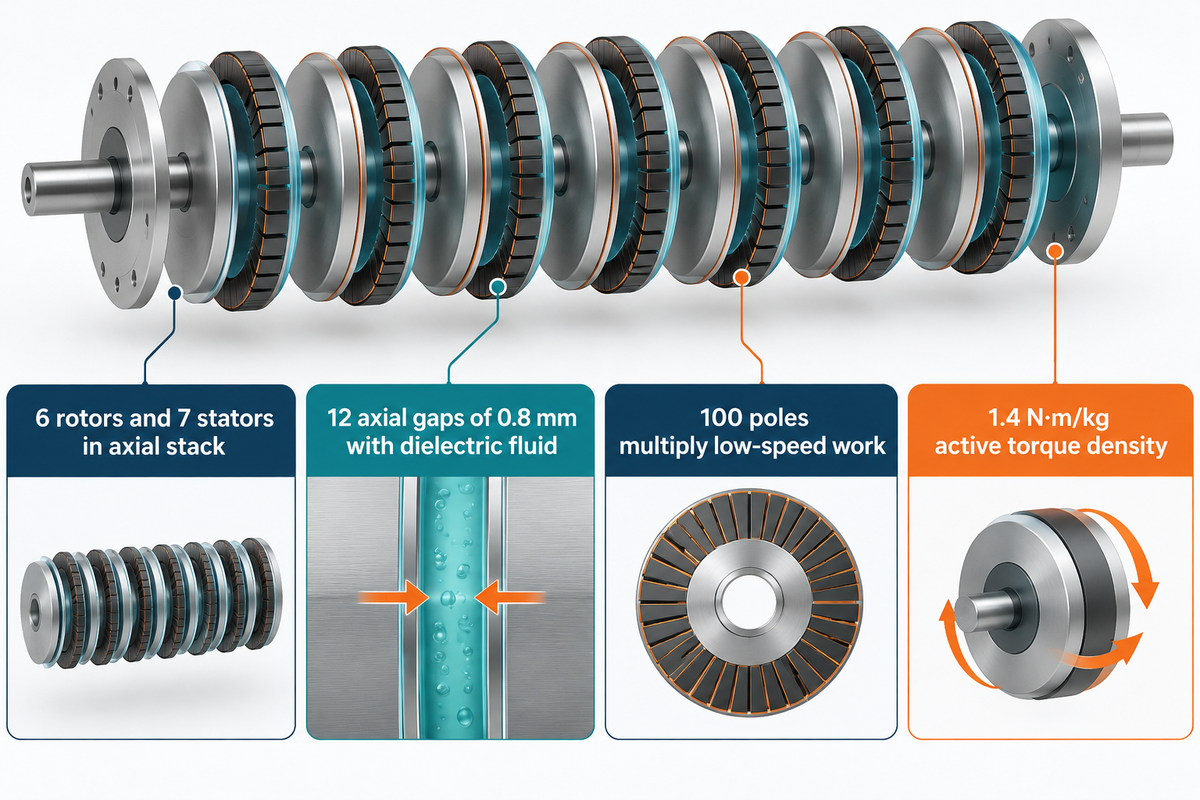
Jarak gigi radial yang rapat memberikan sekitar 100 kutub pada satu pasang cakram. Jumlah kutub yang tinggi tersebut melipatgandakan kerja mekanis per putaran pada kecepatan rendah tanpa roda gigi mekanis.
Mengapa motor elektrostatik skala makro menumpuk pelat PCB tipis alih-alih inti besi?
Susunan material aktif berkerapatan tinggi dalam tumpukan aksial yang ringkas merupakan fitur utama elektroda papan sirkuit cetak (PCB) tipis. Prototipe berisi cairan yang dilaporkan oleh Ge, Ghule, dan Ludois mencapai kerapatan torsi material aktif sebesar 1.4 N·m/kg dengan 12 celah aksial berukuran 0,8 mm. Pada motor magnetik konvensional, medan magnet yang kuat mengalir melalui gigi baja listrik yang tebal. Pada motor elektrostatik, torsi bergantung pada luas permukaan yang berhadapan, kekuatan medan listrik, ketebalan celah kerja, permitivitas fluida, dan geometri gigi.
Menurut Paten USPTO US10958191B2, para insinyur melipatgandakan area geser aktif dengan menyusun sejumlah cakram tipis secara berurutan di sepanjang poros. Prototipe acuan berisi cairan yang dibangun oleh Ge, Ghule, dan Ludois menumpuk 6 rotor dan 7 stator yang dipisahkan oleh 12 celah aksial berukuran 0,8 mm. Cakram PCB fiberglass yang ringan sebagai pengganti inti besi yang berat menghasilkan kerapatan torsi aktif 1.4 N·m/kg (0.76 N·m/kg massa total).
Bagaimana komutasi elektronik mempertahankan putaran dan meniadakan panas penahanan saat berhenti?
Komutasi elektronik mengalirkan potensial AC kilovolt multifase secara bertahap melintasi gigi elektroda stasioner melalui inverter sumber arus (CSI). Sebagaimana dilaporkan dalam Control Engineering, daya penahanan kecepatan nol C-Motive ZeroMag berada di bawah 0,2% dari daya penuh. Enkoder optik atau metode penginderaan kapasitansi internal menentukan posisi rotor selama komutasi. Begitu rotor berhenti pada sudut target, penggerak mengunci vektor tegangan statis di antara pelat. Mesin yang terkunci tersebut menyerap energi jauh lebih kecil dibandingkan motor servo magnetik.
Apa saja jenis utama motor elektrostatik pada skala mikro dan makro?
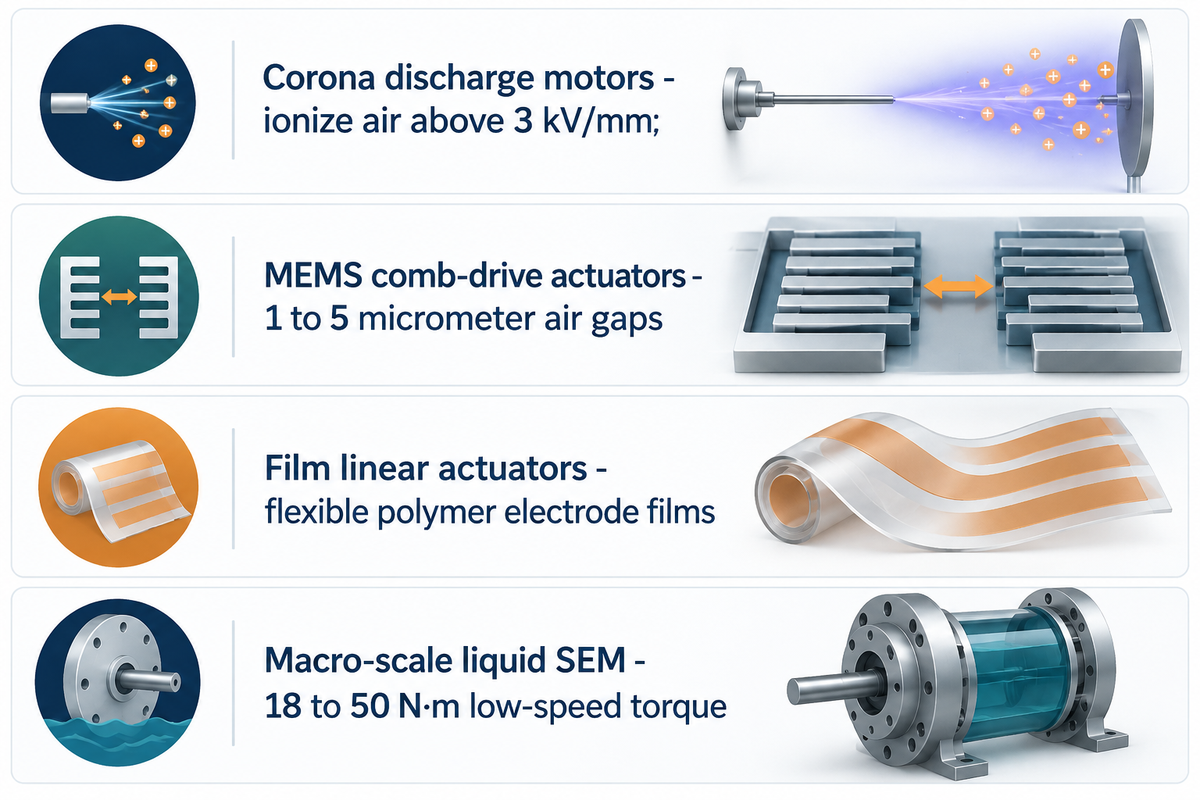
Motor elektrostatik dapat dibagi menjadi unit konduksi muatan udara terbuka Kategori I dan mesin Kategori II yang menggunakan elektroda terisolasi serta kapasitansi pada skala mikro dan makro. Di seluruh desain motor laboratorium dan industri, terdapat empat arsitektur utama yang dapat dikenali.
- Motor peluahan korona Kategori I (roda Franklin dari dekade 1740 dan demonstrasi kelas) menggunakan elektroda jarum tajam untuk mengionisasi udara di atas 3 kV/mm. Pameran di Hamilton Museum of Steam & Technology memperagakan prinsip ini. Motor korona juga memindahkan muatan melalui ionisasi udara lokal. Kebocoran muatan menimbulkan rugi-rugi, sedangkan tembus percikan api dapat menghentikan operasi.
- Aktuator penggerak sisir MEMS Kategori II menggunakan fabrikasi wafer silikon untuk mengetsa mikrorotor dan balok kantilever dalam celah udara 1 hingga 5 mikrometer. Hukum Paschen berlaku pada jarak mikrometer ini sehingga menekan tembus percikan api. Aktuator penggerak sisir MEMS menggunakan gaya elektrostatik untuk menghasilkan perpindahan linier atau putaran sudut terbatas pada sakelar optik dan sensor pada tingkat tegangan 30 hingga 100 volt. Mikromotor putaran kontinu menggunakan tata letak mekanis yang berbeda.
- Aktuator elektrostatik linier tipe film Kategori II memanfaatkan film polimer fleksibel dengan elektroda halus yang bergerak secara radial atau linier di atas lapisan cairan tipis.
- Motor elektrostatik sinkron (SEM) dielektrik cair skala makro Kategori II menggunakan cakram PCB atau aluminium yang terendam dalam fluida dielektrik pada tegangan 2.5 hingga 5 kV-rms. Perangkat ini mampu menghasilkan torsi kecepatan rendah sebesar 18 hingga 50 N·m pada unit meja uji dan unit percontohan.
Mengapa motor korona gagal ditingkatkan skalanya di atas puluhan watt?
Motor korona gagal ditingkatkan skalanya di atas puluhan watt karena udara atmosfer terionisasi di sekitar 3 kV/mm sehingga membatasi skala tegangan elektrostatik yang dikutip (ε₀E²) pada 79.65 Pa (0,012 psi) dan batas geser tangensial (½ε₀E²) pada 39.84 Pa. Sebagaimana didokumentasikan dalam Ludois et al. (IEEE JESTPE, 2022), konduksi korona kontinu membuang sebagian besar daya masukan sebagai panas ionisasi udara, ozon, dan kebisingan akustik. Efisiensi demonstrasi korona pada umumnya tetap berada di sekitar 15%.
Mengapa motor elektrostatik celah udara lemah pada RPM tinggi dan bagaimana fluida dielektrik mengatasi kegagalan tembus?
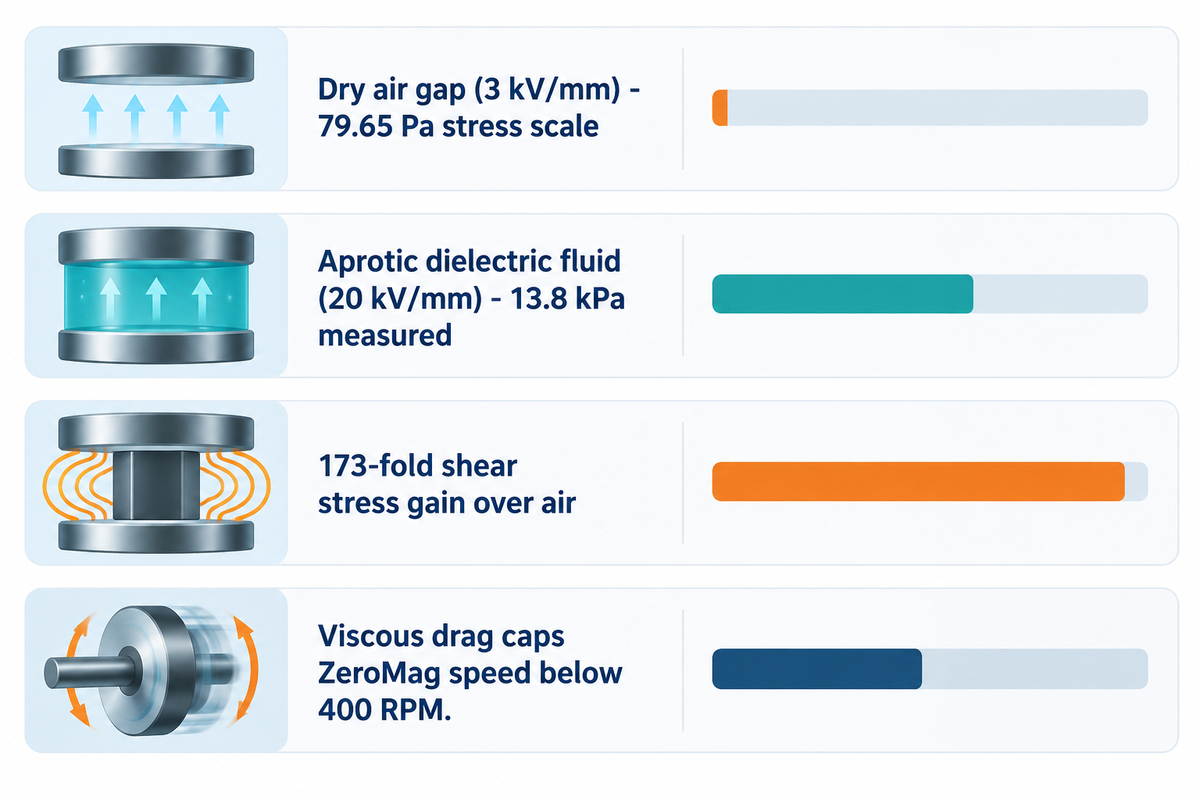
Motor elektrostatik celah udara bersifat lemah pada skala makro karena permitivitas vakum (ε₀ = 8,854 × 10⁻¹² F/m) dan tembus udara ~3 kV/mm membatasi skala tegangan elektrostatik (ε₀E²) hingga 79.65 Pa (atau tegangan geser tangensial ½ε₀E² = 39.84 Pa). Pada medan magnet 1.5 T di dalam besi, skala tegangan magnetik yang dikutip (B²/μ₀) mencapai 1,79 MPa (260 psi), atau ½B²/μ₀ = 0,895 MPa yang mewakili batas tegangan geser. Ludois et al. melaporkan tegangan geser cairan dielektrik sebesar 13,8 kPa, sementara C-Motive menetapkan motor ZeroMag untuk beroperasi di bawah 400 RPM karena rugi viskos celah cairan meningkat seiring kecepatan.
Mengapa tegangan geser elektrostatik celah udara empat orde besaran lebih rendah daripada tegangan geser magnetik?
Menggunakan persamaan tegangan geser di bawah ini dengan εr = 1 dan E = 3 MV/m menghasilkan tegangan geser celah udara maksimum sekitar 39.8 Pa. Semua perbandingan tegangan harus dilakukan menggunakan definisi yang sama. Batas berbasis medan ini tidak mewakili keluaran motor kontinu. Sebagaimana dikonfirmasi oleh Wiley Advanced Intelligent Systems, tegangan geser Maxwell elektrostatik τes meningkat secara linier terhadap permitivitas relatif εr dan secara kuadratik terhadap medan listrik E.
τ_es = ½ × ε₀ × εr × E² × sin(2θ)
Udara kering memiliki permitivitas relatif εr = 1.0 dan mengalami tembus listrik di dekat 3 kV/mm. Mengisi celah kerja 0,8 mm dengan fluida dielektrik aprotik (εr = 3.8 hingga 7.4 pada fluida Gen-1, atau εr ≈ 20 pada fluida Gen-2) menaikkan kekuatan tembus menjadi 20 kV/mm. Tegangan geser Maxwell terukur dalam Ludois et al. (2022) mencapai 13,8 kPa (2 psi). Nilai tersebut mewakili peningkatan 173 kali lipat dibandingkan skala tegangan udara 79.65 Pa.
| Media celah & topologi | Konstanta material (μ₀ dalam H/m atau εr tak berdimensi) | Batas atas medan (Bmax atau Emax) | Batas tegangan geser Maxwell | Kerapatan torsi terlapor & cakupan operasi |
|---|---|---|---|---|
| Celah udara magnetik pada baja listrik | μ₀ = 4π × 10⁻⁷ H/m (permeabilitas absolut) | Kerapatan fluks besi yang dapat dicapai 1.5 T | Skala B²/μ₀ 1,79 MPa (260 psi) (0,895 MPa ½B²/μ₀); celah udara motor kontinu 20–100 kPa | 2,0–15+ N·m/kg; kelas efisiensi IE3–IE5 (IEC 60034-30-1) |
| Celah elektrostatik udara atmosfer | εr = 1.0 (ε₀ = 8,854 × 10⁻¹² F/m) | 3 kV/mm (tembus udara 3 MV/m) | Skala ε₀E² 79.65 Pa (0,012 psi) (39.84 Pa ½ε₀E²) | <0.01 N·m/kg; demo korona ~15% (Ludois et al., 2022) |
| Celah dielektrik cair Gen-1 (0,8 mm) | εr = 3,8–7,4 (fluida aprotik, σ ≤ 10⁻¹⁰ S/m) | 20 kV/mm (stator 5 kV-rms) | 13,8 kPa (2,0 psi) terukur (Ludois et al., 2022) | 1.4 N·m/kg aktif (0.76 N·m/kg total); C-Motive ZeroMag memiliki rating <400 RPM |
| Celah cair permitivitas tinggi Gen-2 | εr ≈ 20 (campuran aprotik khusus) | Tegangan stator dipangkas separuh (kelas ~2,5–3 kV) | 13,8–20+ kPa dengan IGBT 4.5 kV komersial | Demonstrator meja uji 18 N·m / 360 W pada 200 RPM (~377 W daya keluaran poros terhitung) |
Mengapa hambatan fluida viskos dan arus pengisian kapasitif membatasi motor dielektrik cair di atas 400 RPM?
C-Motive menetapkan motor ZeroMag untuk beroperasi di bawah 400 RPM. Memutar cakram rotor melalui celah cairan yang sempit pada kecepatan lebih tinggi akan memperbesar torsi hambat viskos Couette (∝ ω) dan rugi daya viskos (∝ ω²) serta arus pengisian kapasitif 100 kutub (I = ωCV). Permitivitas relatif yang tinggi saja tidak cukup bagi fluida tersebut. Air murni memiliki εr > 80, tetapi autoionisasi menghasilkan konduktivitas σ ≈ 5,5 × 10⁻⁶ S/m. Pada mesin celah cair yang dibahas dalam tinjauan riset, fluida dielektrik aprotik dengan konduktivitas pada atau di bawah 10⁻¹⁰ S/m menekan arus bocor dan pemanasan resistif.
Bagaimana viskositas fluida dielektrik membatasi kecepatan putar di bawah 400 RPM?
P_viskos ∝ (μ × ω² × R⁴) / h
Pada tahun 1965, R A Vanslette menguji motor elektrostatik cairan silikon-nitril yang melipatgandakan perpindahan listrik hingga 20 kali lipat. Namun, viskositas fluida menghalangi rotor mencapai kecepatan sinkronnya sebesar 1.500 RPM. Menurut para insinyur di Hacker News, fluida berviskositas rendah (0.67 hingga 5 cP) dan rugi pensaklaran kilovolt menjadikan penggerak langsung kecepatan rendah lebih disukai.
Perusahaan mana yang membuat motor elektrostatik skala makro dan bagaimana perbandingan alternatif motor pompa bebas magnet?
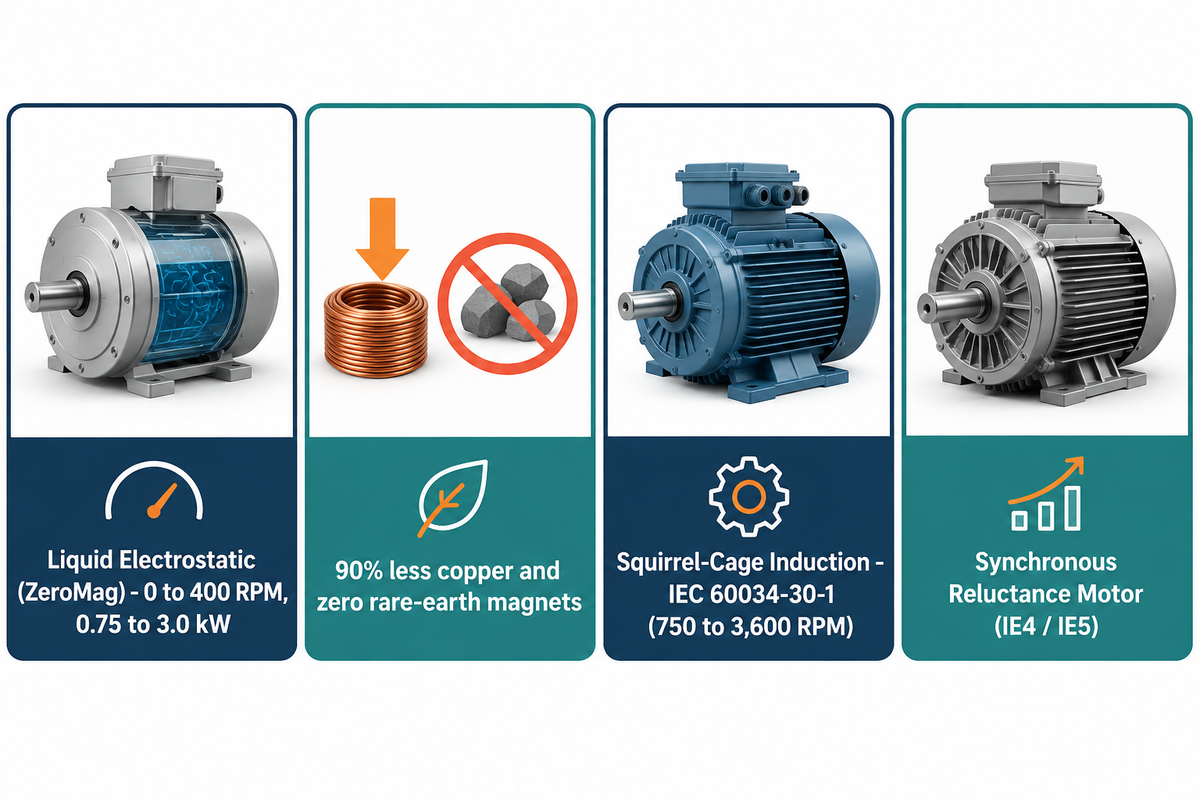
C-Motive Technologies, perusahaan rintisan hasil pengembangan dari WEMPEC UW–Madison, memproduksi motor elektrostatik dielektrik cair skala makro. Motor reluktansi sinkron dan motor induksi sangkar tupai yang tersedia secara komersial (IEC 60034-30-1 dan IEC TS 60034-30-2:2016) melayani tugas pompa bebas magnet permanen. Laboratorium Profesor Daniel Ludois di UW, Madison mengembangkan mesin elektrostatik sinkron celah aksial.
- C-Motive Technologies (Middleton dan Madison, WI, AS) mengomersialkan ZeroMag, platform motor dielektrik cair (1 hingga 4 HP, di bawah 400 RPM) berdasarkan paten UW, Madison WEMPEC.
- Mesin elektrostatik sinkron celah aksial yang dikembangkan oleh laboratorium Profesor Daniel Ludois di UW, Madison telah diuji, dan penggerak meja uji pompa perpindahan positif hidrolik 360 W, 18 N·m, 200 RPM telah didemonstrasikan.
Topologi motor mana yang meniadakan magnet tanah jarang tanpa celah fluida tegangan tinggi?
Motor reluktansi sinkron dan motor induksi sangkar tupai meniadakan magnet permanen tanah jarang sambil beroperasi menggunakan daya listrik pabrik standar 400 V atau 480 V tanpa fluida dielektrik kilovolt. Menurut panduan penggerak kecepatan variabel Hydraulic Institute, motor reluktansi sinkron berpengumpan konverter tersedia dalam kelas efisiensi IE4 dan IE5 di bawah 75 kW. Motor ini menggunakan rotor baja menonjol dan pendinginan udara standar, sementara efisiensi penggerak total juga mencakup rugi-rugi inverter.
| Spesifikasi | Elektrostatik dielektrik cair (C-Motive ZeroMag) | Motor induksi sangkar tupai (IE3 / IE4) | Motor reluktansi sinkron (IE4 / IE5) | Sinkron magnet permanen — PMSM (IE4 / IE5) |
|---|---|---|---|---|
| Standar efisiensi IEC pengatur | Tidak ada standar efisiensi motor IEC khusus | IEC 60034-30-1 (2014 Ed. 1 / 2025 Ed. 2, terhubung langsung ke jala-jala DOL) | IEC TS 60034-30-2:2016 (kecepatan variabel berpengumpan konverter) | IEC TS 60034-30-2:2016 (kecepatan variabel berpengumpan konverter) |
| Magnet permanen tanah jarang | Tidak ada (tanpa magnet permanen) | Tidak ada (tanpa magnet permanen) | Tidak ada (tanpa magnet permanen) | Tidak wajib: magnet permanen ferit tidak mengandung tanah jarang; magnet NdFeB dan SmCo mengandung tanah jarang |
| Tembaga & baja listrik | Tembaga 90% lebih sedikit dan nol baja listrik dilaporkan oleh C-Motive (sisa tembaga pada jalur PCB dan pengabelan) | Belitan tembaga & laminasi baja standar penuh | Tembaga stator standar; rotor baja menonjol bebas magnet | Tembaga stator standar & baja berlaminasi |
| Rentang kecepatan pengenal | 0 hingga 400 RPM (spesifikasi penggerak langsung ZeroMag) | 750 hingga 3.600 RPM (2, 4, 6, 8 kutub) | 500 hingga 3.600 RPM (dikendalikan VFD) | 300 hingga 3.600 RPM (dikendalikan VFD) |
| Rentang daya komersial | 0.75 hingga 3,0 kW (rentang target ZeroMag 1 hingga 4 HP) | 0.12 hingga 1.000+ kW (stok katalog secara global) | 1.1 hingga 315+ kW (stok katalog dari OEM utama) | 0.5 hingga 250+ kW (stok katalog) |
| Mekanisme torsi rotor & stator | Tegangan geser kapasitif melintasi celah fluida dielektrik 0,8 mm (massa aktif 1.4 N·m/kg pada prototipe Ludois) | Arus batang rotor terinduksi dalam inti baja berlaminasi | Tonjolan reluktansi magnetik melintasi penghalang fluks baja | Fluks magnet permanen rotor terkunci pada vektor arus stator |
| Pendinginan & media celah | Rendaman cairan dielektrik aprotik tertutup rapat melintasi celah cakram aksial 0,8 mm | Inti magnetik celah udara dengan kipas poros TEFC, TENV, atau mantel air | Rotor baja penghalang fluks celah udara dengan kipas poros TEFC atau blower | Rotor magnet permanen celah udara dengan kipas TEFC atau mantel cairan |
| Topologi inverter penggerak | Inverter sumber arus (CSI) kilovolt khusus disertakan bersama motor | Starter AC langsung ke jala-jala (DOL) atau VFD standar 400 V / 480 V | VFD tegangan rendah standar dengan firmware kendali reluktansi sinkron | VFD tegangan rendah standar dengan kendali vektor loop tertutup atau tanpa sensor |
| Beban termal kecepatan rendah & berhenti 0 RPM | Panas resistif stator sangat kecil; vektor tegangan statis menahan beban berhenti | Panas I²R rotor dan stator kontinu; memerlukan blower di bawah 15 Hz | Rugi sangkar rotor nol, meskipun belitan stator masih membawa arus pemagnetan | Rugi slip rotor nol, meskipun kumparan stator masih melepaskan panas I²R saat berhenti |
Bagaimana kesiapan komersial, batas atas daya, dan realitas harga motor elektrostatik pada tahun 2026?
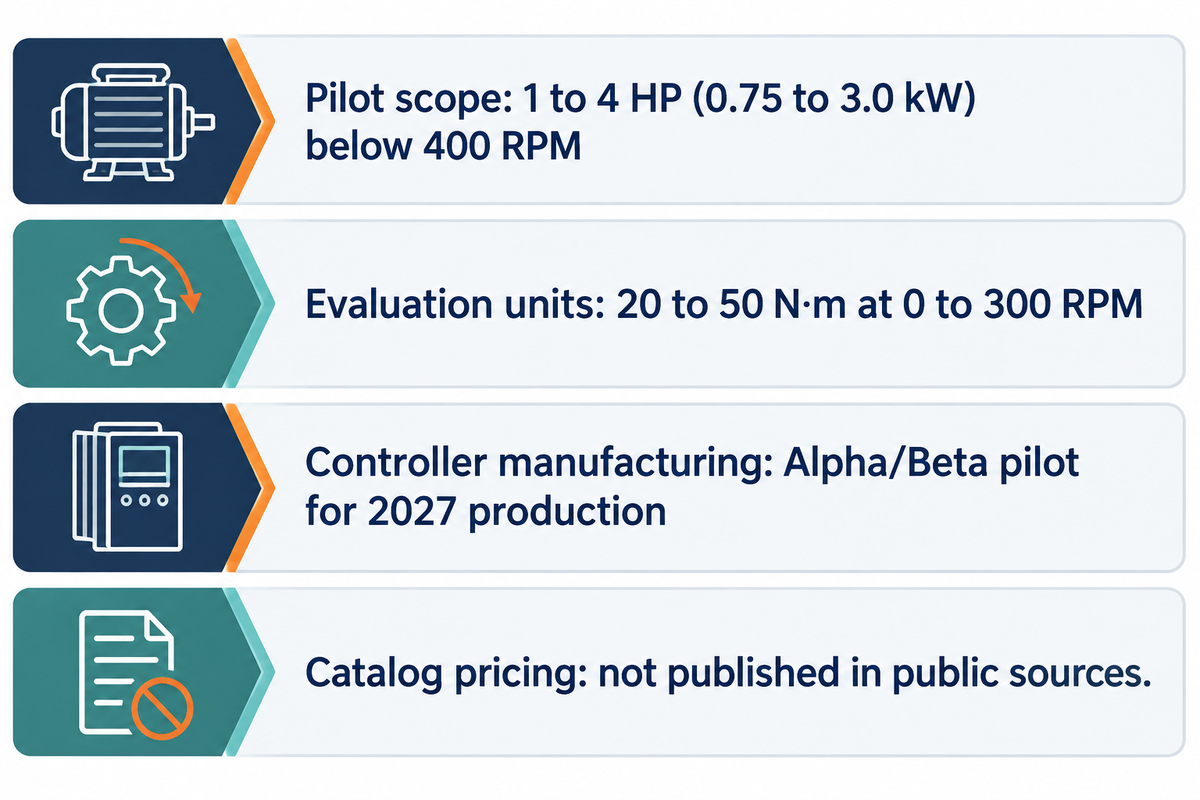
Hingga akhir 2026, C-Motive menetapkan platform motor ZeroMag untuk penggerak langsung 1 hingga 4 HP (0.75 hingga 3,0 kW) di bawah 400 RPM, sementara pengendali penggeraknya berada dalam manufaktur percontohan Alpha/Beta. Harga katalog untuk motor elektrostatik lengkap tidak ditemukan dalam sumber publik.
Menurut spesifikasi produk C-Motive Technologies dan Control Engineering, unit evaluasi awal menghasilkan torsi 20 hingga 50 N·m pada 0 hingga 300 RPM. Konveyor kecepatan rendah, pencampur, dan meja pemosisian merupakan beberapa aplikasi yang ditargetkan. Penggerak langsung tersebut menggantikan motor konveyor beroda gigi yang rata-rata memiliki efisiensi sistem 65%. Perlu dicatat bahwa angka daya <0,2% yang dilaporkan vendor berlaku khusus untuk daya penahanan kecepatan nol 0 RPM, di mana daya keluaran poros adalah nol.
Kapan motor elektrostatik skala makro akan mencapai produksi komersial bervolume besar?
Sebagaimana tercantum dalam siaran pers 8 Juli 2026, Richardson Electronics akan menyediakan layanan desain untuk manufaktur, produksi percontohan Alpha dan Beta, serta manufaktur volume untuk pengendali penggerak ZeroMag milik C-Motive, dan siap mendukung produksi komersial pada tahun kalender 2027.
Tim pengadaan perlu memperhatikan dua batasan praktis selama peninjauan tahun 2026. Pertama, angka kinerja yang dipublikasikan berasal dari meja uji C-Motive dan UW-Madison. Kedua, pengumuman tersebut tidak mencantumkan harga katalog per kW maupun harga satuan untuk motor ZeroMag.
| Dimensi kesiapan | Status terverifikasi 2026 untuk motor elektrostatik cair | Implikasi pengadaan bagi pembeli pabrik & OEM |
|---|---|---|
| Tahap manufaktur pengendali penggerak | DFM & produksi percontohan Alpha/Beta untuk pengendali penggerak ZeroMag (rilis Richardson Electronics 8 Juli 2026) | Pengendali sedang dipersiapkan untuk produksi komersial tahun kalender 2027; motor lengkap belum menjadi suku cadang katalog siap pakai pada tahun 2026 |
| Amplop daya & kecepatan | Target percontohan: 1–4 HP (0,75–3,0 kW); torsi evaluasi terlapor: 20–50 N·m pada 0–300 RPM | Mintalah rating torsi kontinu, kecepatan, dan daya poros khusus per model; angka-angka ini tidak membentuk satu amplop operasi gabungan tunggal |
| Elektronika penggerak | Pengendali khusus CSI arus rendah 2,5–5 kV-rms / IGBT 4.5 kV yang dicatu daya AC pabrik | Tidak dapat digerakkan oleh VFD 480 V pihak ketiga standar tanpa pengendali pasangan dari vendor |
| Harga & waktu tunggu pesanan | Tidak ada daftar harga katalog publik yang diterbitkan dalam rilis vendor maupun manufaktur | Tetapkan motor induksi atau reluktansi sinkron IEC IE3/IE4 untuk jadwal proyek pompa standar |
Aplikasi pompa industri mana yang cocok untuk penggerak elektrostatik, dan mengapa pompa sentrifugal masih membutuhkan motor induksi?
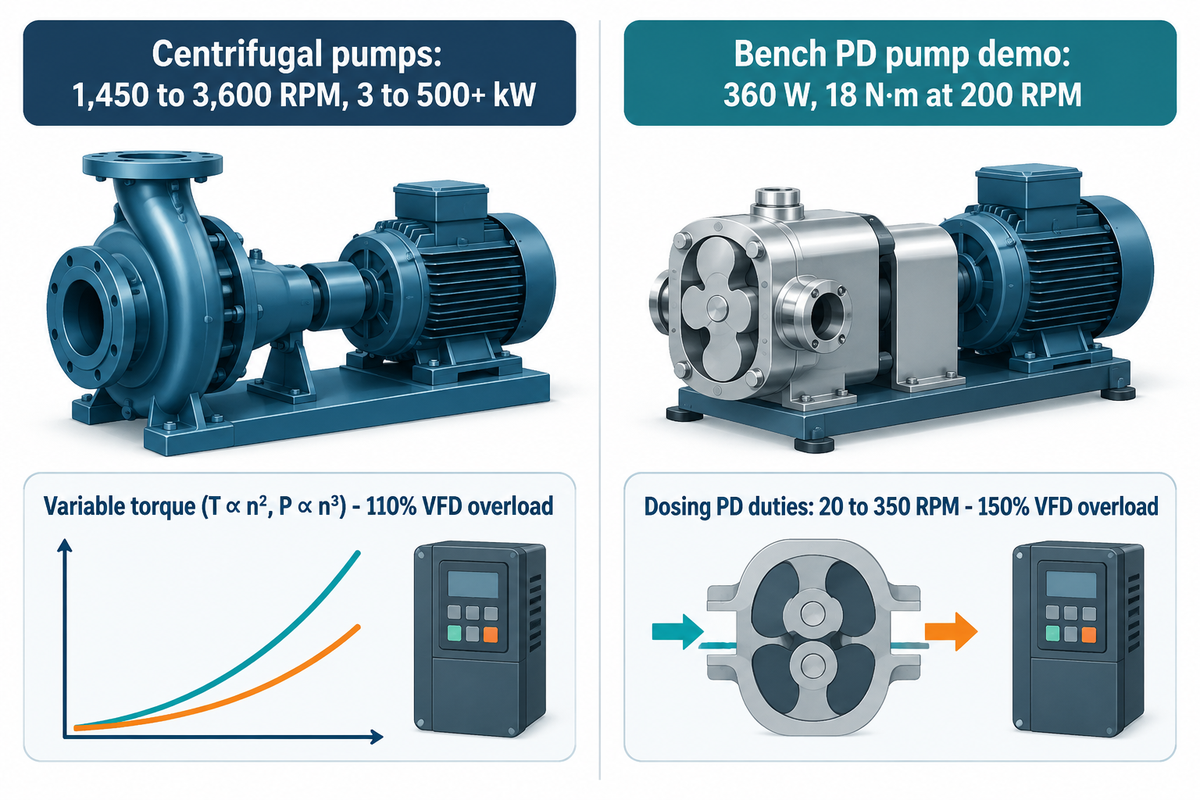
C-Motive menjelaskan motor ZeroMag sebagai penggerak langsung kecepatan rendah dengan rating 1 hingga 4 HP dan di bawah 400 RPM, dengan aplikasi yang mencakup konveyor, pencampur, dan meja pemosisian. Kebutuhan penggerak pompa berbeda-beda menurut jenis pompa dan titik kerja. Contoh di bawah ini mencakup pompa sentrifugal pada 1.450 hingga 3.600 RPM dan 3 hingga 500+ kW, serta pompa lumpur tugas berat pada 600 hingga 1.800 RPM dan 15 hingga 800+ kW. Pompa sentrifugal kecil dapat memerlukan daya kurang dari 15 kW, sementara pompa aliran aksial besar dapat beroperasi di bawah 1.450 RPM. Menghubungkan motor di bawah 400 RPM ke pompa sentrifugal kecepatan tinggi akan membutuhkan roda gigi penaik kecepatan sehingga menambah rugi mekanis.
Beberapa ringkasan daring keliru menyajikan motor cincin tanpa roda gigi elektromagnetik berdaya multimegawatt sebagai motor elektrostatik kapasitif. Selama pengujian lab, peneliti UW, Madison dan C-Motive menghubungkan motor elektrostatik 360 W, 18 N·m, 200 RPM (sekitar 377 W daya keluaran poros terhitung) ke pompa perpindahan positif hidrolik kecepatan rendah. Demonstrator meja uji laboratorium tersebut berbeda dari uji coba pabrik komersial. Tugas perpindahan positif untuk pendosisan, peristaltik, rongga progresif, dan lobus putar umumnya memerlukan beban lebih pengasutan VFD 150% selama 60 detik, rating termal udara paksa atau TENV di bawah 15 Hz, serta penyegelan pencucian terverifikasi.
Mengapa pompa sentrifugal dan pompa perpindahan positif menuntut karakteristik penggerak yang berlawanan?
Pada sistem yang didominasi gesekan dengan efisiensi yang kurang lebih konstan, torsi pompa sentrifugal meningkat kira-kira sebanding dengan kuadrat kecepatan (T ∝ n²) untuk membangun tinggi tekan impeler. Untuk pompa perpindahan positif berperpindahan tetap yang memindahkan volume tetap per putaran pada tekanan diferensial konstan dan efisiensi mekanis yang kurang lebih konstan, torsinya kira-kira konstan. Torsi pengasutan, percepatan, dan proses menentukan kapasitas beban lebih penggerak yang diperlukan, dan Panduan Pemilihan VFD Malloy Electric mencatat kelas beban lebih VFD 60 detik tipikal sebesar 110% (torsi variabel) versus 150% (torsi konstan):
- Pompa sentrifugal, pendorong, dan pompa lumpur bertorsi variabel mengubah skala tinggi tekan impeler sebanding dengan kuadrat kecepatan dan daya hidrolik sebanding dengan pangkat tiga kecepatan (P ∝ n³). Pompa pendorong jaringan pipa standar dan pompa lumpur mengandalkan motor elektromagnetik yang dihitung ukurannya menggunakan rumus daya pompa (Ps = ρgQH / ηp). VFD sentrifugal tugas normal umumnya menyediakan beban lebih 110% selama 60 detik, sedangkan penggerak lumpur tugas berat menggunakan beban lebih 150%.
- Tugas perpindahan positif bertorsi konstan (20 hingga 350 RPM untuk pompa dosis dan peristaltik) memindahkan volume fluida tetap per putaran dan umumnya mensyaratkan beban lebih VFD 150% selama 60 detik saat pengasutan. Menurut Motion Industries, untuk kipas pendingin terpasang di poros yang beroperasi pada kondisi serupa, aliran udara kurang lebih sebanding dengan kecepatan sehingga operasi pada kecepatan 50% menghasilkan sekitar 50% aliran udara. Operasi TEFC torsi penuh di bawah 15 Hz berisiko mengalami panas berlebih tanpa ventilasi paksa atau penggerak langsung segel kartrid.
| Kategori pompa & tipe model | Kecepatan poros & daya tipikal | Hukum torsi-kecepatan & dasar beban lebih | Kompatibilitas percontohan elektrostatik ZeroMag (1–4 HP, <400 RPM) | Penggerak komersial yang direkomendasikan saat ini |
|---|---|---|---|---|
| Pompa proses sentrifugal sisi isap ujung | 1.450–3.600 RPM; 3–160 kW | Torsi variabel (T ∝ n², P ∝ n³); rating VFD tugas normal | Di luar rentang kecepatan 400 RPM & daya 3 kW ZeroMag | Induksi IE3/IE4 IEC 60034-30-1 atau reluktansi sinkron IE4/IE5 + VFD |
| Pompa pendorong tekanan tinggi bertingkat banyak | 2.900–3.600 RPM; 5,5–500+ kW | Torsi variabel pada kurva gesekan; batas bawah tinggi tekan statis yang tinggi | Di luar rentang kecepatan 400 RPM & daya 3 kW ZeroMag | Motor induksi 2 kutub IE3/IE4 atau reluktansi sinkron + VFD |
| Pompa lumpur pertambangan tugas berat & pompa kerikil | 600–1.800 RPM; 15–800+ kW | Torsi awal lepas tinggi + beban jalan variabel; rating VFD tugas berat | Tidak kompatibel: kebutuhan daya berkisar dari 5 kali hingga lebih dari 266.7 kali batas atas percontohan 3 kW | Motor induksi tugas inverter IE3/IE4 + VFD atau sabuk/roda gigi |
| Pompa celup air limbah & kotoran | 960–1.800 RPM; 2,2–250 kW | Torsi variabel dengan lonjakan pengasutan saluran aliran padatan | Di luar rentang kecepatan ZeroMag & memerlukan selungkup motor terendam | Motor induksi celup tertutup hermetik IE3/IE4 |
| Pompa banjir aliran aksial & aliran campuran besar | 300–1.450 RPM; 30–1.000+ kW | Torsi variabel dengan daya katup tertutup tinggi; multikutub atau beroda gigi | Melebihi batas atas daya 3 kW ZeroMag sebesar 10× hingga 333× | Motor induksi IEC multikutub atau penggerak sinkron tegangan menengah |
| Pompa meja uji perpindahan positif hidrolik | Titik uji 200 RPM; 360 W (~377 W keluaran poros) | Torsi konstan pada tekanan diferensial tetap (uji 18 N·m) | Didemonstrasikan di meja uji pada pompa PD hidrolik (360 W, 18 N·m pada 200 RPM, ~377 W daya keluaran poros terhitung) | Motor roda gigi TEFC/TENV tugas inverter atau motor torsi PM |
| Pompa takar kimia kecil & pompa dosis peristaltik | 20–350 RPM; 0,25–2,2 kW | Torsi konstan pada Δp konstan; torsi pengasutan tugas berat | Kandidat untuk kualifikasi percontohan penggerak langsung kecepatan rendah | Motor TEFC/TENV tugas inverter + pereduksi roda gigi atau stepper/servo |
| Pompa lobus putar saniter & rongga progresif | 50–350 RPM; 0,75–3,0 kW | Torsi jalan konstan + torsi lepas viskos tinggi | Kandidat untuk evaluasi percontohan setelah penyegelan pencucian diverifikasi | Motor roda gigi tugas inverter tahan pencucian atau penggerak sinkron PM langsung |
| Pengaduk tangki geser rendah & pencampur industri | RPM rendah khusus aplikasi; 0,75–3,0 kW | Torsi pencampuran bergantung pada kecepatan: kurang lebih sebanding dengan kuadrat kecepatan (n²) pada aliran turbulen dan terhadap kecepatan (n) pada aliran laminer; penahanan kecepatan nol merupakan kemampuan penggerak tersendiri | Aplikasi yang disebutkan untuk percontohan penggerak langsung C-Motive ZeroMag 1–4 HP | Motor roda gigi heliks-bevel atau motor sinkron PM penggerak langsung |
Bagaimana para insinyur harus memilih penggerak motor untuk skid pompa industri saat ini?
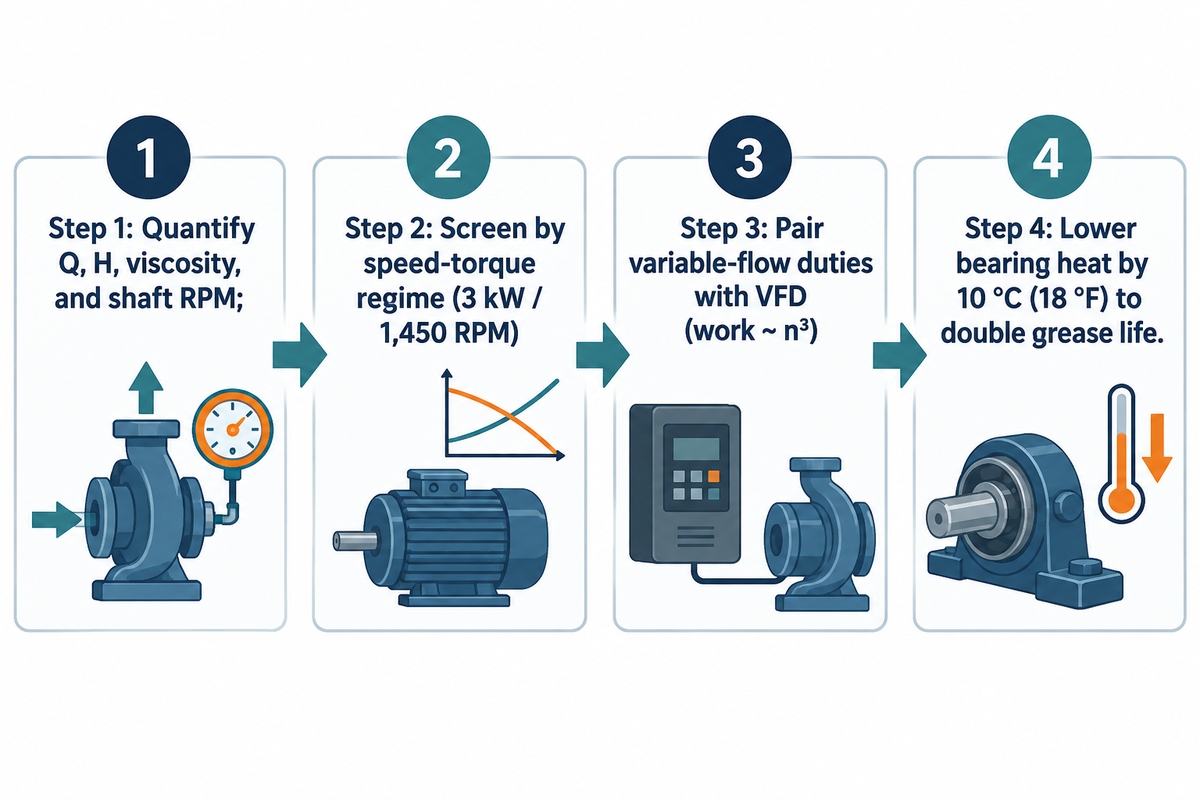
Untuk skid pompa industri pada tahun 2026, pilih motor induksi AC terhubung jala-jala berdasarkan IEC 60034-30-1 atau motor kecepatan variabel berpengumpan konverter berdasarkan IEC TS 60034-30-2:2016 menggunakan alur kerja pemilihan empat langkah yang dijelaskan di bawah ini. Standar IEC yang dikutip mengklasifikasikan efisiensi motor; rating pendinginan dan tugas mengatur kinerja termal, sementara kecocokan antarmuka mekanis dan elektrik memungkinkan saling tukar suku cadang.
- Langkah 1 (Kuantifikasi Daya Poros dan Kecepatan Titik Kerja) memerlukan perhitungan penentuan ukuran pompa yang lengkap untuk Q, H, berat jenis, viskositas, dan RPM poros bagi semua pompa yang beroperasi pada air bersih, bahan kimia, dan air limbah.
- Langkah 2 (Saring berdasarkan Rezim Kecepatan-Torsi) menetapkan motor elektromagnetik standar IEC atau NEMA untuk pompa sentrifugal, aliran aksial, dan lumpur. Cakupan tersebut meliputi pompa sentrifugal daya rendah mulai 3 kW serta pompa lumpur atau aliran aksial kecepatan rendah di bawah 1.450 RPM. Untuk pompa dosis 20 hingga 350 RPM di bawah 3 kW, gunakan motor roda gigi tugas inverter saat ini dan pantau percontohan penggerak langsung elektrostatik.
- Langkah 3 (Pasangkan Tugas Aliran Variabel dengan VFD Tugas Inverter) menerapkan penggerak VFD pada pompa untuk mewujudkan penghematan energi hukum afinitas kubik (kerja pompa ~ n³ pada kurva yang didominasi gesekan). Panduan VFD Hydraulic Institute memuat informasi mengenai penentuan ukuran torsi variabel.
- Langkah 4 (Verifikasi Kelas Efisiensi IEC dan Margin Termal) memeriksa kepatuhan terhadap standar industri pompa (HI, ISO, API, ASME) dan memantau panas bantalan. Berdasarkan data Hydraulic Institute, menurunkan suhu bantalan motor sebesar 10 °C (18 °F) akan menggandakan umur pakai gemuk.
Apa yang harus ditetapkan oleh insinyur pompa saat ini jika menginginkan efisiensi tinggi bebas magnet?
Insinyur pompa yang mencari efisiensi IE4 atau IE5 bebas magnet permanen saat ini sebaiknya menetapkan motor reluktansi sinkron berpengumpan konverter berdasarkan IEC TS 60034-30-2:2016 atau motor induksi IE4 terhubung jala-jala berdasarkan IEC 60034-30-1. Menurut referensi IEC 60034-30-1 dari 4Q Systems, peningkatan motor 4 kutub, 50 Hz dari IE3 ke IE4 menaikkan efisiensi dari 90,4% menjadi 92,6% pada 7,5 kW. Peningkatan tersebut juga menaikkan efisiensi dari 93,9% menjadi 95,2% pada 37 kW dan dari 95,0% menjadi 96,0% pada 75 kW.
Pertanyaan yang Sering Diajukan
Apakah ada elektromagnet di dalam motor listrik?
Motor listrik industri konvensional—termasuk unit induksi sangkar tupai AC, DC bersikat, dan sinkron medan belitan—menggunakan elektromagnet berbelitan tembaga untuk menghasilkan gaya Lorentz. Sebaliknya, motor elektrostatik menggantikan kumparan kawat magnetik dengan pelat elektroda kapasitor berjarak rapat yang digerakkan oleh medan listrik kilovolt serta gaya tarik muatan Coulomb, dan aktuator piezoelektrik juga beroperasi tanpa elektromagnet.
Apakah motor bebas magnet dimungkinkan?
Sejumlah arsitektur motor bebas magnet permanen telah beroperasi atau berada dalam penerapan percontohan di pabrik industri. Sebagai contoh, motor induksi sangkar tupai dan motor reluktansi sinkron menggunakan medan elektromagnetik untuk beroperasi tanpa magnet permanen. Sementara itu, motor elektrostatik dielektrik cair milik C-Motive meniadakan magnet permanen tanah jarang dan memangkas penggunaan tembaga sebesar 90% pada penggerak langsung kecepatan rendah.
Apa yang dimaksud dengan stator motor listrik?
Pada motor induksi, stator terbuat dari baja berlaminasi dan berisi belitan tembaga. Pada motor elektrostatik dielektrik cair, stator dapat terdiri atas elektroda papan sirkuit yang terendam dalam fluida dielektrik. Pada kedua arsitektur motor tersebut, rakitan stator yang diam mengelilingi atau berhadapan dengan rotor yang bergerak melintasi celah kerja sempit dan memberikan medan listrik atau magnet bolak-balik yang menghasilkan torsi poros.
Dapatkah motor elektrostatik beroperasi menggunakan daya listrik pabrik standar 240V atau 480V?
Motor elektrostatik dielektrik cair industri menerima daya listrik pabrik AC standar. Motor ini terhubung ke pasokan pabrik melalui selungkup penggerak solid-state terintegrasi. Elektronika daya internal menaikkan pasokan masukan menjadi pulsa elektroda kilovolt sambil hanya menarik arus fase sebesar miliampere.
Bagaimana cara kerja perawatan fluida dielektrik di dalam motor elektrostatik skala makro?
Motor elektrostatik dielektrik cair skala makro memerlukan pemeriksaan segel poros putar dan pengecekan kapasitansi secara berkala. Rumah motor yang tertutup rapat membantu melindungi fluida dielektrik dari kontaminasi eksternal, tetapi gelembung yang terbentuk di bagian dalam, partikel keausan, dan residu perakitan masih dapat mencapai celah elektroda. Menjaga konduktivitas fluida pada atau di bawah 10⁻¹⁰ S/m membatasi pemanasan arus bocor; pada konduktivitas tetap, sisa pemanasan meningkat sebanding dengan kuadrat medan listrik.
Apa saja contoh motor listrik yang tidak menggunakan magnet tanah jarang?
Motor listrik pompa dan mesin industri yang tidak menggunakan magnet permanen tanah jarang meliputi motor induksi sangkar tupai tiga fase, motor reluktansi sinkron, dan motor reluktansi tersaklar (SRM), PMSM magnet ferit, serta motor elektrostatik dielektrik cair kecepatan rendah yang sedang berkembang.
Apakah BBP memproduksi motor elektrostatik atau memasok paket penggerak pompa standar?
BBP Manufacturing Co., Ltd. tidak merancang, memproduksi, atau menjual motor elektrostatik. Pabrik kami membangun pompa industri sentrifugal, lumpur, aliran aksial, dan celup yang direkayasa di sekitar sistem penggerak elektromagnetik IEC dan NEMA yang telah teruji. Insinyur aplikasi kami membantu operator pabrik menentukan ukuran skid pompa dan motor lengkap menggunakan motor induksi atau reluktansi sinkron IE3, IE4, dan yang dikendalikan VFD. Standardisasi pada dimensi rangka IEC dan selungkup pendingin terukur mendukung akses segel kartrid mekanis serta dukungan suku cadang global tanpa bergantung pada prototipe penggerak eksperimental.
Referensi & Sumber
- Daniel C Ludois et al. (2022). Mesin Putar dan Penggerak Elektrostatik Skala Makro: Tinjauan dan Strategi Kinerja Penguatan Multiplikatif. IEEE Journal of Emerging and Selected Topics in Power Electronics, 10(1), 539-556.
- University of Wisconsin, Madison WEMPEC. Ikhtisar Laboratorium Mesin Listrik Profesor Daniel Ludois & Bidang Riset WEMPEC.
- Daniel C Ludois et al. / Wisconsin Alumni Research Foundation (2021). Paten USPTO US10958191B2: Mesin Elektrostatik dan Sistem Fluida Dielektrik.
- Hydraulic Institute (2024). Teknologi Penggerak untuk Aplikasi Kecepatan Variabel & Pakar Pompa Tahu: Penggerak Frekuensi Variabel.
- Richardson Electronics, Ltd. (8 Juli 2026). Richardson Electronics Terpilih untuk Memproduksi Catu Daya bagi Motor Elektrostatik ZeroMag Baru Milik C-Motive.
- Control Engineering. Desain Motor Elektrostatik Baru: Tembaga 90% Lebih Sedikit, Tanpa Magnet, Efisiensi Ultra.
- Wiley Advanced Intelligent Systems (2023). Aktuator Elektrostatik dan Penskalaan Tegangan Maxwell Melintasi Celah Dielektrik (DOI: 10.1002/aisy.202200425)
- 4Q Systems. Apa Itu Efisiensi Motor IE3 dan IE4 Berdasarkan IEC 60034-30-1?
- Malloy Electric & Motion Industries. Panduan Pemilihan Penggerak Frekuensi Variabel (Torsi Variabel vs. Konstan) & 5 Mitos VFD yang Perlu Anda Waspadai (Batas Pendinginan TEFC 15 Hz).
MENGAPA PEMBELI BEKERJA SAMA DENGAN BBP
Tentang BBP Manufacturing
BBP Manufacturing Co., Ltd. adalah produsen pompa industri yang berbasis di Beijing, dengan kemampuan pengecoran, perlakuan panas, pemesinan, perakitan, pelapisan, dan inspeksi internal. Kami mendukung proyek industri dalam penanganan slurry, pengolahan air limbah, transfer air bersih, layanan bahan kimia, proteksi kebakaran, irigasi, serta pasokan pompa OEM.
Dukungan rekayasa kami
Kami membantu pembeli dari bidang rekayasa memilih dan mendapatkan konfigurasi pompa yang tepat, bukan sekadar membandingkan harga. Kirimkan informasi debit aliran, head, media, kandungan padatan, suhu, nilai pH, kebutuhan material, dan kondisi pemasangan. Insinyur BBP akan merekomendasikan seri pompa, opsi material, dasar kurva titik kerja, waktu tunggu, dan rencana suku cadang untuk permintaan penawaran Anda.
Profil perusahaan // LEMBAR_DATA
Nama
BBP Manufacturing Co., Ltd.
Nama merek
BBP
Negara
Tiongkok
Kantor pusat
Beijing, Tiongkok
Jenis usaha
Produsen pompa industri
Model bisnis
B2B / OEM / ODM / Pasokan proyek
Produk utama
Pompa slurry, pompa air limbah, pompa sentrifugal, pompa split case, pompa multistage, pompa kimia, pompa pemadam kebakaran, pompa irigasi
Kemampuan manufaktur
Pengecoran, perlakuan panas, pemesinan, perakitan, pelapisan, inspeksi
Sertifikasi
ISO 9001 / CE / SGS / BV / TÜV
Jangkauan ekspor
Lebih dari 90 negara dan wilayah
Waktu tunggu standar
Sekitar 25 hari untuk konfigurasi standar
Narahubung
Wesley · Penjualan internasional
Telepon / WhatsApp
+86 182 1085 0516
Email
contact@bbpmfg.com
Situs web
https://bbpmfg.com/
Alamat
Kamar 2803, Gedung 11, Fase II, Nuode Center, Distrik Fengtai, Beijing, Tiongkok
Related Posts




Sedang tren