Kontaktieren Sie BBP

Elektrostatischer Motor: Funktionsprinzip und Perspektiven für Pumpenantriebe

Ein elektrostatischer Motor ist ein Elektromotor, der durch elektrostatische Ladungsanziehung zwischen Elektrodenplatten eine Dreh- oder Linearbewegung erzeugt. Ein elektromagnetischer Motor nutzt elektrischen Strom durch Kupferwicklungen, um ein Magnetfeld aufzubauen. Eine elektrostatische Maschine nutzt Hochspannung über einem engen, isolierten Spalt in einem Kondensator. In den Spezifikationen für sein Produkt ZeroMag gibt C-Motive an, dass seine Flüssigkeits-Dielektrikum-Motoren den Kupfereinsatz um 90 % senken und Seltenerd-Permanentmagnete überflüssig machen. C-Motive nennt langsam laufende Direktantriebe für Leistungen von 1 bis 4 HP (0.75 bis 3,0 kW) und Drehzahlen unter 400 RPM.
Technischer Geltungsbereich & Kernaussagen:
- Physikalische Grenze: Atmosphärische Luft hat eine ungefähre Durchschlagsfeldstärke von 3 kV/mm, beeinflusst durch Spaltmaß und Elektrodengeometrie; bei einer festen gesamten elektrischen Feldstärke E beträgt die maximale Maxwellsche Schubspannung εE²/2. Bei einer im Eisen erreichbaren Flussdichte von 1.5 T liegt die angegebene magnetische Spannungsskala (B²/μ₀) bei 1,79 MPa (260 psi) bzw. der tangentiale Grenzwert bei ½B²/μ₀ = 0,895 MPa. Das Fluten eines 0,8 mm breiten Spalts mit aprotischer dielektrischer Flüssigkeit erhöht die gemessene elektrostatische Schubspannung auf 13,8 kPa (2 psi).
- Gemäß einer Vereinbarung vom 8. Juli 2026 übernimmt Richardson Electronics die fertigungsgerechte Auslegung, die Alpha- und Beta-Pilotfertigung sowie die Serienfertigung für die ZeroMag-Antriebssteuerung von C-Motive und bereitet damit die kommerzielle Steuerungsproduktion ab dem Kalenderjahr 2027 vor.
- In Labortests trieb ein elektrostatischer Prototyp mit 360 W, 18 Nm und 200 RPM (rund 377 W berechnete Wellenleistung) eine langsam laufende hydraulische Verdrängerpumpe an. Schneller laufende oder leistungsstärkere Kreisel-, Axial- und Schlammpumpen nutzen elektromagnetische Drehstrommotoren nach IEC 60034-30-1 oder IEC TS 60034-30-2:2016.
- BBP Manufacturing Co. Ltd fertigt verschiedene Bauarten von Industriepumpen (Kreisel-, Schlamm-, Axial- und Tauchmotorpumpen) mit genormten elektromagnetischen Motoren nach IEC und NEMA. BBP entwickelt, fertigt und vertreibt keine elektrostatischen Motoren.
Was ist ein elektrostatischer Motor und wie ersetzt die Coulomb-Kraft den Magnetismus?
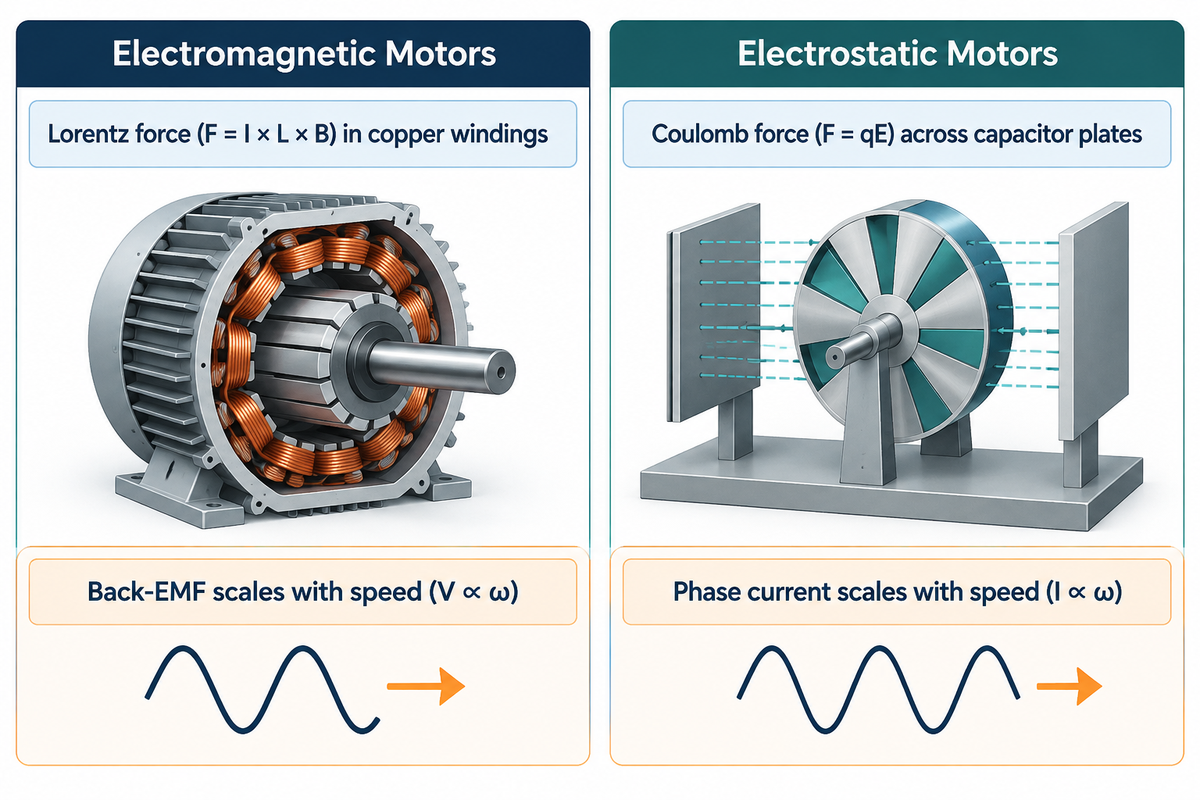
Ein elektrostatischer Motor nutzt die Coulomb-Kraft (F = qE) zwischen geladenen Stator- und Rotorelektroden, um elektrische Leistung in Wellendrehmoment umzuwandeln. Konventionelle magnetische Industriemotoren arbeiten stattdessen mit der Lorentz-Kraft (F = I × L × B). Die Kupferwicklungen und geblechten Elektrobandkerne herkömmlicher elektromagnetischer Motoren erzeugen und führen den magnetischen Fluss. Rotierende elektrostatische Motoren ersetzen den magnetischen Fluss durch ein elektrisches Feld zwischen dünnen Leiterplatten- oder Aluminiumscheiben. Dieser kapazitive Aufbau kommt ohne Seltenerd-Permanentmagnete und große Statorspulen aus.
Historisch gesehen ist die Elektrostatik fast 80 Jahre älter als der Elektromagnetismus. Andrew Gordon und Benjamin Franklin bauten im Jahrzehnt ab 1740 die ersten rotierenden elektrostatischen Räder. Michael Faraday führte den magnetischen Homopolarmotor 73 Jahre später im Jahr 1821 vor. Die Geräte aus dem Jahrzehnt ab 1740 arbeiteten wie ein umgekehrter elektrostatischer Generator. Sie nutzten statische Elektrizität und Ladungsabstoßung in offener Luft, um sehr leichte Drehgruppen in Bewegung zu setzen.
Wie kehrt die elektrisch-magnetische Dualität die Rollen von Spannung und Strom um?
Die elektrisch-magnetische Dualität vertauscht die mechanischen Aufgaben von Spannung und Strom über dem Motorspalt. Bei fester Geometrie und festem Polradwinkel ist die synchrone Drehmomentkomponente eines fremderregten elektrostatischen Motors proportional zum Produkt aus Stator- und Rotorspannung. Das elektromagnetische Drehmoment ist bei konstantem Magnetfluss proportional zum drehmomentbildenden Strom. Beispiele aus Professor Daniel Ludois’ Labor am UW-Madison WEMPEC sowie Diskussionen auf Electrical Engineering StackExchange veranschaulichen diese Dualität. In einem elektromagnetischen Motor ist die Gegen-EMK-Spannung proportional zur Drehzahl (V ∝ ω). In einer elektrostatischen Maschine ist der Phasenstrom proportional zur Drehzahl (I ∝ ω).
Diese Umkehrung verändert das Betriebsverhalten bei niedrigen Drehzahlen und beim Halten im Stillstand. Konventionelle Asynchronmotoren und Permanentmagnet-Servomotoren müssen dauerhaft Strom durch die Kupferwicklungen treiben, um eine Last im Stillstand zu halten. Dieser Strom erzeugt I²R-Joulesche Wärme und kann die Wicklungsisolierung überhitzen. Hält ein elektrostatischer Motor eine blockierte Last, kommutieren keine Ladungen zwischen den Platten, und der Phasenstrom sinkt auf wenige Milliampere Leckstrom.
| Technischer Parameter | Elektromagnetische Motoren (Asynchron, PMSM, Synchronreluktanz) | Luftspalt-Elektrostatikmotoren (Korona- & MEMS-Aktoren) | Flüssigkeits-Dielektrikum-Elektrostatikmotoren (kapazitive Makro-SEM) |
|---|---|---|---|
| Maßgebliches Kraftgesetz | Magnetische Lorentz-Kraft (F = I × L × B) | Coulombsche Ladungsanziehung / Maxwellsche Spannung im Luftspalt | Kapazitive Maxwellsche Schubspannung in dielektrischer Flüssigkeit |
| Primäre Drehmomentbeziehung | Drehmomentbildender Strom bei konstantem Magnetfluss (T ∝ Φ × I) | Quadrat der Elektrodenspannung im Einzelspalt bei festem dC/dθ (T ∝ V²) | Produkt aus Stator- und Rotorspannung (T ∝ Vs × Vr × cos γ) plus Elastanz |
| Drehzahlbestimmende Größe | Angelegte Spannung & elektrische Frequenz (V ∝ ω) | Ionentransfer oder Schaltpulsrate | Ladestrom & elektrische Frequenz (I ∝ ω, ~100 Pole) |
| Aktive Strukturwerkstoffe | Elektrobandbleche, Kupferwicklungen, Rotorstäbe oder Magnete | Isoliertes Rotorrad oder geätzter Siliziumwafer | Glasfaser-PCB oder gestanzte Aluminiumplatten, dielektrische Flüssigkeit |
| Halteverlust im Stillstand bei Drehzahl null | Kontinuierliche I²R-Kupferwicklungswärme | Korona-Ionisations- und Luftableitverluste | Äußerst gering: Control Engineering nennt für den C-Motive ZeroMag eine Halteleistung im Stillstand von unter 0,2 % der Nennleistung |
Wie erzeugt ein elektrostatischer Flüssigkeits-Dielektrikum-Motor kontinuierliches Drehmoment ohne Kupferwicklungen?
Ein elektrostatischer Flüssigkeits-Dielektrikum-Motor erzeugt ein kontinuierliches Drehmoment, indem mehrphasige Kilovolt-Wechselspannungen über verschachtelte Stator- und Rotorkondensatorscheiben in einer Isolierflüssigkeit geschaltet werden. Anders als Asynchronmotoren, die Eisenzähne mit Elektromagneten anziehen, nutzt dieser Antrieb Ladungen auf Leiterbahnen stehender und rotierender Scheiben, um die negativ und positiv geladenen Rotorelektroden in das umlaufende elektrische Statorfeld zu ziehen.
Wie erzeugen verschachtelte Stator- und Rotorelektrodenplatten ein Drehmoment aus variabler Kapazität?
Bei fester Spannung ergibt sich das elektrostatische Drehmoment aus T = ½ × V² × dC/dθ. Ein fremderregter Drehstrommotor erzeugt zudem ein Drehmoment über die kapazitive Kopplung zwischen Stator- und Rotorspannung. Jede Scheibe trägt radiale Elektrodenzähne aus Kupfer oder Aluminium, die durch eine dünne Beschichtung elektrisch isoliert sind. Das Anlegen eines Kilovolt-Potenzials über dem 0,8 mm breiten Spalt speichert elektrostatische Koenergie zwischen den gegenüberliegenden Zähnen.
Dieser Zusammenhang wird von Ludois et al. in IEEE JESTPE (Volume 10, Issue 1, 2022) hergeleitet. Für das dort beschriebene Modell variabler Kapazität folgt das Drehmoment der Ableitung der Koenergie:
T(θ) = ½ × Vs² × dC(θ)/dθ
In einer fremderregten synchronen elektrostatischen Maschine (SEM) erregt die Gleichspannung Vr den Rotor, während die dreiphasige Wechselspannung Vs den Stator über P Pole speist. Das Gesamtdrehmoment an der Welle ist die Summe aus synchronem Reaktionsmoment und ausgeprägtem Elastanzmoment:
T = (3P / 4) × [2 × Cm × Vs × Vr × cos γ + (Cd − Cq) × Vs² × sin(2γ)]
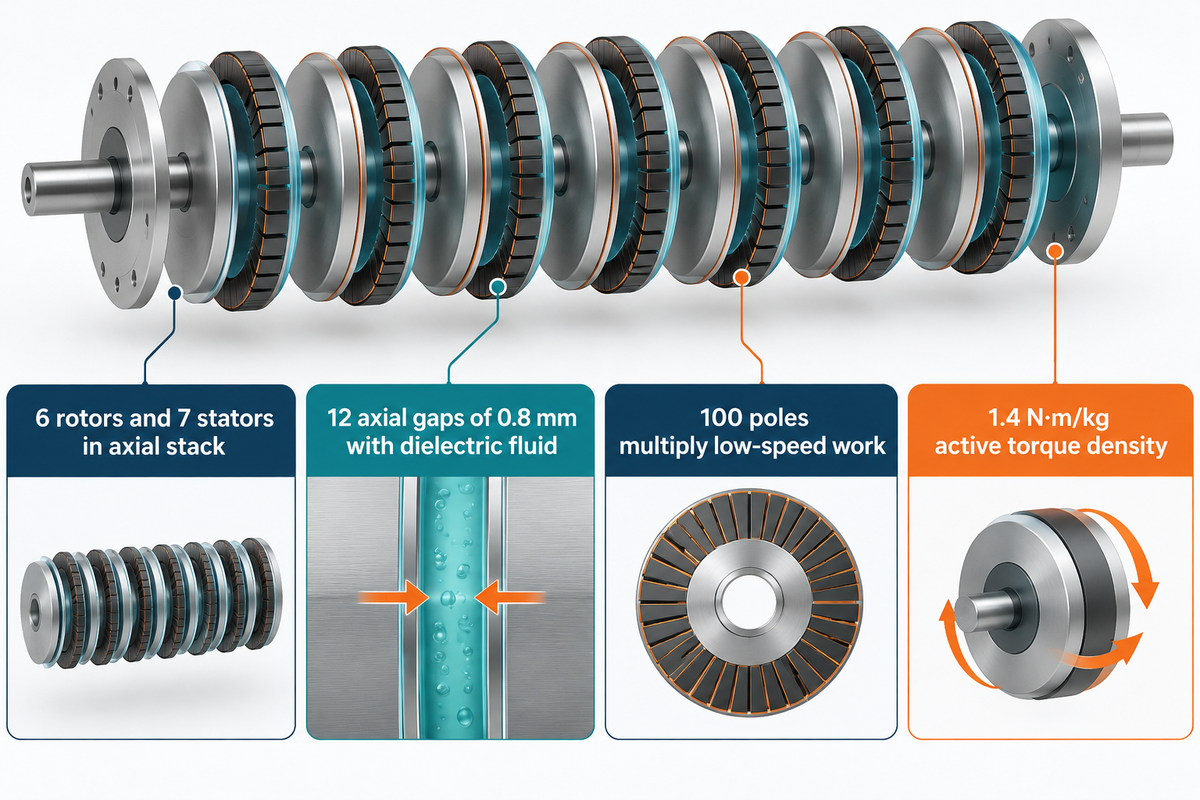
Eine feine radiale Zahnteilung verleiht einem einzelnen Scheibenpaar rund 100 Pole. Diese hohe Polzahl vervielfacht die mechanische Arbeit pro Umdrehung bei niedrigen Drehzahlen ohne mechanisches Getriebe.
Warum stapeln elektrostatische Makromotoren dünne PCB-Platten statt Eisenkerne?
Eine hohe Packungsdichte des aktiven Materials in einem kompakten Axialstapel ist ein wesentliches Merkmal dünner Leiterplattenelektroden (PCB). Der von Ge, Ghule und Ludois vorgestellte flüssigkeitsgefüllte Prototyp erreichte mit 12 axialen Spalten von 0,8 mm eine auf die aktive Masse bezogene Drehmomentdichte von 1.4 N·m/kg. In konventionellen Magnetmotoren fließen starke Magnetfelder durch dicke Elektrobandzähne. In einem elektrostatischen Motor hängt das Drehmoment von der gegenüberliegenden Fläche, der elektrischen Feldstärke, der Spaltweite, der Permittivität der Flüssigkeit und der Zahngeometrie ab.
Laut USPTO-Patent US10958191B2 vervielfachen Ingenieure die wirksame Schubfläche, indem sie mehrere dünne Scheiben entlang der Welle hintereinanderschalten. Der von Ge, Ghule und Ludois gebaute flüssigkeitsgefüllte Referenzprototyp stapelt 6 Rotoren und 7 Statoren, getrennt durch 12 axiale Spalte von 0,8 mm. Leichte Glasfaser-PCB-Scheiben anstelle schwerer Eisenkerne ermöglichen eine aktive Drehmomentdichte von 1.4 N·m/kg (0.76 N·m/kg bezogen auf die Gesamtmasse).
Wie hält die elektronische Kommutierung die Drehung aufrecht und vermeidet Haltewärme im Stillstand?
Die elektronische Kommutierung schaltet mehrphasige Kilovolt-Wechselpotenziale über einen Stromzwischenkreis-Wechselrichter (CSI) entlang der feststehenden Elektrodenzähne weiter. Wie in Control Engineering berichtet, liegt die Halteleistung des C-Motive ZeroMag bei Drehzahl null unter 0,2 % der Nennleistung. Ein optischer Drehgeber oder eine interne Kapazitätsmessung bestimmt während der Kommutierung die Rotorlage. Sobald der Rotor am Zielwinkel anhält, klemmt der Antrieb den statischen Spannungsvektor über den Platten fest. Die gehaltene Maschine nimmt weit weniger Energie auf als ein magnetischer Servomotor.
Welche Hauptbauarten elektrostatischer Motoren gibt es im Mikro- und Makromaßstab?
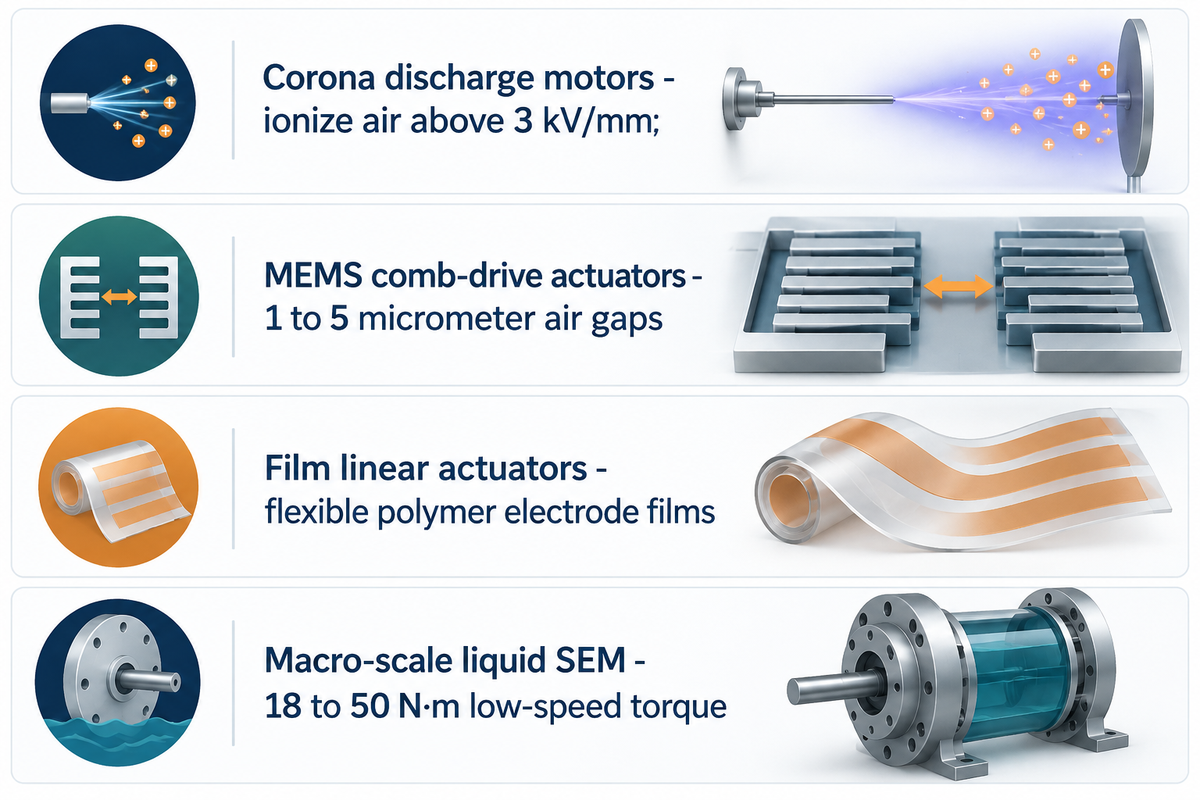
Elektrostatische Motoren lassen sich in offen in Luft arbeitende Ladungsleitungsmotoren der Kategorie I sowie in Maschinen der Kategorie II mit isolierten Elektroden und Kapazitätswirkung im Mikro- und Makromaßstab einteilen. Über Labor- und Industrieausführungen hinweg lassen sich vier Hauptarchitekturen unterscheiden.
- Koronaentladungsmotoren der Kategorie I (Franklin-Räder aus dem Jahrzehnt ab 1740 und Lehrdemonstrationen) nutzen spitze Nadelelektroden, um Luft oberhalb von 3 kV/mm zu ionisieren. Ein Exponat im Hamilton Museum of Steam & Technology veranschaulicht dieses Prinzip. Koronamotoren übertragen Ladung zudem durch lokale Luftionisation. Ladungsableitung verursacht Verluste, während Funkendurchschlag den Betrieb unterbrechen kann.
- MEMS-Kammantriebe der Kategorie II nutzen die Siliziumwafer-Fertigung, um Mikrorotoren und Biegebalken mit Luftspalten von 1 bis 5 Mikrometer zu ätzen. Bei diesen Mikrometerabständen gilt das Paschen-Gesetz und unterdrückt den Funkendurchschlag. MEMS-Kammantriebe erzeugen mithilfe elektrostatischer Kräfte bei Spannungen von 30 bis 100 Volt lineare Hübe oder begrenzte Drehwinkel in optischen Schaltern und Sensoren. Kontinuierlich drehende Mikromotoren verwenden andere mechanische Anordnungen.
- Folienbasierte elektrostatische Linearaktoren der Kategorie II verwenden flexible Polymerfolien mit feinen Elektroden, die sich radial oder linear über einen dünnen Flüssigkeitsfilm bewegen.
- Synchrone elektrostatische Flüssigkeits-Dielektrikum-Motoren (SEM) im Makromaßstab der Kategorie II arbeiten mit PCB- oder Aluminiumscheiben, die bei 2.5 bis 5 kV-rms in dielektrischer Flüssigkeit laufen. Diese Aggregate erzeugen in Prüfstands- und Piloteinheiten ein Drehmoment von 18 bis 50 N·m bei niedriger Drehzahl.
Warum lassen sich Koronamotoren nicht über einige zehn Watt hinaus skalieren?
Koronamotoren lassen sich nicht über einige zehn Watt hinaus skalieren, weil atmosphärische Luft bei rund 3 kV/mm ionisiert, was die angegebene elektrostatische Spannungsskala (ε₀E²) auf 79.65 Pa (0,012 psi) und die tangentiale Schubgrenze (½ε₀E²) auf 39.84 Pa begrenzt. Wie in Ludois et al. (IEEE JESTPE, 2022) dokumentiert, setzt die dauerhafte Koronaleitung den Großteil der Eingangsleistung in Ionisationswärme, Ozon und Schallgeräusche um. Der typische Wirkungsgrad von Korona-Demonstrationsmotoren bleibt nahe 15 %.
Warum sind elektrostatische Luftspaltmotoren bei hohen RPM schwach und wie lösen dielektrische Flüssigkeiten das Durchschlagsproblem?
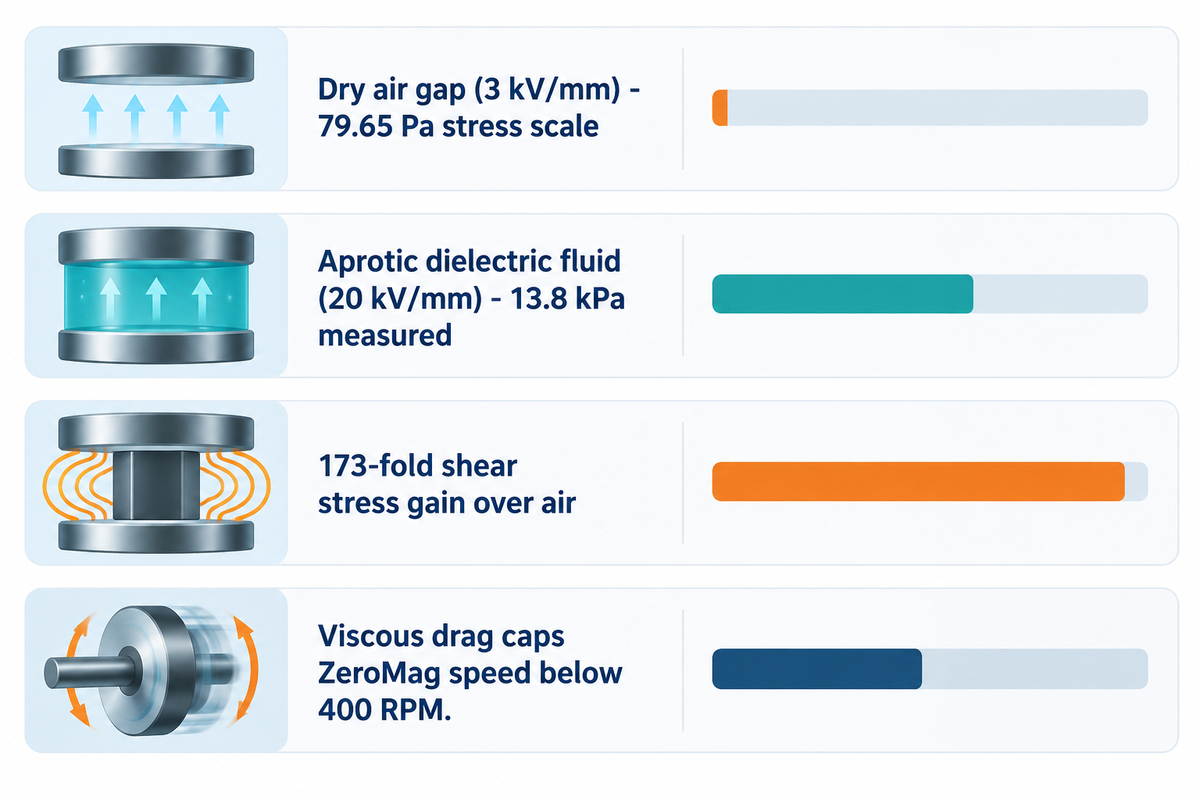
Elektrostatische Luftspaltmotoren sind im Makromaßstab schwach, weil die elektrische Feldkonstante (ε₀ = 8,854 × 10⁻¹² F/m) und der Luftdurchschlag bei ~3 kV/mm die elektrostatische Spannungsskala (ε₀E²) auf 79.65 Pa (bzw. ½ε₀E² = 39.84 Pa tangentiale Schubspannung) begrenzen. Bei einer magnetischen Flussdichte von 1.5 T im Eisen erreicht die angegebene magnetische Spannungsskala (B²/μ₀) 1,79 MPa (260 psi) bzw. ½B²/μ₀ = 0,895 MPa als Grenzwert der Schubspannung. Ludois et al. berichten für dielektrische Flüssigkeiten eine Schubspannung von 13,8 kPa, während C-Motive die ZeroMag-Motoren für den Betrieb unter 400 RPM spezifiziert, da viskose Verluste im Flüssigkeitsspalt mit der Drehzahl ansteigen.
Warum ist die elektrostatische Schubspannung im Luftspalt um vier Größenordnungen kleiner als die magnetische Schubspannung?
Setzt man in die nachstehende Schubspannungsgleichung εr = 1 und E = 3 MV/m ein, ergibt sich im Luftspalt eine maximale Schubspannung von rund 39.8 Pa. Alle Spannungsvergleiche müssen auf derselben Definition beruhen. Diese feldbasierten Grenzwerte stellen keine Dauerleistung des Motors dar. Wie von Wiley Advanced Intelligent Systems bestätigt, skaliert die elektrostatische Maxwellsche Schubspannung τes linear mit der relativen Permittivität εr und quadratisch mit der elektrischen Feldstärke E.
τ_es = ½ × ε₀ × εr × E² × sin(2θ)
Trockene Luft besitzt eine relative Permittivität von εr = 1.0 und schlägt nahe 3 kV/mm durch. Das Füllen des 0,8 mm breiten Spalts mit einer aprotischen dielektrischen Flüssigkeit (εr = 3.8 bis 7.4 bei Gen-1-Flüssigkeiten bzw. εr ≈ 20 bei Gen-2-Flüssigkeiten) hebt die Durchschlagsfestigkeit auf 20 kV/mm an. Die in Ludois et al. (2022) gemessene Maxwellsche Schubspannung erreicht 13,8 kPa (2 psi). Das entspricht einer 173-fachen Steigerung gegenüber der Luftspannungsskala von 79.65 Pa.
| Spaltmedium & Topologie | Materialkonstante (μ₀ in H/m oder dimensionsloses εr) | Feldgrenze (Bmax oder Emax) | Grenzwert der Maxwellschen Schubspannung | Berichtete Drehmomentdichte & Einsatzbereich |
|---|---|---|---|---|
| Magnetischer Luftspalt in Elektroband | μ₀ = 4π × 10⁻⁷ H/m (magnetische Feldkonstante) | 1.5 T erreichbare Flussdichte im Eisen | 1,79 MPa (260 psi) B²/μ₀-Skala (0,895 MPa ½B²/μ₀); 20–100 kPa im Dauerbetrieb des Motorluftspalts | 2,0–15+ N·m/kg; Wirkungsgradklassen IE3–IE5 (IEC 60034-30-1) |
| Elektrostatischer Spalt in atmosphärischer Luft | εr = 1.0 (ε₀ = 8,854 × 10⁻¹² F/m) | 3 kV/mm (3 MV/m Luftdurchschlag) | 79.65 Pa (0,012 psi) ε₀E²-Skala (39.84 Pa ½ε₀E²) | <0.01 N·m/kg; ~15 % im Korona-Demonstrator (Ludois et al., 2022) |
| Gen-1-Flüssigkeits-Dielektrikum-Spalt (0,8 mm) | εr = 3,8–7,4 (aprotische Flüssigkeit, σ ≤ 10⁻¹⁰ S/m) | 20 kV/mm (5 kV-rms am Stator) | 13,8 kPa (2,0 psi) gemessen (Ludois et al., 2022) | 1.4 N·m/kg aktiv (0.76 N·m/kg gesamt); C-Motive ZeroMag ausgelegt für <400 RPM |
| Hochpermittiver Gen-2-Flüssigkeitsspalt | εr ≈ 20 (proprietäre aprotische Mischung) | Halbierte Statorspannung (~2,5–3 kV-Klasse) | 13,8–20+ kPa mit handelsüblichen 4.5 kV IGBTs | 18 N·m / 360 W bei 200 RPM im Prüfstandsdemonstrator (~377 W berechnete Wellenleistung) |
Warum begrenzen viskose Flüssigkeitsreibung und kapazitiver Ladestrom Flüssigkeits-Dielektrikum-Motoren oberhalb von 400 RPM?
C-Motive spezifiziert ZeroMag-Motoren für den Betrieb unterhalb von 400 RPM. Drehen sich Rotorscheiben mit höherer Drehzahl durch einen engen Flüssigkeitsspalt, steigen das viskose Couette-Schleppmoment (∝ ω) und die viskose Verlustleistung (∝ ω²) sowie der 100-polige kapazitive Ladestrom (I = ωCV) an. Eine hohe relative Permittivität allein reicht für die Flüssigkeit nicht aus. Reines Wasser hat εr > 80, doch führt die Autoprotolyse zu einer Leitfähigkeit von σ ≈ 5,5 × 10⁻⁶ S/m. In den in der Forschungsübersicht behandelten Flüssigkeitsspaltmaschinen senken aprotische dielektrische Flüssigkeiten mit einer Leitfähigkeit von höchstens 10⁻¹⁰ S/m den Leckstrom und die ohmsche Erwärmung.
Wie begrenzt die Viskosität der dielektrischen Flüssigkeit die Drehzahl auf unter 400 RPM?
P_viskos ∝ (μ × ω² × R⁴) / h
Im Jahr 1965 untersuchte R A Vanslette einen elektrostatischen Motor mit Silikon-Nitril-Flüssigkeit, der die elektrische Flussdichte um das 20-fache steigerte. Die Flüssigkeitsviskosität verhinderte jedoch, dass der Rotor seine Synchrondrehzahl von 1.500 RPM erreichte. Laut Ingenieuren auf Hacker News machen niedrigviskose Flüssigkeiten (0.67 bis 5 cP) und Schaltverluste im Kilovoltbereich langsam laufende Direktantriebe vorteilhafter.
Welche Unternehmen bauen elektrostatische Makromotoren und wie schneiden magnetfreie Pumpenmotor-Alternativen im Vergleich ab?
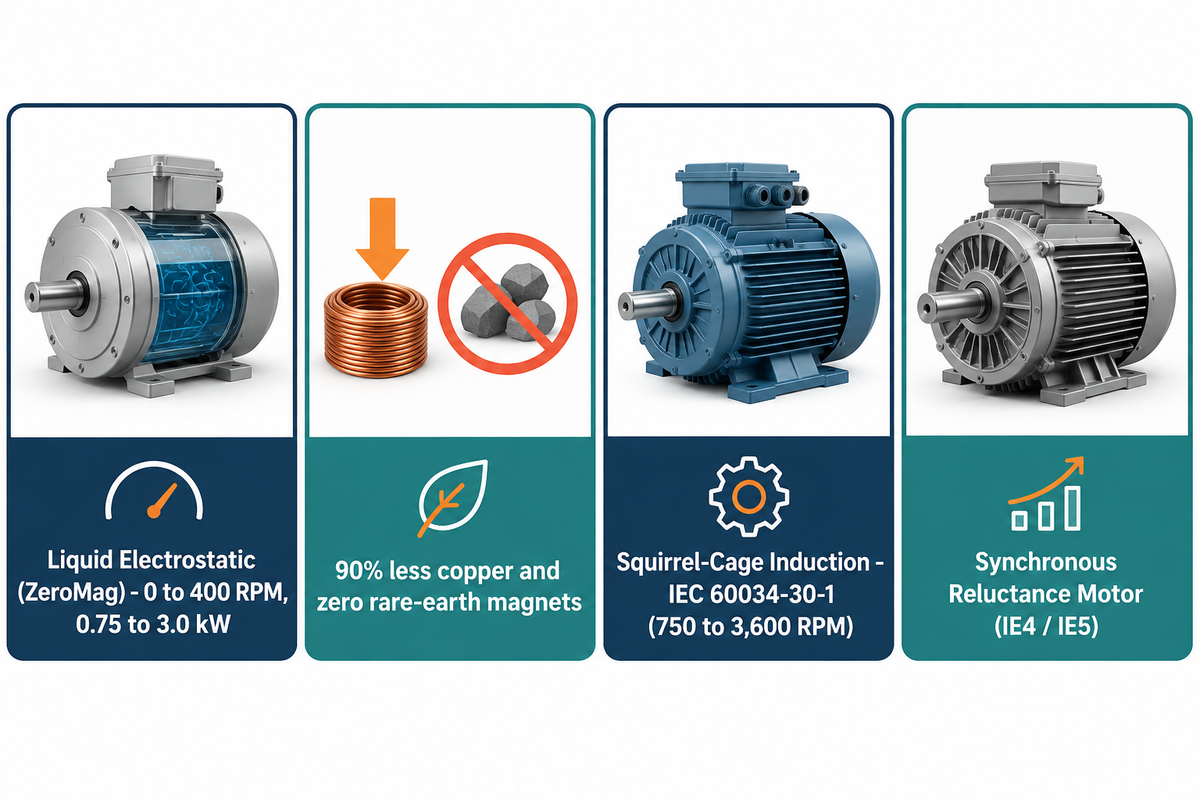
C-Motive Technologies, eine Ausgründung des WEMPEC der UW–Madison, fertigt elektrostatische Flüssigkeits-Dielektrikum-Motoren im Makromaßstab. Handelsübliche Synchronreluktanz- und Käfigläufer-Asynchronmotoren (IEC 60034-30-1 und IEC TS 60034-30-2:2016) decken permanentmagnetfreie Pumpenanwendungen ab. Das Labor von Professor Daniel Ludois an der UW, Madison entwickelt synchrone elektrostatische Axialspaltmaschinen.
- C-Motive Technologies (Middleton und Madison, WI, USA) vermarktet mit ZeroMag eine Flüssigkeits-Dielektrikum-Motorplattform (1 bis 4 HP, unter 400 RPM) auf Basis von Patenten des UW, Madison WEMPEC.
- Synchrone elektrostatische Axialspaltmaschinen aus dem Labor von Professor Daniel Ludois an der UW, Madison wurden erprobt; dabei wurde ein Prüfstandsantrieb mit 360 W, 18 N·m und 200 RPM für eine hydraulische Verdrängerpumpe vorgeführt.
Welche Motortopologie kommt ohne Seltenerdmagnete und ohne Hochspannungs-Flüssigkeitsspalte aus?
Synchronreluktanzmotoren und Käfigläufer-Asynchronmotoren benötigen keine Seltenerd-Permanentmagnete und arbeiten an üblichen 400 V oder 480 V Werksnetzen ohne dielektrische Flüssigkeiten im Kilovoltbereich. Gemäß dem Leitfaden für drehzahlvariable Antriebe des Hydraulic Institute sind umrichtergespeiste Synchronreluktanzmotoren unterhalb von 75 kW in den Wirkungsgradklassen IE4 und IE5 erhältlich. Diese Motoren nutzen ausgeprägte Stahlrotoren und Standard-Luftkühlung, wobei der Gesamtwirkungsgrad des Antriebs auch die Umrichterverluste einschließt.
| Spezifikation | Flüssigkeits-Dielektrikum-Elektrostatik (C-Motive ZeroMag) | Käfigläufer-Asynchronmotor (IE3 / IE4) | Synchronreluktanzmotor (IE4 / IE5) | Permanentmagnet-Synchronmotor — PMSM (IE4 / IE5) |
|---|---|---|---|---|
| Maßgebliche IEC-Wirkungsgradnorm | Keine eigene IEC-Motorenwirkungsgradnorm | IEC 60034-30-1 (2014 Ed. 1 / 2025 Ed. 2, Netzbetrieb DOL) | IEC TS 60034-30-2:2016 (umrichtergespeister Drehzahlbetrieb) | IEC TS 60034-30-2:2016 (umrichtergespeister Drehzahlbetrieb) |
| Seltenerd-Permanentmagnete | Keine (keine Permanentmagnete) | Keine (keine Permanentmagnete) | Keine (keine Permanentmagnete) | Nicht erforderlich: Ferrit-Permanentmagnete enthalten keine seltenen Erden; NdFeB- und SmCo-Magnete enthalten seltene Erden |
| Kupfer & Elektroband | 90 % weniger Kupfer und kein Elektroband laut C-Motive (Restkupfer in PCB-Leiterbahnen und Verkabelung) | Vollständige Kupferwicklungen & Elektrobandbleche | Standard-Statorkupfer; magnetfreier ausgeprägter Stahlrotor | Standard-Statorkupfer & geblechter Stahl |
| Bemessungsdrehzahlbereich | 0 bis 400 RPM (ZeroMag-Direktantriebsspezifikation) | 750 bis 3.600 RPM (2, 4, 6, 8 Pole) | 500 bis 3.600 RPM (VFD-geregelt) | 300 bis 3.600 RPM (VFD-geregelt) |
| Kommerzieller Leistungsbereich | 0.75 bis 3,0 kW (1 bis 4 HP ZeroMag-Zielbereich) | 0.12 bis 1.000+ kW (weltweit ab Katalog-Lagerbestand) | 1.1 bis 315+ kW (Katalog-Lagerbestand führender OEMs) | 0.5 bis 250+ kW (Katalog-Lagerbestand) |
| Drehmomentmechanismus von Rotor & Stator | Kapazitive Schubspannung über 0,8 mm Flüssigkeitsspalte (1.4 N·m/kg aktive Masse im Ludois-Prototyp) | Induzierter Rotorstabstrom im geblechten Stahlkern | Magnetische Reluktanz-Polradprägung über Flusssperren im Stahl | Permanentmagnetfluss des Rotors synchron zum Statorstromvektor |
| Kühlung & Spaltmedium | Abgedichtetes Bad aus aprotischer dielektrischer Flüssigkeit über axialen 0,8 mm Scheibenspalten | Magnetkern mit Luftspalt und TEFC-Wellenlüfter, TENV oder Wassermantel | Flusssperren-Stahlrotor mit Luftspalt und TEFC-Wellenlüfter oder Fremdlüfter | Permanentmagnetrotor mit Luftspalt und TEFC-Lüfter oder Kühlmantel |
| Topologie des Antriebsumrichters | Proprietärer Kilovolt-Stromzwischenkreis-Wechselrichter (CSI) im Lieferumfang des Motors | Direktstarter (DOL) oder Standard-VFD für 400 V / 480 V | Standard-Niederspannungs-VFD mit Regelungsfirmware für Synchronreluktanz | Standard-Niederspannungs-VFD mit geberbehafteter oder geberloser Vektorregelung |
| Thermische Belastung bei niedriger Drehzahl & Stillstand (0 RPM) | Minimale ohmsche Statorwärme; statischer Spannungsvektor hält die Stillstandslast | Dauerhafte I²R-Wärme in Rotor und Stator; erfordert Fremdlüfter unter 15 Hz | Keine Rotorkäfigverluste, jedoch führen die Statorwicklungen weiterhin Magnetisierungsstrom | Keine Rotorschlupfverluste, jedoch setzen die Statorspulen im Stillstand weiterhin I²R-Wärme frei |
Wie steht es 2026 um Marktreife, Leistungsgrenze und Preisrealität elektrostatischer Motoren?
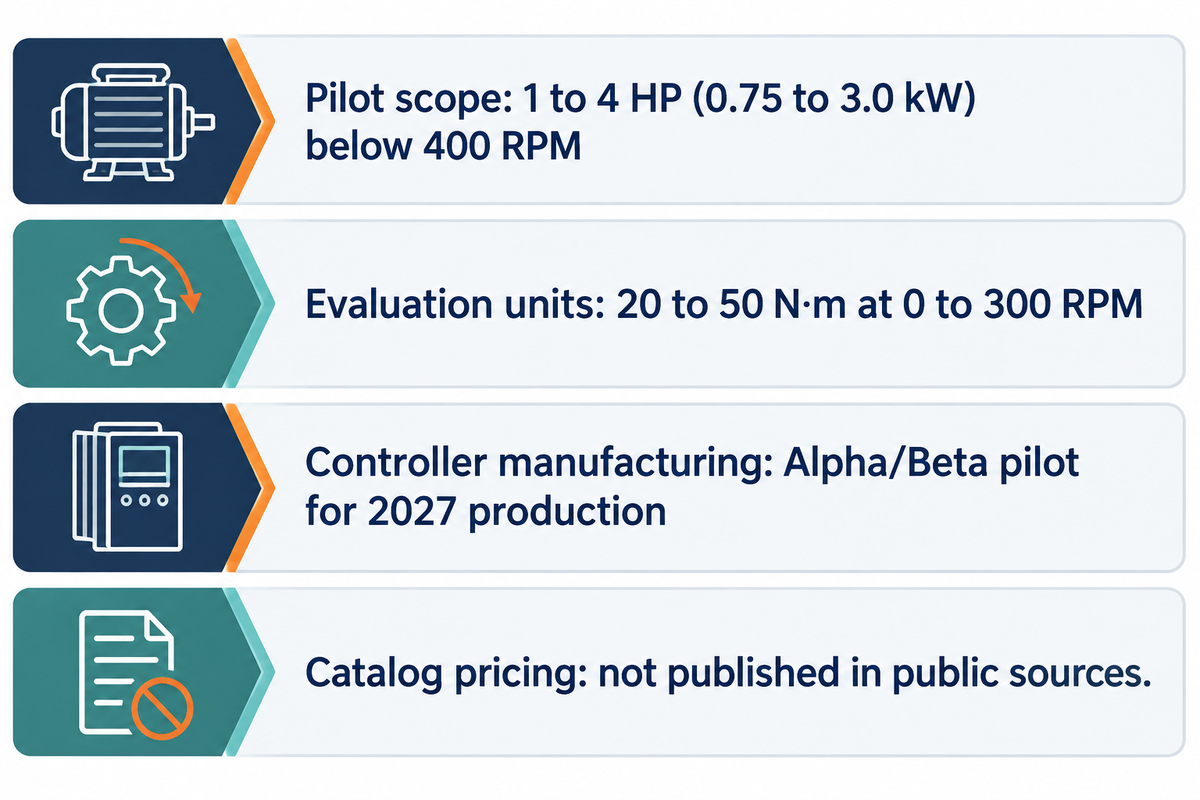
Ende 2026 spezifiziert C-Motive seine ZeroMag-Motorplattform für Direktantriebe von 1 bis 4 HP (0.75 bis 3,0 kW) unter 400 RPM, während sich die Antriebssteuerung in der Alpha/Beta-Pilotfertigung befindet. Katalogpreise für vollständige elektrostatische Motoren sind in öffentlich zugänglichen Quellen nicht verzeichnet.
Gemäß den Produktspezifikationen von C-Motive Technologies und Control Engineering liefern erste Evaluierungseinheiten 20 bis 50 N·m Drehmoment bei 0 bis 300 RPM. Langsam laufende Förderbänder, Mischer und Positioniertische zählen zu den Zielanwendungen. Diese Direktantriebe ersetzen Getriebemotoren an Förderanlagen, die im Schnitt auf 65 % Systemwirkungsgrad kommen. Zu beachten ist, dass sich die vom Hersteller genannte Leistungsangabe von <0,2 % ausschließlich auf die Halteleistung im Stillstand bei 0 RPM bezieht, bei der die abgegebene Wellenleistung null beträgt.
Wann erreichen elektrostatische Makromotoren die kommerzielle Serienproduktion?
Laut der Pressemitteilung vom 8. Juli 2026 übernimmt Richardson Electronics die fertigungsgerechte Auslegung, die Alpha- und Beta-Pilotfertigung sowie die Serienproduktion für die ZeroMag-Antriebssteuerung von C-Motive und bereitet die Unterstützung der kommerziellen Serienfertigung im Kalenderjahr 2027 vor.
Einkaufsteams sollten bei Bewertungen im Jahr 2026 zwei praktische Rahmenbedingungen berücksichtigen. Erstens stammen veröffentlichte Leistungsdaten von Prüfständen bei C-Motive und der UW-Madison. Zweitens nennen die Ankündigungen weder Katalogpreise pro kW noch Stückpreise für ZeroMag-Motoren.
| Kriterium der Einsatzreife | Verifizierter Status 2026 für flüssigkeitselektrostatische Motoren | Beschaffungskonsequenz für Anlagenbetreiber & OEM-Einkäufer |
|---|---|---|
| Fertigungsphase der Antriebssteuerung | DFM & Alpha/Beta-Pilotfertigung für die ZeroMag-Antriebssteuerung (Mitteilung von Richardson Electronics vom 8. Juli 2026) | Steuerung wird für die kommerzielle Produktion im Kalenderjahr 2027 vorbereitet; der Komplettmotor ist 2026 kein ab Lager verfügbares Katalog-Ersatzteil |
| Leistungs- & Drehzahlbereich | Pilotzielwerte: 1–4 HP (0,75–3,0 kW); berichtetes Evaluierungsdrehmoment: 20–50 N·m bei 0–300 RPM | Modellspezifische Dauerwerte für Drehmoment, Drehzahl und Wellenleistung anfordern; diese Eckdaten definieren kein gemeinsames kombiniertes Betriebskennfeld |
| Antriebselektronik | Proprietäre 2,5–5 kV-rms Schwachstrom-CSI- / 4.5 kV IGBT-Steuerung für Wechselstrom-Werksnetze | Betrieb an einem Standard-480 V-VFD von Drittanbietern ohne abgestimmte Herstellersteuerung nicht möglich |
| Preise & Lieferzeit | Keine öffentliche Katalogpreisliste in Hersteller- oder Fertigungsmitteilungen veröffentlicht | Für reguläre Pumpenprojekt-Zeitpläne IEC IE3/IE4 Asynchron- oder Synchronreluktanzmotoren spezifizieren |
Welche Industriepumpen-Anwendungen passen zu einem elektrostatischen Antrieb und warum benötigen Kreiselpumpen weiterhin Asynchronmotoren?
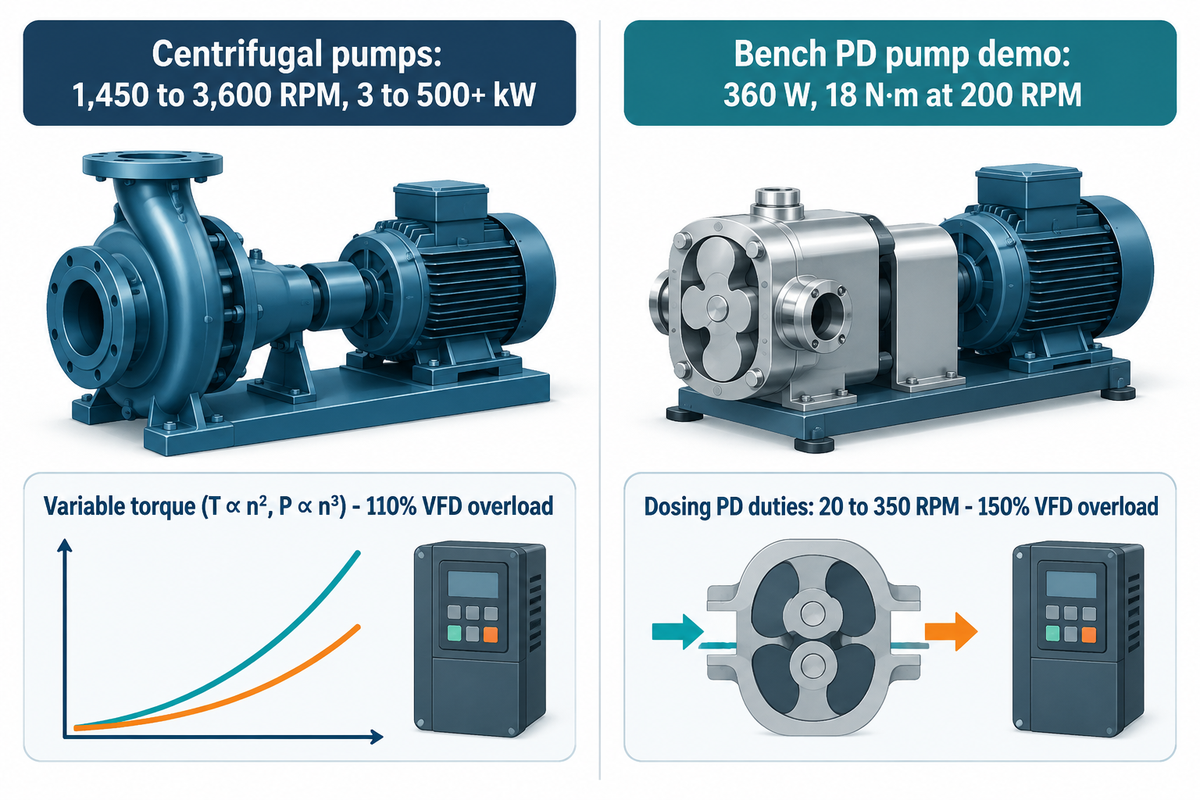
C-Motive beschreibt ZeroMag-Motoren als langsam laufende Direktantriebe für 1 bis 4 HP und unter 400 RPM mit Einsatzgebieten wie Förderbändern, Mischern und Positioniertischen. Die Antriebsanforderungen von Pumpen richten sich nach Pumpenbauart und Betriebspunkt. Zu den nachstehenden Beispielen gehören Kreiselpumpen mit 1.450 bis 3.600 RPM und 3 bis 500+ kW sowie schwere Schlammpumpen mit 600 bis 1.800 RPM und 15 bis 800+ kW. Kleine Kreiselpumpen kommen teils mit unter 15 kW aus, während große Axialpumpen unter 1.450 RPM arbeiten können. Die Kopplung eines Motors mit unter 400 RPM an eine schnelllaufende Kreiselpumpe würde ein Übersetzungsgetriebe erfordern und zusätzliche mechanische Verluste verursachen.
Einige Online-Zusammenfassungen stellen elektromagnetische getriebelose Ringmotoren im Multi-Megawatt-Bereich fälschlich als kapazitive elektrostatische Motoren dar. In Labortests koppelten Forscher der UW, Madison und von C-Motive einen elektrostatischen Motor mit 360 W, 18 N·m und 200 RPM (rund 377 W berechnete Wellenleistung) an eine langsam laufende hydraulische Verdrängerpumpe. Dieser Laborprüfstands-Demonstrator ist von kommerziellen Anlagenversuchen zu unterscheiden. Verdrängerpumpen für Dosier-, Schlauch-, Exzenterschnecken- und Drehkolbenanwendungen erfordern typischerweise 150 % VFD-Anlaufüberlast für 60 Sekunden, Fremdbelüftung oder TENV-Thermoklassen unterhalb von 15 Hz sowie geprüfte Strahlwasserdichtungen.
Warum verlangen Kreiselpumpen und Verdrängerpumpen gegensätzliche Antriebseigenschaften?
In reibungsdominierten Anlagen steigt das Drehmoment einer Kreiselpumpe bei näherungsweise konstantem Wirkungsgrad etwa mit dem Quadrat der Drehzahl (T ∝ n²), um die Förderhöhe des Laufrads aufzubauen. Bei Verdrängerpumpen mit konstantem Verdrängungsvolumen, die pro Umdrehung ein festes Volumen gegen einen konstanten Differenzdruck bei näherungsweise konstantem mechanischem Wirkungsgrad fördern, bleibt das Drehmoment nahezu konstant. Losbrech-, Beschleunigungs- und Prozessmoment bestimmen die erforderliche Überlastfähigkeit des Antriebs, und der Malloy Electric VFD Selection Guide unterscheidet typische 60-Sekunden-Überlastklassen von 110 % (variables Drehmoment) gegenüber 150 % (konstantes Drehmoment):
- Kreisel-, Druckerhöhungs- und Schlammpumpen mit variablem Drehmoment skalieren die Förderhöhe des Laufrads mit dem Quadrat der Drehzahl und die hydraulische Leistung mit der dritten Potenz der Drehzahl (P ∝ n³). Übliche Rohrleitungs-Druckerhöhungspumpen und Schlammpumpen nutzen elektromagnetische Motoren, die nach der Pumpenleistungsformel (Ps = ρgQH / ηp) ausgelegt werden. Frequenzumrichter für Kreiselpumpen im Normalbetrieb bieten üblicherweise 110 % Überlast für 60 Sekunden, während Schwerlast-Schlammpumpenantriebe mit 150 % Überlast arbeiten.
- Verdrängerpumpenanwendungen mit konstantem Drehmoment (20 bis 350 RPM bei Dosier- und Schlauchpumpen) fördern pro Umdrehung ein festes Flüssigkeitsvolumen und schreiben beim Anlauf üblicherweise 150 % VFD-Überlast für 60 Sekunden vor. Laut Motion Industries ist der Luftstrom eines wellenmontierten Eigenlüfters unter vergleichbaren Bedingungen näherungsweise proportional zur Drehzahl, sodass bei 50 % Drehzahl rund 50 % Luftstrom gefördert werden. Ein TEFC-Betrieb mit vollem Drehmoment unterhalb von 15 Hz birgt ohne Fremdlüftung oder Direktantrieb mit Patronen-Gleitringdichtung das Risiko einer Überhitzung.
| Pumpenkategorie & Bauart | Typische Wellendrehzahl & Leistung | Drehmoment-Drehzahl-Gesetz & Überlastbasis | ZeroMag Elektrostatik-Pilotkompatibilität (1–4 HP, <400 RPM) | Heute empfohlener kommerzieller Antrieb |
|---|---|---|---|---|
| Spiralgehäuse-Prozesskreiselpumpen mit Sauganschluss | 1.450–3.600 RPM; 3–160 kW | Variables Drehmoment (T ∝ n², P ∝ n³); VFD-Auslegung für Normalbetrieb | Außerhalb des ZeroMag-Drehzahlbereichs von 400 RPM und der 3 kW Leistungsgrenze | IEC 60034-30-1 IE3/IE4 Asynchron- oder IE4/IE5 Synchronreluktanzmotor + VFD |
| Mehrstufige Hochdruck-Druckerhöhungspumpen | 2.900–3.600 RPM; 5,5–500+ kW | Variables Drehmoment auf Reibungskennlinien; hoher statischer Förderhöhenanteil | Außerhalb des ZeroMag-Drehzahlbereichs von 400 RPM und der 3 kW Leistungsgrenze | 2-poliger IE3/IE4 Asynchronmotor oder Synchronreluktanz + VFD |
| Schwere Bergbau-Schlammpumpen & Kiespumpen | 600–1.800 RPM; 15–800+ kW | Hohes Losbrechmoment + variable Betriebslast; Schwerlast-VFD-Auslegung | Inkompatibel: Leistungsbedarf liegt beim 5-Fachen bis über dem 266.7-Fachen der 3 kW Pilotgrenze | Umrichtertauglicher IE3/IE4 Asynchronmotor + VFD oder Riementrieb/Getriebe |
| Tauchmotor-Abwasser- & Schmutzwasserpumpen | 960–1.800 RPM; 2,2–250 kW | Variables Drehmoment mit Anlaufspitzen durch Feststoffdurchgang | Außerhalb des ZeroMag-Drehzahlbereichs & erfordert überflutbares Motorgehäuse | Hermetisch gekapselter IE3/IE4 Tauchmotor-Asynchronantrieb |
| Große Axial- & Halbaxial-Hochwasserpumpen | 300–1.450 RPM; 30–1.000+ kW | Variables Drehmoment mit hoher Nullförderleistung; hochpolig oder mit Getriebe | Überschreitet die 3 kW Leistungsgrenze des ZeroMag um das 10×- bis 333×-Fache | Hochpoliger IEC-Asynchronmotor oder Mittelspannungs-Synchronantrieb |
| Hydraulische Prüfstands-Verdrängerpumpe | Prüfpunkt bei 200 RPM; 360 W (~377 W Wellenleistung) | Konstantes Drehmoment bei festem Differenzdruck (18 N·m Prüfpunkt) | Am Prüfstand an einer hydraulischen PD-Pumpe demonstriert (360 W, 18 N·m bei 200 RPM, ~377 W berechnete Wellenleistung) | Umrichtertauglicher TEFC/TENV-Getriebemotor oder PM-Torquemotor |
| Kleine Chemie-Dosierpumpen & Schlauchpumpen | 20–350 RPM; 0,25–2,2 kW | Konstantes Drehmoment bei konstantem Δp; hohes Schwerlast-Anlaufmoment | Kandidat für die Pilotqualifizierung langsam laufender Direktantriebe | Umrichtertauglicher TEFC/TENV-Motor + Untersetzungsgetriebe oder Schritt-/Servomotor |
| Hygienische Drehkolben- & Exzenterschneckenpumpen | 50–350 RPM; 0,75–3,0 kW | Konstantes Betriebsmoment + hohes viskoses Losbrechmoment | Kandidat für Pilotevaluierung nach Nachweis der Strahlwasserdichtheit | Strahlwassergeschützter umrichtertauglicher Getriebemotor oder direkter PM-Synchronantrieb |
| Scherarme Behälter-Rührwerke & Industriemischer | Anwendungsspezifisch niedrige RPM; 0,75–3,0 kW | Drehzahlabhängiges Mischmoment: etwa proportional zum Quadrat der Drehzahl (n²) bei turbulenter Strömung und zur Drehzahl (n) bei laminarer Strömung; Halten bei Drehzahl null ist eine separate Antriebsfunktion | Benannte Zielanwendung für C-Motive ZeroMag 1–4 HP Direktantriebs-Pilotprojekte | Kegelrad-Flachgetriebemotor oder direkt angetriebener PM-Synchronmotor |
Wie sollten Ingenieure heute Motorantriebe für Industriepumpenaggregate auswählen?
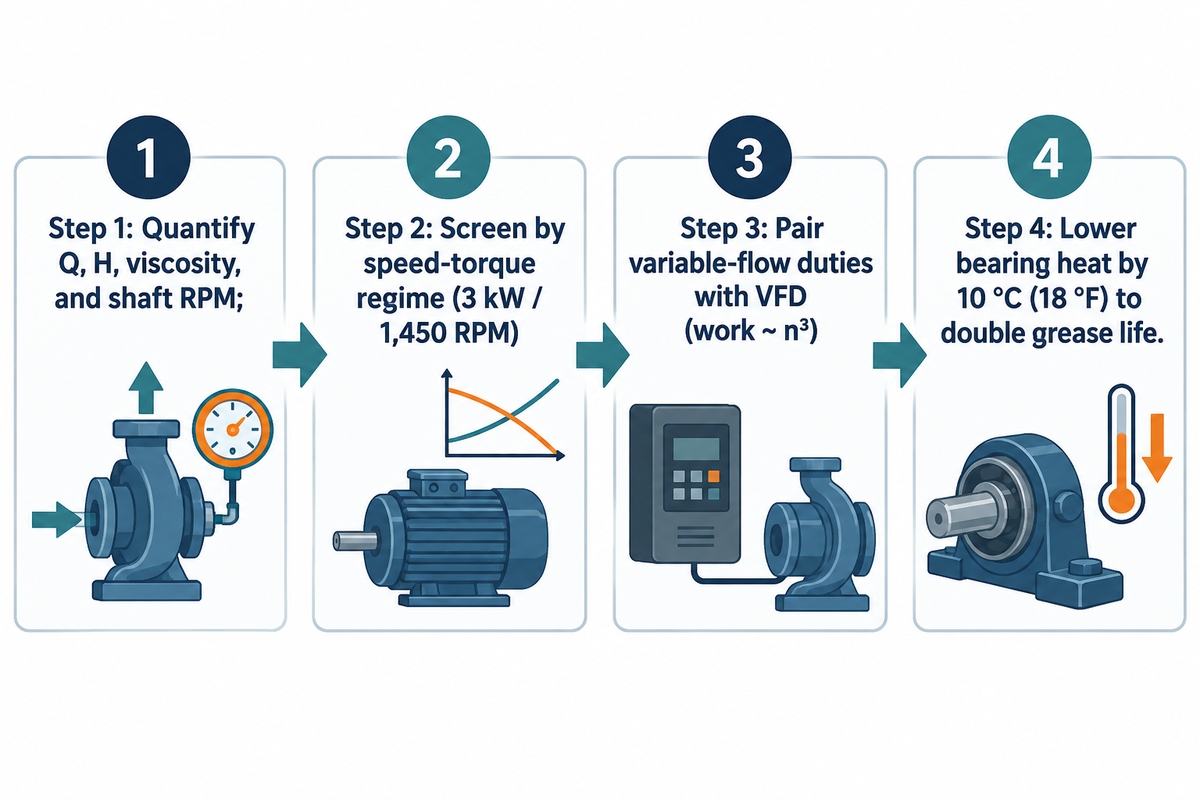
Wählen Sie für Industriepumpenaggregate im Jahr 2026 netzgespeiste Drehstrom-Asynchronmotoren nach IEC 60034-30-1 oder umrichtergespeiste drehzahlvariable Motoren nach IEC TS 60034-30-2:2016 anhand des nachstehenden vierstufigen Auswahlablaufs aus. Die genannten IEC-Normen klassifizieren den Motorenwirkungsgrad; Kühlungs- und Betriebsarten regeln das thermische Verhalten, während genormte mechanische und elektrische Schnittstellen die Austauschbarkeit von Ersatzteilen sichern.
- Schritt 1 (Wellenleistung und Drehzahl im Betriebspunkt bestimmen) erfordert eine vollständige Pumpenauslegungsberechnung für Q, H, relative Dichte, Viskosität und Wellendrehzahl (RPM) für alle Pumpen, die Reinwasser, Chemikalien und Abwasser fördern.
- Schritt 2 (Auswahl nach Drehzahl-Drehmoment-Bereich) legt genormte elektromagnetische Motoren nach IEC oder NEMA für Kreisel-, Axial- und Schlammpumpen fest. Dies schließt Kreiselpumpen kleiner Leistung ab 3 kW sowie langsam laufende Schlamm- oder Axialpumpen unter 1.450 RPM ein. Für Dosierpumpen mit 20 bis 350 RPM unter 3 kW setzen Sie heute einen umrichtertauglichen Getriebemotor ein und verfolgen elektrostatische Direktantriebs-Pilotprojekte.
- Schritt 3 (Förderaufgaben mit variablem Förderstrom mit einem umrichtertauglichen VFD koppeln) kombiniert die Pumpe mit einem VFD-Antrieb, um Energieeinsparungen nach dem kubischen Affinitätsgesetz (Pumpenarbeit ~ n³ auf reibungsdominierten Kennlinien) zu erschließen. Der VFD-Leitfaden des Hydraulic Institute enthält Angaben zur Auslegung bei variablem Drehmoment.
- Schritt 4 (IEC-Wirkungsgradklasse und thermische Reserve prüfen) kontrolliert die Einhaltung der Normen der Pumpenindustrie (HI, ISO, API, ASME) und überwacht die Lagererwärmung. Nach Daten des Hydraulic Institute verdoppelt eine Absenkung der Motorlagertemperatur um 10 °C (18 °F) die Gebrauchsdauer des Schmierfetts.
Was sollten Pumpeningenieure heute ausschreiben, wenn sie magnetfreie Höchsteffizienz benötigen?
Pumpeningenieure, die heute permanentmagnetfreie Wirkungsgrade der Klassen IE4 oder IE5 anstreben, sollten einen umrichtergespeisten Synchronreluktanzmotor nach IEC TS 60034-30-2:2016 oder einen netzgespeisten IE4-Asynchronmotor nach IEC 60034-30-1 spezifizieren. Gemäß der IEC 60034-30-1-Referenz von 4Q Systems hebt der Wechsel eines 4-poligen 50 Hz-Motors von IE3 auf IE4 den Wirkungsgrad bei 7,5 kW von 90,4 % auf 92,6 % an. Ebenso steigt der Wirkungsgrad bei 37 kW von 93,9 % auf 95,2 % und bei 75 kW von 95,0 % auf 96,0 %.
Häufig gestellte Fragen
Befinden sich in einem Elektromotor Elektromagnete?
Konventionelle industrielle Elektromotoren — darunter Drehstrom-Käfigläufer-Asynchronmotoren, bürstenbehaftete Gleichstrommotoren und fremderregte Synchronmaschinen — nutzen kupfergewickelte Elektromagnete zur Erzeugung der Lorentz-Kraft. Ein elektrostatischer Motor ersetzt dagegen Magnetspulen durch eng beabstandete Elektrodenplatten eines Kondensators, die über ein elektrisches Kilovoltfeld und die Coulombsche Ladungsanziehung angetrieben werden, und auch piezoelektrische Aktoren arbeiten ohne Elektromagnete.
Ist ein magnetfreier Motor möglich?
Mehrere permanentmagnetfreie Motorarchitekturen sind in Industrieanlagen im regulären Betrieb oder in der Piloterprobung. Beispielsweise nutzen Käfigläufer-Asynchronmotoren und Synchronreluktanzmotoren elektromagnetische Felder, um völlig ohne Permanentmagnete zu arbeiten. Daneben kommen die elektrostatischen Flüssigkeits-Dielektrikum-Motoren von C-Motive bei langsam laufenden Direktantrieben ohne Seltenerd-Permanentmagnete aus und reduzieren den Kupfereinsatz um 90 %.
Was ist der Stator eines Elektromotors?
In einem Asynchronmotor besteht der Stator aus geblechtem Stahl und nimmt die Kupferwicklungen auf. In einem elektrostatischen Flüssigkeits-Dielektrikum-Motor kann der Stator aus Leiterplattenelektroden bestehen, die in dielektrische Flüssigkeit getaucht sind. In beiden Motorarchitekturen umschließt die feststehende Statorbaugruppe den beweglichen Rotor oder steht ihm über einen engen Spalt gegenüber und prägt das elektrische oder magnetische Wechselfeld ein, das das Wellendrehmoment erzeugt.
Kann ein elektrostatischer Motor an üblichen 240V- oder 480V-Werksnetzen betrieben werden?
Industrielle elektrostatische Flüssigkeits-Dielektrikum-Motoren nehmen üblichen Wechselstrom aus dem Werksnetz auf. Sie werden über integrierte Halbleiter-Antriebsschränke an die Netzversorgung angeschlossen. Die interne Leistungselektronik setzt die Eingangsspannung in Kilovolt-Elektrodenpulse hoch und nimmt dabei nur Phasenströme im Milliamperebereich auf.
Wie funktioniert die Wartung der dielektrischen Flüssigkeit in einem elektrostatischen Makromotor?
Elektrostatische Flüssigkeits-Dielektrikum-Motoren im Makromaßstab erfordern die Kontrolle der rotierenden Wellendichtungen sowie periodische Kapazitätsprüfungen. Abgedichtete Gehäuse schützen die dielektrische Flüssigkeit vor äußerer Verschmutzung, jedoch können intern entstehende Gasblasen, Verschleißpartikel und Montagerückstände weiterhin in die Elektrodenspalte gelangen. Wird die Flüssigkeitsleitfähigkeit bei höchstens 10⁻¹⁰ S/m gehalten, begrenzt dies die Erwärmung durch Leckströme; bei fester Leitfähigkeit steigt die verbleibende Erwärmung mit dem Quadrat der elektrischen Feldstärke an.
Welche Beispiele gibt es für Elektromotoren ohne Seltenerdmagnete?
Zu den Elektromotoren für Industriepumpen und Arbeitsmaschinen ohne Seltenerd-Permanentmagnete zählen dreiphasige Käfigläufer-Asynchronmotoren, Synchronreluktanzmotoren, geschaltete Reluktanzmotoren (SRM), Ferritmagnet-PMSM sowie neuartige langsam laufende elektrostatische Flüssigkeits-Dielektrikum-Motoren.
Fertigt BBP elektrostatische Motoren oder liefert das Unternehmen genormte Pumpenantriebspakete?
Die BBP Manufacturing Co., Ltd. entwickelt, fertigt und vertreibt keine elektrostatischen Motoren. Unsere Werke bauen industrielle Kreisel-, Schlamm-, Axial- und Tauchmotorpumpen, die auf bewährte elektromagnetische Antriebssysteme nach IEC und NEMA ausgelegt sind. Unsere Anwendungsingenieure unterstützen Anlagenbetreiber bei der Bemessung kompletter Pumpen-Motor-Aggregate mit IE3-, IE4- und VFD-geregelten Asynchron- oder Synchronreluktanzmotoren. Die Standardisierung auf IEC-Baugrößen und genormte Kühlungsarten sichert den Zugang zur Patronen-Gleitringdichtung und die weltweite Ersatzteilversorgung ohne Abhängigkeit von experimentellen Antriebsprototypen.
Literatur & Quellen
- Daniel C Ludois et al. (2022). Rotierende elektrostatische Maschinen und Antriebe im Makromaßstab: Übersicht und Leistungsstrategie mit multiplikativem Gewinn. IEEE Journal of Emerging and Selected Topics in Power Electronics, 10(1), 539-556.
- University of Wisconsin, Madison WEMPEC. Übersicht zum Labor für elektrische Maschinen von Professor Daniel Ludois & Forschungsgebiete des WEMPEC.
- Daniel C Ludois et al. / Wisconsin Alumni Research Foundation (2021). USPTO-Patent US10958191B2: Elektrostatische Maschine und dielektrisches Flüssigkeitssystem.
- Hydraulic Institute (2024). Antriebstechnik für drehzahlvariable Anwendungen & Pumpenfachwissen: Frequenzumrichter.
- Richardson Electronics, Ltd. (8. Juli 2026). Richardson Electronics für die Fertigung der Stromversorgung des neuen elektrostatischen ZeroMag-Motors von C-Motive ausgewählt.
- Control Engineering. Neues elektrostatisches Motorkonzept: 90 % weniger Kupfer, keine Magnete, höchste Effizienz.
- Wiley Advanced Intelligent Systems (2023). Elektrostatische Aktoren und Skalierung der Maxwellschen Spannung über dielektrische Spalte (DOI: 10.1002/aisy.202200425)
- 4Q Systems. Was bedeuten die Motorenwirkungsgrade IE3 und IE4 nach IEC 60034-30-1?
- Malloy Electric & Motion Industries. Auswahlleitfaden für Frequenzumrichter (variables vs. konstantes Drehmoment) & 5 VFD-Mythen, auf die Sie achten sollten (15 Hz TEFC-Kühlgrenze).
WARUM KÄUFER MIT BBP ZUSAMMENARBEITEN
Über BBP Manufacturing
BBP Manufacturing Co., Ltd. ist ein in Peking ansässiger Hersteller von Industriepumpen mit eigener Gießerei sowie Kompetenzen in Wärmebehandlung, mechanischer Bearbeitung, Montage, Beschichtung und Prüfung. Wir unterstützen Industrieprojekte in den Bereichen Feststoffförderung, Abwasserbehandlung, Klarwasserförderung, Chemie, Brandschutz, Bewässerung und OEM-Pumpenversorgung.
Unser Engineering-Support
Wir unterstützen technische Einkäufer bei der Auswahl und Beschaffung der passenden Pumpenkonfiguration, anstatt nur Preise zu vergleichen. Senden Sie uns Angaben zu Förderstrom, Förderhöhe, Medium, Feststoffgehalt, Temperatur, pH-Wert, Werkstoffanforderungen und Einbaubedingungen. Die Ingenieure von BBP empfehlen Ihnen eine Pumpenbaureihe, eine Werkstoffoption, die Grundlage für die Förderkennlinie, die Lieferzeit und einen Ersatzteilplan für Ihre Angebotsanfrage.
Unternehmensprofil // DATENBLATT
Name
BBP Manufacturing Co., Ltd.
Markenname
BBP
Land
China
Hauptsitz
Peking, Volksrepublik China
Unternehmenstyp
Hersteller von Industriepumpen
Geschäftsmodell
B2B / OEM / ODM / Projektlieferung
Hauptprodukte
Schlammpumpen, Abwasserpumpen, Kreiselpumpen, Pumpen mit axial geteiltem Gehäuse, mehrstufige Pumpen, Chemiepumpen, Feuerlöschpumpen, Bewässerungspumpen
Fertigungskompetenzen
Gießerei, Wärmebehandlung, mechanische Bearbeitung, Montage, Beschichtung, Prüfung
Zertifizierungen
ISO 9001 / CE / SGS / BV / TÜV
Exportreichweite
Mehr als 90 Länder und Regionen
Standardlieferzeit
Etwa 25 Tage bei Standardkonfigurationen
Ansprechpartner
Wesley · Internationaler Vertrieb
Telefon / WhatsApp
+86 182 1085 0516
E-Mail
contact@bbpmfg.com
Website
https://bbpmfg.com/
Adresse
Raum 2803, Gebäude 11, Phase II, Nuode Center, Bezirk Fengtai, Peking, Volksrepublik China
Ähnliche Beiträge




Aktuell im Trend