Póngase en contacto con BBP

Motor electrostático: principio de funcionamiento y perspectivas para el accionamiento de bombas

Un motor electrostático es un motor eléctrico que produce movimiento rotativo o lineal mediante la atracción de cargas electrostáticas entre placas de electrodos. Un motor electromagnético utiliza una corriente eléctrica a través de devanados de cobre para generar un campo magnético. Una máquina electrostática emplea alta tensión a través de una holgura estrecha y aislada en un condensador. En las especificaciones de su producto ZeroMag, C-Motive informa de que sus motores de dieléctrico líquido reducen el uso de cobre en un 90 % y eliminan los imanes permanentes de tierras raras. C-Motive indica accionamientos directos de baja velocidad para servicios de 1 a 4 HP (0.75 a 3,0 kW) y por debajo de 400 RPM.
Alcance de ingeniería y conclusiones clave:
- Límite físico: El aire atmosférico presenta un campo de ruptura aproximado de 3 kV/mm, influido por el tamaño de la holgura y la geometría de los electrodos; a una magnitud fija de campo eléctrico total E, el esfuerzo cortante máximo de Maxwell es εE²/2. Con una densidad de flujo alcanzable de 1.5 T en el hierro, la escala de esfuerzo magnético citada (B²/μ₀) es de 1,79 MPa (260 psi), o un límite tangencial de ½B²/μ₀ = 0,895 MPa. La inundación de una holgura de 0,8 mm con fluido dieléctrico aprótico eleva el esfuerzo cortante electrostático medido hasta 13,8 kPa (2 psi).
- En virtud de un acuerdo del 8 de julio de 2026, Richardson Electronics proporciona servicios de diseño para la fabricación, producción piloto Alpha y Beta y fabricación en serie para el controlador de accionamiento ZeroMag de C-Motive, preparando la producción comercial de controladores a partir del año natural 2027.
- Durante los ensayos de laboratorio, un prototipo electrostático de 360 W, 18 Nm y 200 RPM (aproximadamente 377 W de potencia en el eje calculada) accionó una bomba hidráulica de desplazamiento positivo de baja velocidad. Las bombas centrífugas, de flujo axial y bombas para lodos de mayor velocidad o mayor potencia utilizan motores electromagnéticos de corriente alterna clasificados según las normas IEC 60034-30-1 o IEC TS 60034-30-2:2016.
- BBP Manufacturing Co. Ltd fabrica diversos tipos de bombas industriales (centrífugas, para lodos, de flujo axial y sumergibles) utilizando motores electromagnéticos normalizados IEC y NEMA. BBP no diseña, fabrica ni comercializa motores electrostáticos.
¿Qué es un motor electrostático y cómo sustituye la fuerza de Coulomb al magnetismo?
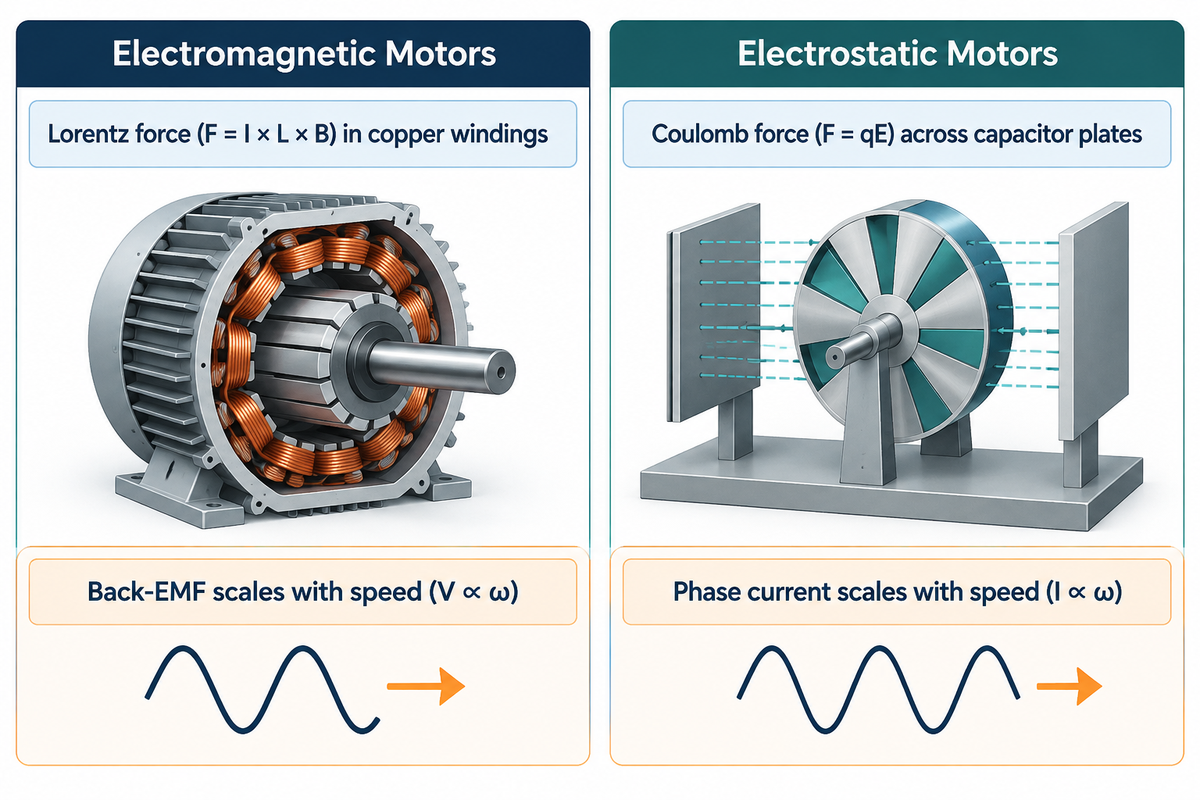
Un motor electrostático aprovecha la fuerza de Coulomb (F = qE) entre estatores cargados y electrodos del rotor para convertir la potencia eléctrica en par en el eje. Los motores magnéticos industriales convencionales emplean en su lugar la fuerza de Lorentz (F = I × L × B). Los devanados de cobre y los núcleos de acero eléctrico laminado de los motores electromagnéticos convencionales producen y guían el flujo magnético. Los motores electrostáticos rotativos sustituyen el flujo magnético por un campo eléctrico entre finas placas de circuito impreso o de aluminio. Esta estructura capacitiva elimina los imanes permanentes de tierras raras y las grandes bobinas del estator.
Históricamente, la electrostática precedió al electromagnetismo en casi 80 años. Andrew Gordon y Benjamin Franklin construyeron las primeras ruedas electrostáticas rotativas en la década de 1740. Michael Faraday demostró el motor homopolar magnético 73 años después, en 1821. Los dispositivos de la década de 1740 funcionaban como un generador electrostático invertido. Utilizaban electricidad estática y repulsión de cargas al aire libre para hacer girar conjuntos rotativos muy ligeros.
¿Cómo invierte la dualidad eléctrico-magnética las funciones de la tensión y la corriente?
La dualidad eléctrico-magnética intercambia las funciones mecánicas de la tensión y la corriente a través de la holgura del motor. Con una geometría y un ángulo de par fijos, la componente de par síncrono de un motor electrostático de excitación independiente es proporcional al producto de las tensiones del estator y del rotor. El par electromagnético es proporcional a la corriente productora de par cuando el flujo magnético se mantiene constante. Los ejemplos del laboratorio del profesor Daniel Ludois en UW-Madison WEMPEC, junto con los debates en Electrical Engineering StackExchange, demuestran esta dualidad. En un motor electromagnético, la tensión de fuerza contraelectromotriz es proporcional a la velocidad de rotación (V ∝ ω). En una máquina electrostática, la corriente de fase es proporcional a la velocidad de rotación (I ∝ ω).
Esta inversión modifica el comportamiento de los motores durante el funcionamiento a baja velocidad y la retención a velocidad cero. Los motores de inducción convencionales y los servomotores de imanes permanentes necesitan hacer circular corriente continua a través de los devanados de cobre para sostener una carga bloqueada. Esta corriente genera calor de Joule I²R y puede sobrecalentar el aislamiento del devanado. Cuando un motor electrostático sostiene una carga bloqueada, no conmutan cargas entre las placas y la corriente de fase cae hasta miliamperios de corriente de fuga.
| Parámetro de ingeniería | Motores electromagnéticos (inducción, PMSM, reluctancia síncrona) | Motores electrostáticos de holgura de aire (efecto corona y actuadores MEMS) | Motores electrostáticos de dieléctrico líquido (SEM capacitivo a macroescala) |
|---|---|---|---|
| Ley de fuerza gobernante | Fuerza magnética de Lorentz (F = I × L × B) | Atracción de cargas de Coulomb / esfuerzo de Maxwell en holgura de aire | Esfuerzo cortante capacitivo de Maxwell en fluido dieléctrico |
| Relación principal de par | Corriente de par a flujo magnético constante (T ∝ Φ × I) | Cuadrado de la tensión del electrodo de holgura única con dC/dθ fijo (T ∝ V²) | Producto de tensiones estator-rotor (T ∝ Vs × Vr × cos γ) más elastancia |
| Factor determinante de la velocidad | Tensión aplicada y frecuencia eléctrica (V ∝ ω) | Transferencia de iones o frecuencia de pulsos de conmutación | Corriente de carga y frecuencia eléctrica (I ∝ ω, ~100 polos) |
| Materiales estructurales activos | Laminaciones de acero eléctrico, devanados de cobre, barras del rotor o imanes | Rueda de rotor aislada u oblea de silicio grabada | Placas PCB de fibra de vidrio o de aluminio estampado, líquido dieléctrico |
| Pérdida por retención en bloqueo a velocidad cero | Calor continuo I²R en los devanados de cobre | Ionización por efecto corona y pérdida por fuga en aire | Extremadamente baja: Control Engineering informa de una potencia de retención a velocidad cero en el C-Motive ZeroMag inferior al 0,2 % de la potencia nominal |
¿Cómo genera par continuo sin devanados de cobre un motor electrostático de dieléctrico líquido?
Un motor electrostático de dieléctrico líquido genera par continuo conmutando formas de onda trifásicas o multifásicas de corriente alterna del orden de kilovoltios entre discos condensadores intercalados del estator y del rotor dentro de un fluido aislante. A diferencia de los motores de inducción, que emplean electroimanes para atraer dientes de hierro, este accionamiento utiliza cargas en pistas conductoras sobre placas estacionarias y giratorias para atraer los electrodos del rotor cargados negativa y positivamente hacia el campo eléctrico giratorio del estator.
¿Cómo crean un par de capacitancia variable las placas de electrodos intercaladas del estator y del rotor?
A tensión fija, el par electrostático viene dado por T = ½ × V² × dC/dθ. Un motor trifásico de excitación independiente también produce par mediante el acoplamiento capacitivo entre las tensiones del estator y del rotor. Cada disco cuenta con dientes de electrodo radiales de cobre o aluminio aislados eléctricamente por un recubrimiento delgado. La aplicación de un potencial de kilovoltios a través de la holgura de 0,8 mm almacena coenergía electrostática entre los dientes enfrentados.
Esta relación es deducida por Ludois et al. en IEEE JESTPE (Volume 10, Issue 1, 2022). Para el modelo de capacitancia variable allí descrito, el par sigue la derivada de la coenergía:
T(θ) = ½ × Vs² × dC(θ)/dθ
En una máquina electrostática síncrona (SEM) de excitación independiente, la tensión de corriente continua Vr excita el rotor mientras que la tensión trifásica de corriente alterna Vs excita el estator a lo largo de P polos. El par total en el eje es la suma del par síncrono de reacción y del par de elastancia saliente:
T = (3P / 4) × [ 2 × Cm × Vs × Vr × cos γ + (Cd − Cq) × Vs² × sen(2γ) ]
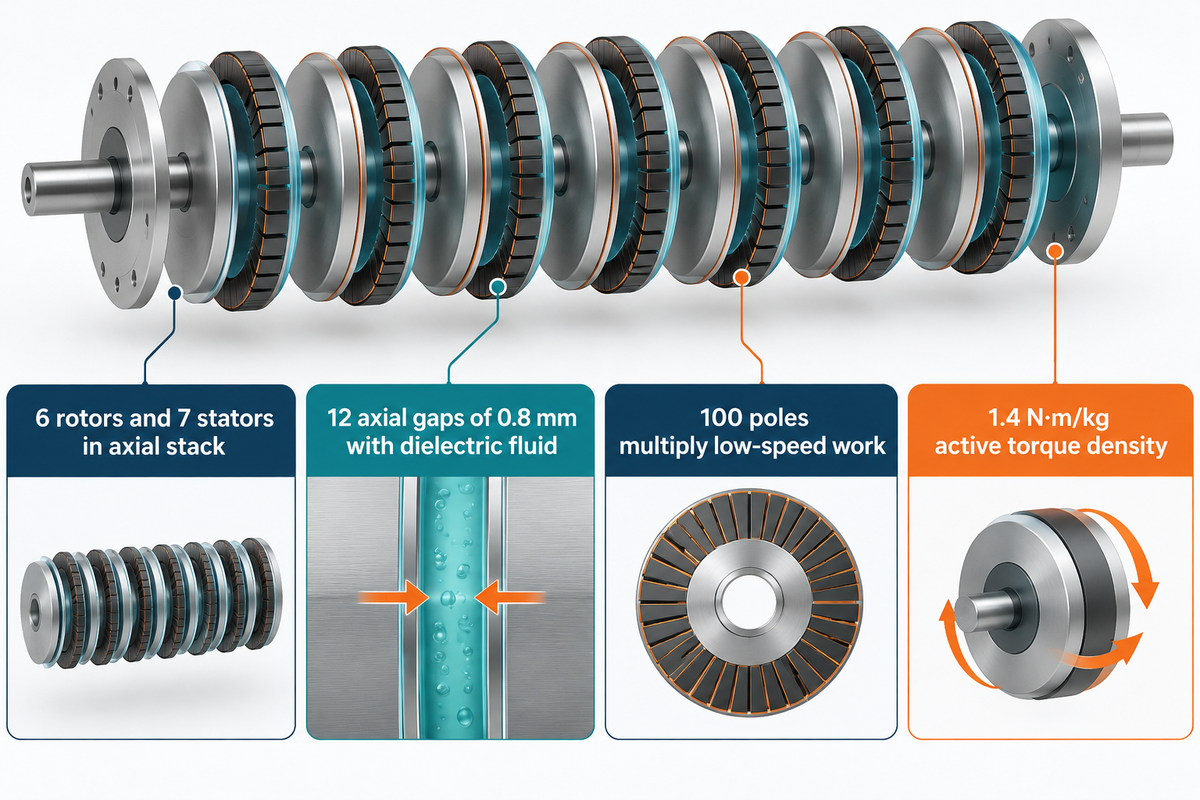
El fino espaciado radial de los dientes proporciona a un solo par de discos unos 100 polos. Ese elevado número de polos multiplica el trabajo mecánico por revolución a bajas velocidades sin necesidad de un reductor mecánico.
¿Por qué los motores electrostáticos a macroescala apilan placas PCB delgadas en lugar de núcleos de hierro?
El empaquetamiento de material activo de alta densidad en un apilamiento axial compacto es una característica clave de los electrodos delgados de placa de circuito impreso (PCB). El prototipo lleno de líquido descrito por Ge, Ghule y Ludois alcanzó una densidad de par de material activo de 1.4 N·m/kg con 12 holguras axiales de 0,8 mm. En los motores magnéticos convencionales, intensos campos magnéticos circulan a través de gruesos dientes de acero eléctrico. En un motor electrostático, el par depende del área superficial enfrentada, la intensidad del campo eléctrico, el espesor de la holgura, la permitividad del fluido y la geometría de los dientes.
Según la Patente USPTO US10958191B2, los ingenieros multiplican el área activa de cizalladura disponiendo múltiples discos delgados en cascada a lo largo del eje. El prototipo de referencia lleno de líquido construido por Ge, Ghule y Ludois apila 6 rotores y 7 estatores separados por 12 holguras axiales de 0,8 mm. Los ligeros discos PCB de fibra de vidrio, en lugar de pesados núcleos de hierro, proporcionan una densidad de par activo de 1.4 N·m/kg (0.76 N·m/kg de masa total).
¿Cómo mantiene el giro la conmutación electrónica y elimina el calor de retención en bloqueo?
La conmutación electrónica escalona potenciales multifásicos de corriente alterna del orden de kilovoltios a través de los dientes estacionarios de los electrodos mediante un inversor de fuente de corriente (CSI). Según recoge Control Engineering, la potencia de retención a velocidad cero del C-Motive ZeroMag es inferior al 0,2 % de la potencia nominal. Un codificador óptico o un método interno de detección de capacitancia determina la posición del rotor durante la conmutación. Una vez que el rotor se detiene en el ángulo objetivo, el accionamiento fija el vector de tensión estática entre las placas. La máquina bloqueada consume mucha menos energía que un servomotor magnético.
¿Cuáles son los principales tipos de motores electrostáticos a micro y macroescala?
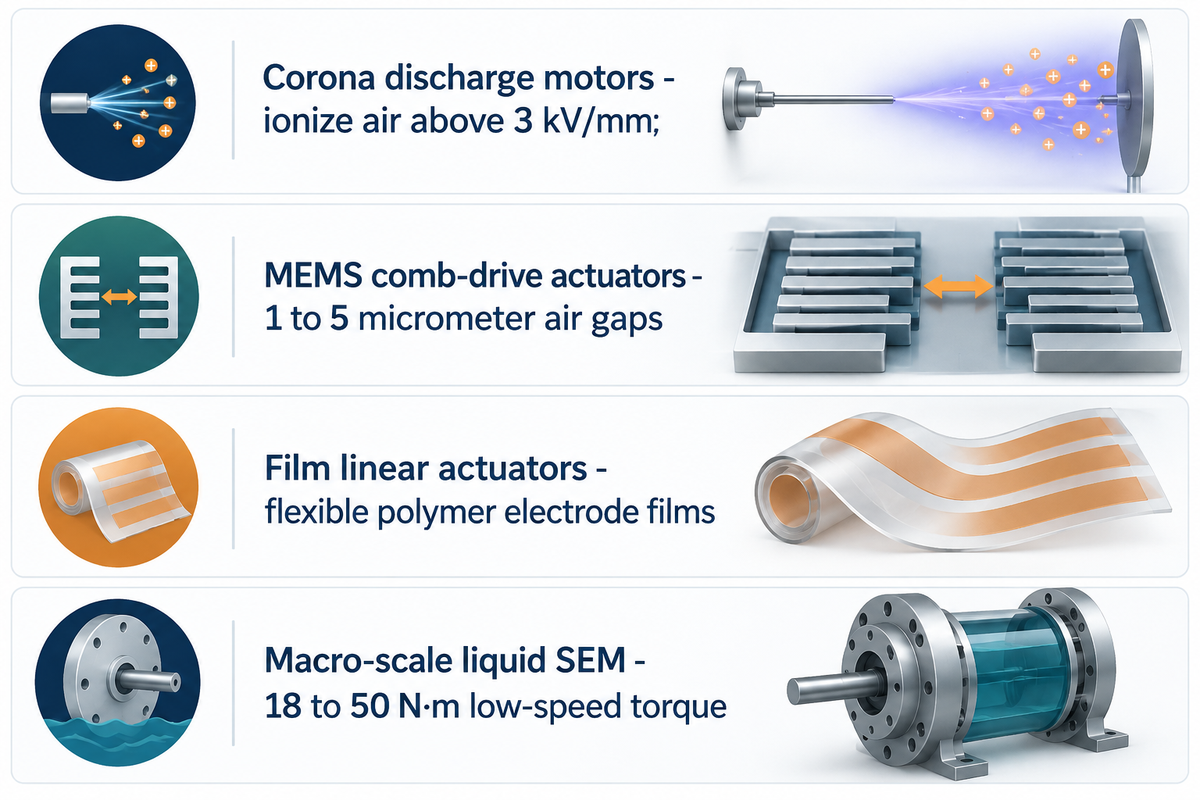
Los motores electrostáticos pueden dividirse en unidades de conducción de carga al aire libre de Categoría I y máquinas de Categoría II que emplean electrodos aislados y capacitancia a micro y macroescala. Entre los diseños de motores de laboratorio e industriales se distinguen cuatro arquitecturas principales.
- Los motores de descarga de corona de Categoría I (ruedas de Franklin de la década de 1740 y demostraciones docentes) utilizan electrodos de aguja afilados para ionizar el aire por encima de 3 kV/mm. Una exposición en el Hamilton Museum of Steam & Technology demuestra este principio. Los motores de corona también transfieren carga mediante la ionización localizada del aire. La fuga de carga provoca pérdidas, mientras que la ruptura por chispa puede interrumpir el funcionamiento.
- Los actuadores comb-drive MEMS de Categoría II utilizan la fabricación de obleas de silicio para grabar microrrotores y vigas en voladizo en holguras de aire de 1 a 5 micrómetros. La ley de Paschen se cumple a estas distancias micrométricas, suprimiendo la ruptura por chispa. Los actuadores comb-drive MEMS emplean fuerzas electrostáticas para producir desplazamiento lineal o giro de ángulo limitado en conmutadores ópticos y sensores a niveles de 30 a 100 voltios. Los micromotores de giro continuo utilizan disposiciones mecánicas diferentes.
- Los actuadores electrostáticos lineales de tipo película de Categoría II emplean películas poliméricas flexibles con electrodos finos que se desplazan radial o linealmente sobre una delgada película líquida.
- Los motores electrostáticos síncronos (SEM) de dieléctrico líquido a macroescala de Categoría II emplean discos de PCB o de aluminio sumergidos en fluido dieléctrico entre 2.5 y 5 kV-rms. Estos dispositivos pueden generar de 18 a 50 N·m de par a baja velocidad en unidades de banco y piloto.
¿Por qué los motores de efecto corona no logran escalar por encima de decenas de vatios?
Los motores de efecto corona no logran escalar por encima de decenas de vatios porque el aire atmosférico se ioniza cerca de 3 kV/mm, lo que limita la escala de esfuerzo electrostático citada (ε₀E²) a 79.65 Pa (0,012 psi) y el límite cortante tangencial (½ε₀E²) a 39.84 Pa. Según documentan Ludois et al. (IEEE JESTPE, 2022), la conducción continua por efecto corona desperdicia la mayor parte de la potencia de entrada en forma de calor de ionización del aire, ozono y ruido acústico. El rendimiento típico de las demostraciones de corona permanece cerca del 15 %.
¿Por qué los motores electrostáticos de holgura de aire son débiles a altas RPM y cómo resuelven la ruptura los fluidos dieléctricos?
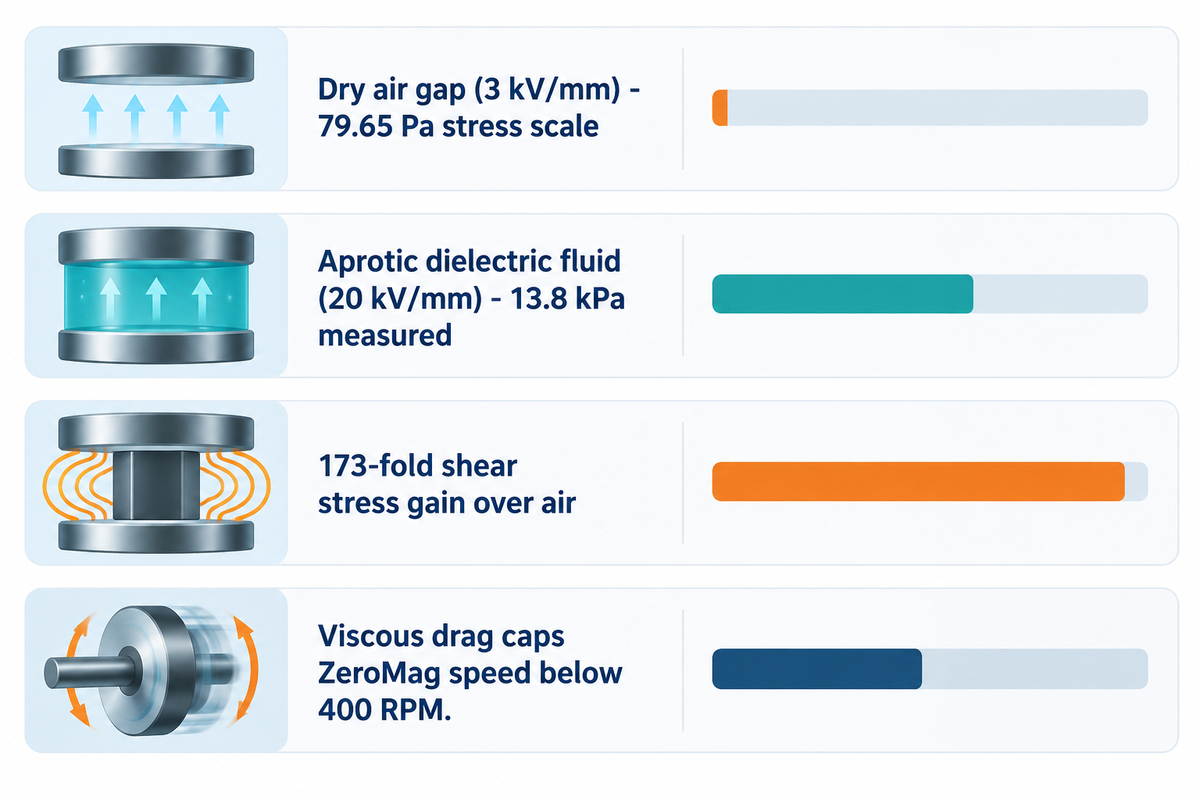
Los motores electrostáticos de holgura de aire son débiles a macroescala porque la permitividad del vacío (ε₀ = 8,854 × 10⁻¹² F/m) y la ruptura del aire a ~3 kV/mm limitan la escala de esfuerzo electrostático (ε₀E²) a 79.65 Pa (o ½ε₀E² = 39.84 Pa de esfuerzo cortante tangencial). Con un campo magnético de 1.5 T en el hierro, la escala de esfuerzo magnético citada (B²/μ₀) alcanza 1,79 MPa (260 psi), o ½B²/μ₀ = 0,895 MPa, lo que representa el límite de esfuerzo cortante. Ludois et al. informan de un esfuerzo cortante en líquido dieléctrico de 13,8 kPa, mientras que C-Motive especifica los motores ZeroMag para funcionar por debajo de 400 RPM dado que las pérdidas viscosas en la holgura líquida aumentan con la velocidad.
¿Por qué el esfuerzo cortante electrostático en holgura de aire es cuatro órdenes de magnitud inferior al esfuerzo cortante magnético?
El uso de la ecuación de esfuerzo cortante siguiente, con εr = 1 y E = 3 MV/m, arroja un esfuerzo cortante máximo en holgura de aire de aproximadamente 39.8 Pa. Todas las comparaciones de esfuerzos deben realizarse bajo la misma definición. Estos límites basados en el campo no representan la salida continua del motor. Según confirma Wiley Advanced Intelligent Systems, el esfuerzo cortante electrostático de Maxwell τes escala linealmente con la permitividad relativa εr y cuadráticamente con el campo eléctrico E.
τes = ½ × ε₀ × εr × E² × sen(2θ)
El aire seco tiene una permitividad relativa de εr = 1.0 y sufre ruptura cerca de 3 kV/mm. El llenado de la holgura de 0,8 mm con un fluido dieléctrico aprótico (εr = 3.8 a 7.4 en fluidos Gen-1, o εr ≈ 20 en fluidos Gen-2) eleva la rigidez dieléctrica hasta 20 kV/mm. El esfuerzo cortante de Maxwell medido en Ludois et al. (2022) alcanza 13,8 kPa (2 psi). Eso supone una ganancia de 173 veces respecto a la escala de esfuerzo en aire de 79.65 Pa.
| Medio de la holgura y topología | Constante del material (μ₀ en H/m o εr adimensional) | Techo de campo (Bmax o Emax) | Límite de esfuerzo cortante de Maxwell | Densidad de par declarada y rango operativo |
|---|---|---|---|---|
| Holgura de aire magnética en acero eléctrico | μ₀ = 4π × 10⁻⁷ H/m (permeabilidad absoluta) | Densidad de flujo alcanzable en hierro de 1.5 T | Escala B²/μ₀ de 1,79 MPa (260 psi) (0,895 MPa ½B²/μ₀); 20–100 kPa continuos en la holgura de aire del motor | 2,0–15+ N·m/kg; clases de eficiencia IE3–IE5 (IEC 60034-30-1) |
| Holgura electrostática en aire atmosférico | εr = 1.0 (ε₀ = 8,854 × 10⁻¹² F/m) | 3 kV/mm (ruptura del aire a 3 MV/m) | Escala ε₀E² de 79.65 Pa (0,012 psi) (39.84 Pa ½ε₀E²) | <0.01 N·m/kg; ~15 % en demostración de corona (Ludois et al., 2022) |
| Holgura de dieléctrico líquido Gen-1 (0,8 mm) | εr = 3,8–7,4 (fluido aprótico, σ ≤ 10⁻¹⁰ S/m) | 20 kV/mm (estator a 5 kV-rms) | 13,8 kPa (2,0 psi) medidos (Ludois et al., 2022) | 1.4 N·m/kg activo (0.76 N·m/kg total); C-Motive ZeroMag especificado para <400 RPM |
| Holgura líquida de alta permitividad Gen-2 | εr ≈ 20 (mezcla aprótica patentada) | Tensión de estator reducida a la mitad (clase ~2,5–3 kV) | 13,8–20+ kPa con IGBT comerciales de 4.5 kV | Demostrador de banco de 18 N·m / 360 W a 200 RPM (~377 W de potencia en el eje calculada) |
¿Por qué el arrastre viscoso del fluido y la corriente de carga capacitiva limitan los motores de dieléctrico líquido por encima de 400 RPM?
C-Motive especifica los motores ZeroMag para funcionar por debajo de 400 RPM. Hacer girar los discos del rotor a través de una estrecha holgura líquida a velocidades superiores incrementa el par de arrastre viscoso de Couette (∝ ω) y la pérdida de potencia viscosa (∝ ω²), así como la corriente de carga capacitiva de 100 polos (I = ωCV). Una permitividad relativa elevada no basta para el fluido. El agua pura tiene εr > 80, pero la autoionización produce una conductividad de σ ≈ 5,5 × 10⁻⁶ S/m. En las máquinas de holgura líquida analizadas en la revisión de investigación, los fluidos dieléctricos apróticos con conductividad igual o inferior a 10⁻¹⁰ S/m reducen la corriente de fuga y el calentamiento resistivo.
¿Cómo limita la viscosidad del fluido dieléctrico la velocidad de rotación por debajo de 400 RPM?
P_viscosa ∝ (μ × ω² × R⁴) / h
En 1965, R A Vanslette ensayó un motor electrostático con líquido de silicona-nitrilo que multiplicó por 20 el desplazamiento eléctrico. Sin embargo, la viscosidad del fluido impidió que el rotor alcanzara su velocidad síncrona de 1.500 RPM. Según ingenieros en Hacker News, los fluidos de baja viscosidad (0.67 a 5 cP) y las pérdidas de conmutación en kilovoltios hacen preferibles los accionamientos directos de baja velocidad.
¿Qué empresas fabrican motores electrostáticos a macroescala y cómo se comparan las alternativas de motores para bombas sin imanes?
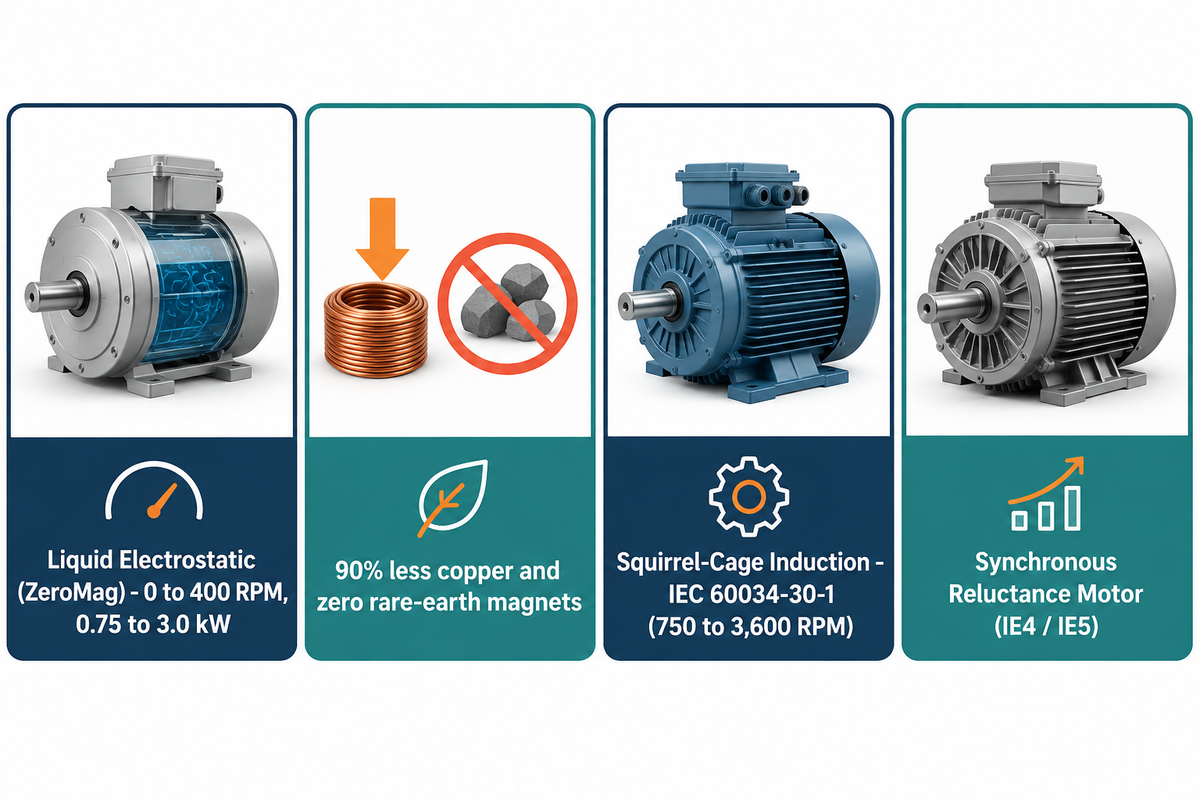
C-Motive Technologies, una empresa surgida del WEMPEC de UW–Madison, fabrica motores electrostáticos de dieléctrico líquido a macroescala. Los motores comerciales de reluctancia síncrona y de inducción de jaula de ardilla (IEC 60034-30-1 e IEC TS 60034-30-2:2016) cubren los servicios de bombeo sin imanes permanentes. El laboratorio del profesor Daniel Ludois en UW, Madison desarrolla máquinas electrostáticas síncronas de holgura axial.
- C-Motive Technologies (Middleton y Madison, WI, EE. UU.) comercializa ZeroMag, una plataforma de motores de dieléctrico líquido (1 a 4 HP, por debajo de 400 RPM) basada en patentes de UW, Madison WEMPEC.
- Las máquinas electrostáticas síncronas de holgura axial, desarrolladas por el laboratorio del profesor Daniel Ludois en UW, Madison, han sido ensayadas, habiéndose demostrado en banco un accionamiento de 360 W, 18 N·m y 200 RPM para una bomba hidráulica de desplazamiento positivo.
¿Qué topología de motor elimina los imanes de tierras raras sin holguras de fluido a alta tensión?
Los motores de reluctancia síncrona y los motores de inducción de jaula de ardilla eliminan los imanes permanentes de tierras raras funcionando con alimentación industrial estándar de 400 V o 480 V sin fluidos dieléctricos en kilovoltios. Según la guía de accionamientos de velocidad variable del Hydraulic Institute, los motores de reluctancia síncrona alimentados por convertidor están disponibles en las clases de eficiencia IE4 e IE5 por debajo de 75 kW. Estos motores emplean rotores de acero salientes y refrigeración por aire estándar, mientras que la eficiencia total del accionamiento incluye también las pérdidas del inversor.
| Especificación | Electrostático de dieléctrico líquido (C-Motive ZeroMag) | Motor de inducción de jaula de ardilla (IE3 / IE4) | Motor de reluctancia síncrona (IE4 / IE5) | Síncrono de imanes permanentes — PMSM (IE4 / IE5) |
|---|---|---|---|---|
| Norma de eficiencia IEC aplicable | Sin norma de eficiencia de motores IEC específica | IEC 60034-30-1 (2014 Ed. 1 / 2025 Ed. 2, arranque directo en línea DOL) | IEC TS 60034-30-2:2016 (velocidad variable alimentada por convertidor) | IEC TS 60034-30-2:2016 (velocidad variable alimentada por convertidor) |
| Imanes permanentes de tierras raras | Ninguno (sin imanes permanentes) | Ninguno (sin imanes permanentes) | Ninguno (sin imanes permanentes) | No requeridos: los imanes permanentes de ferrita no contienen tierras raras; los imanes de NdFeB y SmCo contienen tierras raras |
| Cobre y acero eléctrico | Un 90 % menos de cobre y cero acero eléctrico según C-Motive (cobre restante en pistas de PCB y cableado) | Devanados de cobre y laminaciones de acero de referencia completos | Cobre estándar en el estator; rotor de acero saliente sin imanes | Cobre estándar en el estator y acero laminado |
| Rango de velocidad nominal | 0 a 400 RPM (especificación de accionamiento directo ZeroMag) | 750 a 3.600 RPM (2, 4, 6, 8 polos) | 500 a 3.600 RPM (controlado por VFD) | 300 a 3.600 RPM (controlado por VFD) |
| Rango de potencia comercial | 0.75 a 3,0 kW (rango objetivo de 1 a 4 HP de ZeroMag) | 0.12 a 1.000+ kW (existencias de catálogo a nivel mundial) | 1.1 a 315+ kW (existencias de catálogo de los principales OEM) | 0.5 a 250+ kW (existencias de catálogo) |
| Mecanismo de par del rotor y estator | Esfuerzo cortante capacitivo a través de holguras de fluido dieléctrico de 0,8 mm (1.4 N·m/kg de masa activa en el prototipo de Ludois) | Corriente inducida en las barras del rotor en núcleo de acero laminado | Saliencia de reluctancia magnética a través de barreras de flujo de acero | Flujo de imanes permanentes del rotor sincronizado con el vector de corriente del estator |
| Refrigeración y medio de la holgura | Baño sellado de líquido dieléctrico aprótico a través de holguras axiales de disco de 0,8 mm | Núcleo magnético de holgura de aire con ventilador en el eje TEFC, TENV o camisa de agua | Rotor de acero con barreras de flujo y holgura de aire con ventilador en el eje TEFC o soplante | Rotor de imanes permanentes y holgura de aire con ventilador TEFC o camisa líquida |
| Topología del inversor de accionamiento | Inversor de fuente de corriente (CSI) patentado en kilovoltios incluido con el motor | Arrancador de corriente alterna directo en línea (DOL) o VFD estándar de 400 V / 480 V | VFD estándar de baja tensión con firmware de control de reluctancia síncrona | VFD estándar de baja tensión con control vectorial en lazo cerrado o sin sensor |
| Carga térmica a baja velocidad y en bloqueo a 0 RPM | Calor resistivo mínimo en el estator; el vector de tensión estática sostiene la carga bloqueada | Calor continuo I²R en rotor y estator; requiere ventilación forzada por debajo de 15 Hz | Pérdida nula en la jaula del rotor, aunque los devanados del estator siguen transportando corriente magnetizante | Pérdida por deslizamiento nula en el rotor, aunque las bobinas del estator siguen disipando calor I²R en bloqueo |
¿Cuál es la madurez comercial, el techo de potencia y la realidad de precios de los motores electrostáticos en 2026?
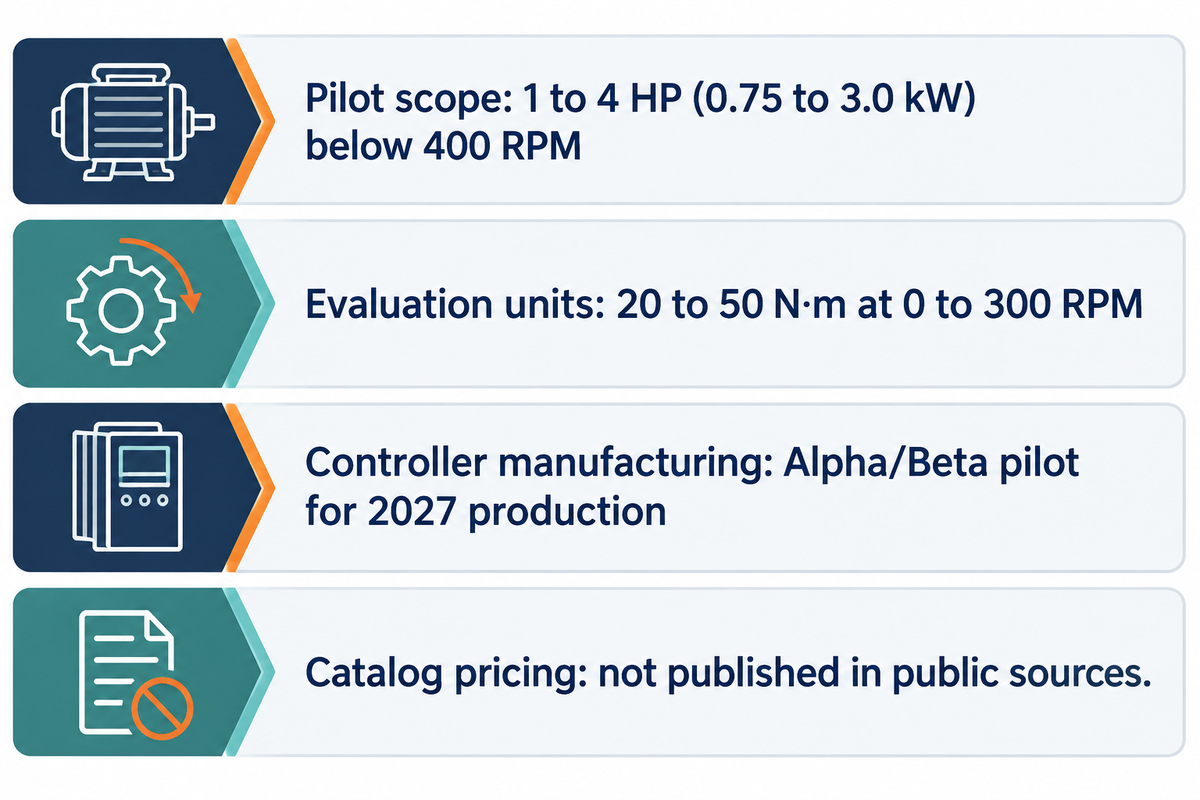
A finales de 2026, C-Motive especifica su plataforma de motores ZeroMag para accionamientos directos de 1 a 4 HP (0.75 a 3,0 kW) por debajo de 400 RPM, mientras su controlador de accionamiento se encuentra en fabricación piloto Alpha/Beta. No se han encontrado precios de catálogo para motores electrostáticos completos en fuentes públicas.
Según las especificaciones de producto de C-Motive Technologies y Control Engineering, las primeras unidades de evaluación entregan de 20 a 50 N·m de par entre 0 y 300 RPM. Los transportadores de baja velocidad, mezcladores y mesas de posicionamiento figuran entre las aplicaciones previstas. Esos accionamientos directos sustituyen a los motores con reductor de transportadores que promedian un 65 % de eficiencia del sistema. Cabe señalar que la cifra de potencia <0,2 % declarada por el fabricante se aplica estrictamente a la potencia de retención a velocidad cero de 0 RPM, donde la potencia de salida en el eje es cero.
¿Cuándo alcanzarán los motores electrostáticos a macroescala la producción comercial en serie?
Según el comunicado de prensa del 8 de julio de 2026, Richardson Electronics ofrecerá servicios de diseño para la fabricación, producción piloto Alpha y Beta y fabricación en serie para el controlador de accionamiento ZeroMag de C-Motive, y estará preparada para respaldar la producción comercial en el año natural 2027.
Los equipos de compras deben tener presentes dos límites prácticos durante las revisiones de 2026. En primer lugar, las cifras de rendimiento publicadas proceden de bancos de pruebas de C-Motive y UW-Madison. En segundo lugar, los anuncios no incluyen precios de catálogo por kW ni precios unitarios para los motores ZeroMag.
| Dimensión de madurez | Estado verificado en 2026 para motores electrostáticos de líquido | Implicación de compra para compradores de planta y OEM |
|---|---|---|
| Etapa de fabricación del controlador de accionamiento | DFM y producción piloto Alpha/Beta para el controlador de accionamiento ZeroMag (comunicado de Richardson Electronics del 8 de julio de 2026) | Controlador en preparación para producción comercial en el año natural 2027; el motor completo no es una pieza de repuesto estándar de catálogo en 2026 |
| Envolvente de potencia y velocidad | Objetivos piloto: 1–4 HP (0,75–3,0 kW); par de evaluación declarado: 20–50 N·m a 0–300 RPM | Solicitar valores nominales continuos de par, velocidad y potencia en el eje específicos del modelo; estas cifras no establecen una única envolvente operativa combinada |
| Electrónica de accionamiento | Controlador patentado CSI de baja corriente de 2,5–5 kV-rms / IGBT de 4.5 kV alimentado por corriente alterna de planta | No puede accionarse mediante un VFD estándar de 480 V de terceros sin el controlador específico del fabricante |
| Precios y plazo de suministro | No se ha publicado ninguna lista pública de precios de catálogo en los comunicados del fabricante ni de producción | Especificar motores de inducción o de reluctancia síncrona IEC IE3/IE4 para los plazos habituales de proyectos de bombeo |
¿Qué aplicaciones de bombas industriales podrían adaptarse a un accionamiento electrostático y por qué las bombas centrífugas siguen necesitando motores de inducción?
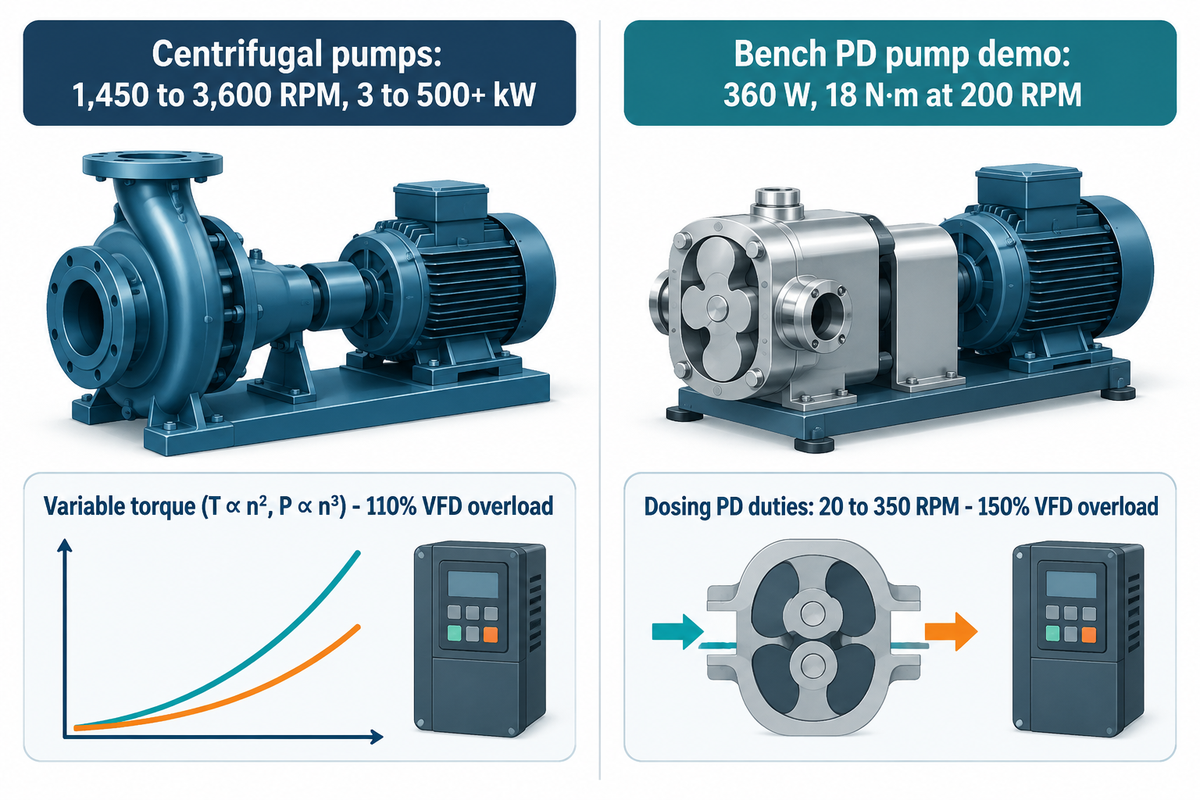
C-Motive describe los motores ZeroMag como accionamientos directos de baja velocidad especificados para 1 a 4 HP y por debajo de 400 RPM, con aplicaciones que incluyen transportadores, mezcladores y mesas de posicionamiento. Los requisitos de accionamiento de las bombas varían según el tipo de bomba y el punto de servicio. Los ejemplos siguientes incluyen bombas centrífugas de 1.450 a 3.600 RPM y de 3 a 500+ kW, y bombas para lodos de servicio pesado de 600 a 1.800 RPM y de 15 a 800+ kW. Las bombas centrífugas pequeñas pueden requerir menos de 15 kW, mientras que las grandes bombas de flujo axial pueden operar por debajo de 1.450 RPM. Acoplar un motor de menos de 400 RPM a una bomba centrífuga de alta velocidad exigiría una caja multiplicadora, añadiendo pérdidas mecánicas.
Algunos resúmenes en línea confunden los motores de anillo electromagnéticos sin engranajes de varios megavatios con motores electrostáticos capacitivos. Durante los ensayos de laboratorio, investigadores de UW, Madison y C-Motive acoplaron un motor electrostático de 360 W, 18 N·m y 200 RPM (aproximadamente 377 W de potencia en el eje calculada) a una bomba hidráulica de desplazamiento positivo de baja velocidad. Ese demostrador de banco de laboratorio es distinto de las pruebas en plantas comerciales. Los servicios de desplazamiento positivo de dosificación, peristálticos, de cavidad progresiva y de lóbulos rotativos suelen requerir un 150 % de sobrecarga de arranque en el VFD durante 60 segundos, clasificaciones térmicas de ventilación forzada o TENV por debajo de 15 Hz y estanqueidad verificada para lavado a presión.
¿Por qué las bombas centrífugas y las de desplazamiento positivo exigen características de accionamiento opuestas?
En sistemas dominados por la fricción a eficiencia aproximadamente constante, el par de una bomba centrífuga aumenta aproximadamente con el cuadrado de la velocidad (T ∝ n²) para generar la altura manométrica del rodete. En las bombas de desplazamiento positivo de cilindrada fija que desplazan un volumen fijo por revolución a presión diferencial constante y eficiencia mecánica aproximadamente constante, el par es aproximadamente constante. El par de arranque, de aceleración y de proceso determina la capacidad de sobrecarga requerida del accionamiento, y la Guía de selección de VFD de Malloy Electric señala las clases típicas de sobrecarga de VFD durante 60 segundos del 110 % (par variable) frente al 150 % (par constante):
- Las bombas centrífugas, de presión y para lodos de par variable escalan la altura manométrica del rodete con el cuadrado de la velocidad y la potencia hidráulica con el cubo de la velocidad (P ∝ n³). Las bombas de refuerzo para tuberías y las bombas para lodos estándar dependen de motores electromagnéticos dimensionados mediante la fórmula de potencia de la bomba (Ps = ρgQH / ηp). Los VFD para bombas centrífugas de servicio normal suelen ofrecer un 110 % de sobrecarga durante 60 segundos, mientras que los accionamientos para lodos de servicio pesado emplean un 150 % de sobrecarga.
- Los servicios de desplazamiento positivo de par constante (20 a 350 RPM para bombas dosificadoras y peristálticas) mueven un volumen fijo de fluido por revolución y suelen especificar un 150 % de sobrecarga del VFD durante 60 segundos en el arranque. Según Motion Industries, para un ventilador de refrigeración montado en el eje que opere en condiciones similares, el caudal de aire es aproximadamente proporcional a la velocidad, por lo que operar al 50 % de la velocidad produce aproximadamente el 50 % del caudal de aire. El funcionamiento TEFC a pleno par por debajo de 15 Hz conlleva riesgo de sobrecalentamiento sin ventilación forzada o un accionamiento directo con cierre mecánico de cartucho.
| Categoría de bomba y tipo de modelo | Velocidad típica en el eje y potencia | Ley par-velocidad y base de sobrecarga | Compatibilidad piloto electrostática ZeroMag (1–4 HP, <400 RPM) | Accionamiento comercial recomendado hoy |
|---|---|---|---|---|
| Bombas centrífugas de proceso de aspiración axial | 1.450–3.600 RPM; 3–160 kW | Par variable (T ∝ n², P ∝ n³); clasificación de VFD para servicio normal | Fuera del rango de velocidad de 400 RPM y de potencia de 3 kW de ZeroMag | Inducción IE3/IE4 IEC 60034-30-1 o reluctancia síncrona IE4/IE5 + VFD |
| Bombas multietapa de refuerzo de alta presión | 2.900–3.600 RPM; 5,5–500+ kW | Par variable en curvas de fricción; umbral elevado de altura manométrica estática | Fuera del rango de velocidad de 400 RPM y de potencia de 3 kW de ZeroMag | Motor de inducción de 2 polos IE3/IE4 o reluctancia síncrona + VFD |
| Bombas para lodos de minería de servicio pesado y bombas para grava | 600–1.800 RPM; 15–800+ kW | Alto par de despegue + carga de funcionamiento variable; clasificación de VFD para servicio pesado | Incompatible: la demanda de potencia oscila entre 5 veces y más de 266,7 veces el techo piloto de 3 kW | Motor de inducción apto para inversor IE3/IE4 + VFD o transmisión por correa/reductor |
| Bombas sumergibles para aguas residuales y alcantarillado | 960–1.800 RPM; 2,2–250 kW | Par variable con pico de arranque por paso de sólidos | Fuera del rango de velocidad de ZeroMag y requiere envolvente de motor sumergida | Motor de inducción sumergible herméticamente sellado IE3/IE4 |
| Grandes bombas de flujo axial y mixto contra inundaciones | 300–1.450 RPM; 30–1.000+ kW | Par variable con alta potencia a caudal nulo; multipolar o con reductor | Supera el techo de potencia de 3 kW de ZeroMag entre 10× y 333× | Motor de inducción IEC multipolar o accionamiento síncrono de media tensión |
| Bomba hidráulica de desplazamiento positivo de banco | Punto de ensayo a 200 RPM; 360 W (~377 W de potencia en el eje) | Par constante a presión diferencial fija (ensayo de 18 N·m) | Demostrado en banco sobre bomba hidráulica PD (360 W, 18 N·m a 200 RPM, ~377 W de potencia en el eje calculada) | Motorreductor TEFC/TENV apto para inversor o motor de par PM |
| Pequeñas bombas dosificadoras químicas y peristálticas | 20–350 RPM; 0,25–2,2 kW | Par constante a Δp constante; par de arranque de servicio pesado | Candidata para calificación piloto de accionamiento directo a baja velocidad | Motor TEFC/TENV apto para inversor + reductor o motor paso a paso/servomotor |
| Bombas sanitarias de lóbulos rotativos y de cavidad progresiva | 50–350 RPM; 0,75–3,0 kW | Par de funcionamiento constante + alto par viscoso de despegue | Candidata para evaluación piloto una vez verificada la estanqueidad al lavado | Motorreductor lavable apto para inversor o accionamiento síncrono PM directo |
| Agitadores de tanque de bajo cizallamiento y mezcladores industriales | Bajas RPM específicas de la aplicación; 0,75–3,0 kW | Par de mezcla dependiente de la velocidad: aproximadamente proporcional al cuadrado de la velocidad (n²) en flujo turbulento y a la velocidad (n) en flujo laminar; la retención a velocidad cero es una capacidad independiente del accionamiento | Aplicación designada para pilotos de accionamiento directo C-Motive ZeroMag de 1–4 HP | Motorreductor helicoidal-cónico o motor síncrono PM de accionamiento directo |
¿Cómo deben seleccionar hoy los ingenieros los accionamientos de motor para bancadas de bombas industriales?
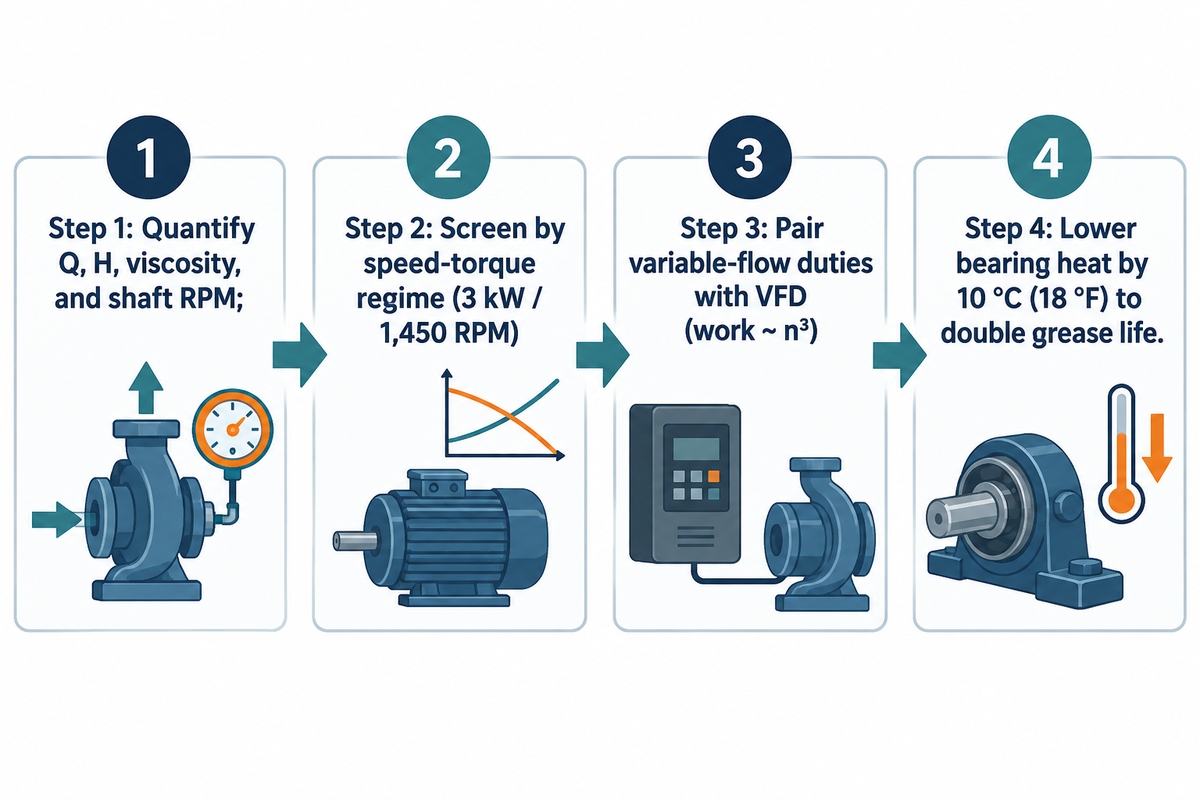
Para las bancadas de bombas industriales en 2026, seleccione motores de inducción de corriente alterna alimentados desde la red según IEC 60034-30-1 o motores de velocidad variable alimentados por convertidor según IEC TS 60034-30-2:2016, aplicando el procedimiento de selección en cuatro pasos descrito a continuación. Las normas IEC citadas clasifican la eficiencia del motor; los grados de refrigeración y servicio rigen el comportamiento térmico, mientras que la correspondencia de las interfaces mecánicas y eléctricas permite la intercambiabilidad de piezas de repuesto.
- El Paso 1 (Cuantificar la potencia en el eje y la velocidad en el punto de servicio) requiere un cálculo completo de dimensionamiento de la bomba para Q, H, peso específico, viscosidad y RPM en el eje para todas las bombas que operen con agua limpia, productos químicos y aguas residuales.
- El Paso 2 (Filtrar por régimen de velocidad-par) define motores electromagnéticos estándar IEC o NEMA para bombas centrífugas, de flujo axial y para lodos. Eso incluye bombas centrífugas de baja potencia desde 3 kW y bombas para lodos o de flujo axial de baja velocidad por debajo de 1.450 RPM. Para bombas dosificadoras de 20 a 350 RPM por debajo de 3 kW, utilice hoy un motorreductor apto para inversor y haga seguimiento de los pilotos de accionamiento directo electrostático.
- El Paso 3 (Asociar los servicios de caudal variable con un VFD apto para inversor) aplica un accionamiento VFD a una bomba para lograr ahorros energéticos según la ley cúbica de afinidad (trabajo de la bomba ~ n³ en curvas dominadas por la fricción). La guía de VFD del Hydraulic Institute ofrece información sobre el dimensionamiento en par variable.
- El Paso 4 (Verificar la clase de eficiencia IEC y el margen térmico) comprueba el cumplimiento de las normas de la industria de bombas (HI, ISO, API, ASME) y supervisa el calentamiento de los rodamientos. Según datos del Hydraulic Institute, reducir la temperatura de los rodamientos del motor en 10 °C (18 °F) duplica la vida útil de la grasa.
¿Qué deben especificar hoy los ingenieros de bombas si buscan alta eficiencia sin imanes?
Los ingenieros de bombas que busquen hoy eficiencias IE4 o IE5 sin imanes permanentes deben especificar un motor de reluctancia síncrona alimentado por convertidor según IEC TS 60034-30-2:2016 o un motor de inducción IE4 alimentado por red según IEC 60034-30-1. Según la referencia IEC 60034-30-1 de 4Q Systems, actualizar un motor de 4 polos y 50 Hz de IE3 a IE4 eleva la eficiencia del 90,4 % al 92,6 % a 7,5 kW. También eleva la eficiencia del 93,9 % al 95,2 % a 37 kW y del 95,0 % al 96,0 % a 75 kW.
Preguntas frecuentes
¿Hay electroimanes en un motor eléctrico?
Los motores eléctricos industriales convencionales —incluidas las unidades de inducción de corriente alterna de jaula de ardilla, de corriente continua con escobillas y síncronas de rotor bobinado— utilizan electroimanes bobinados en cobre para producir la fuerza de Lorentz. Por el contrario, un motor electrostático sustituye las bobinas magnéticas por placas de electrodos muy próximas de un condensador accionadas por un campo eléctrico de kilovoltios y la atracción de cargas de Coulomb, y los actuadores piezoeléctricos funcionan sin electroimanes.
¿Es posible un motor sin imanes?
Diversas arquitecturas de motores sin imanes permanentes se encuentran en servicio o en despliegue piloto en plantas industriales. Por ejemplo, los motores de inducción de jaula de ardilla y los motores de reluctancia síncrona utilizan campos electromagnéticos para funcionar sin imanes permanentes. Mientras tanto, los motores electrostáticos de dieléctrico líquido de C-Motive eliminan los imanes permanentes de tierras raras y reducen el uso de cobre en un 90 % en accionamientos directos de baja velocidad.
¿Qué es el estator de un motor eléctrico?
En un motor de inducción, el estator está fabricado de acero laminado y aloja devanados de cobre. En un motor electrostático de dieléctrico líquido, el estator puede consistir en electrodos de placa de circuito impreso sumergidos en fluido dieléctrico. En ambas arquitecturas de motor, el conjunto estacionario del estator rodea o se enfrenta al rotor móvil a través de una holgura estrecha y aplica el campo eléctrico o magnético alterno que genera el par en el eje.
¿Puede funcionar un motor electrostático con alimentación industrial estándar de 240V o 480V?
Los motores electrostáticos industriales de dieléctrico líquido aceptan alimentación industrial estándar de corriente alterna. Se conectan al suministro de la planta a través de armarios de accionamiento de estado sólido integrados. La electrónica de potencia interna eleva la alimentación de entrada hasta pulsos de electrodo del orden de kilovoltios mientras absorbe solo miliamperios de corriente de fase.
¿Cómo funciona el mantenimiento del fluido dieléctrico dentro de un motor electrostático a macroescala?
Los motores electrostáticos de dieléctrico líquido a macroescala requieren la inspección de los retenes rotativos del eje y comprobaciones periódicas de capacitancia. Las carcasas selladas ayudan a proteger el fluido dieléctrico de la contaminación externa, pero las burbujas generadas internamente, las partículas de desgaste y los residuos de montaje aún pueden alcanzar las holguras entre electrodos. Mantener la conductividad del fluido igual o por debajo de 10⁻¹⁰ S/m limita el calentamiento por corriente de fuga; a una conductividad fija, el calentamiento restante aumenta con el cuadrado del campo eléctrico.
¿Cuáles son ejemplos de motores eléctricos que no utilizan imanes de tierras raras?
Los motores eléctricos para bombas y maquinaria industrial que no emplean imanes permanentes de tierras raras incluyen los motores trifásicos de inducción de jaula de ardilla, los motores de reluctancia síncrona y los motores de reluctancia conmutada (SRM), los PMSM de imanes de ferrita y los emergentes motores electrostáticos de dieléctrico líquido de baja velocidad.
¿Fabrica BBP motores electrostáticos o suministra paquetes estándar de accionamiento para bombas?
BBP Manufacturing Co., Ltd. no diseña, fabrica ni comercializa motores electrostáticos. Nuestras fábricas construyen bombas industriales centrífugas, para lodos, de flujo axial y sumergibles diseñadas en torno a sistemas de accionamiento electromagnéticos probados según IEC y NEMA. Nuestros ingenieros de aplicaciones ayudan a los operadores de planta a dimensionar bancadas completas de bomba y motor utilizando motores de inducción o de reluctancia síncrona IE3, IE4 y controlados por VFD. Estandarizar según dimensiones de tamaño de carcasa IEC y envolventes de refrigeración clasificadas facilita el acceso al cierre mecánico de cartucho y el soporte global de piezas de repuesto sin depender de prototipos de accionamiento experimentales.
Referencias y fuentes
- Daniel C Ludois et al. (2022). Máquinas rotativas y accionamientos electrostáticos a macroescala: revisión y estrategia de rendimiento por ganancia multiplicativa. IEEE Journal of Emerging and Selected Topics in Power Electronics, 10(1), 539-556.
- University of Wisconsin, Madison WEMPEC. Descripción general del Laboratorio de Máquinas Eléctricas del profesor Daniel Ludois y Líneas de investigación de WEMPEC.
- Daniel C Ludois et al. / Wisconsin Alumni Research Foundation (2021). Patente USPTO US10958191B2: Máquina electrostática y sistema de fluido dieléctrico.
- Hydraulic Institute (2024). Tecnología de accionamiento para aplicaciones de velocidad variable y Lo que saben los profesionales del bombeo: variadores de frecuencia.
- Richardson Electronics, Ltd. (8 de julio de 2026). Richardson Electronics seleccionada para fabricar la fuente de alimentación del nuevo motor electrostático ZeroMag de C-Motive.
- Control Engineering. Nuevo diseño de motor electrostático: 90 % menos de cobre, sin imanes, ultraeficiencia.
- Wiley Advanced Intelligent Systems (2023). Actuadores electrostáticos y escalado del esfuerzo de Maxwell en holguras dieléctricas (DOI: 10.1002/aisy.202200425)
- 4Q Systems. ¿Qué es la eficiencia de motores IE3 e IE4 según IEC 60034-30-1?
- Malloy Electric & Motion Industries. Guía de selección de variadores de frecuencia (par variable frente a par constante) y 5 mitos sobre los VFD que debe vigilar (límite de refrigeración TEFC a 15 Hz).
POR QUÉ LOS COMPRADORES TRABAJAN CON BBP
Acerca de la fabricación BBP
BBP Manufacturing Co., Ltd. es un fabricante de bombas industriales con sede en Beijing con capacidades internas de fundición, tratamiento térmico, mecanizado, ensamblaje, recubrimiento e inspección. Apoyamos proyectos industriales en manejo de lodos, tratamiento de aguas residuales, transferencia de agua limpia, servicio químico, protección contra incendios, riego y suministro de bombas OEM.
Nuestro soporte de ingeniería
Ayudamos a los compradores técnicos a seleccionar y adquirir la configuración de bomba correcta, no solo a comparar precios. Envíenos su caudal, altura manométrica, medio bombeado, contenido de sólidos, temperatura, valor de pH, requisitos de material y condiciones de instalación. Los ingenieros de BBP le recomendarán una serie de bombas, la opción de material, la base de la curva de servicio, el plazo de entrega y un plan de recambios para su solicitud de oferta.
Perfil de la empresa // DATA_SHEET
Nombre
BBP Fabricación Co., Ltd.
Nombre de la marca
BBP
País
China
Sede
Pekín, República Popular China
Tipo de negocio
Fabricante de bombas industriales
Modelo
B2B / OEM / ODM / Suministro de Proyectos
Productos principales
Bombas de lodos, Bombas de aguas residuales, Bombas centrífugas, Bombas de carcasa partida, Bombas multietapa, Bombas químicas, Bombas contra incendios, Bombas de riego
Capacidad de fabricación
Fundición, Tratamiento Térmico, Mecanizado, Montaje, Recubrimiento, Inspección
Certificaciones
ISO 9001 / CE / SGS / BV / TÜV
Alcance de exportación
Más de 90 países y regiones
Plazo de entrega estándar
Aproximadamente 25 días para configuraciones estándar
Persona de contacto
Wesley · Ventas Internacionales
Teléfono / WhatsApp
+86 182 1085 0516
Correo electrónico
contact@bbpmfg.com
Sitio web
https://bbpmfg.com/
Dirección
Oficina 2803, edificio 11, fase II, Nuode Center, distrito de Fengtai, Pekín, República Popular China
Entradas relacionadas




Tendencias actuales